Vérification de l’assemblage et prévention des erreurs par la vision par ordinateur
Comment la vision par ordinateur vérifie l’exhaustivité, la conformité et l’ordre des étapes d’assemblage : conception du poste d’imagerie, choix de la tâche du modèle, intégration au PLC et validation.
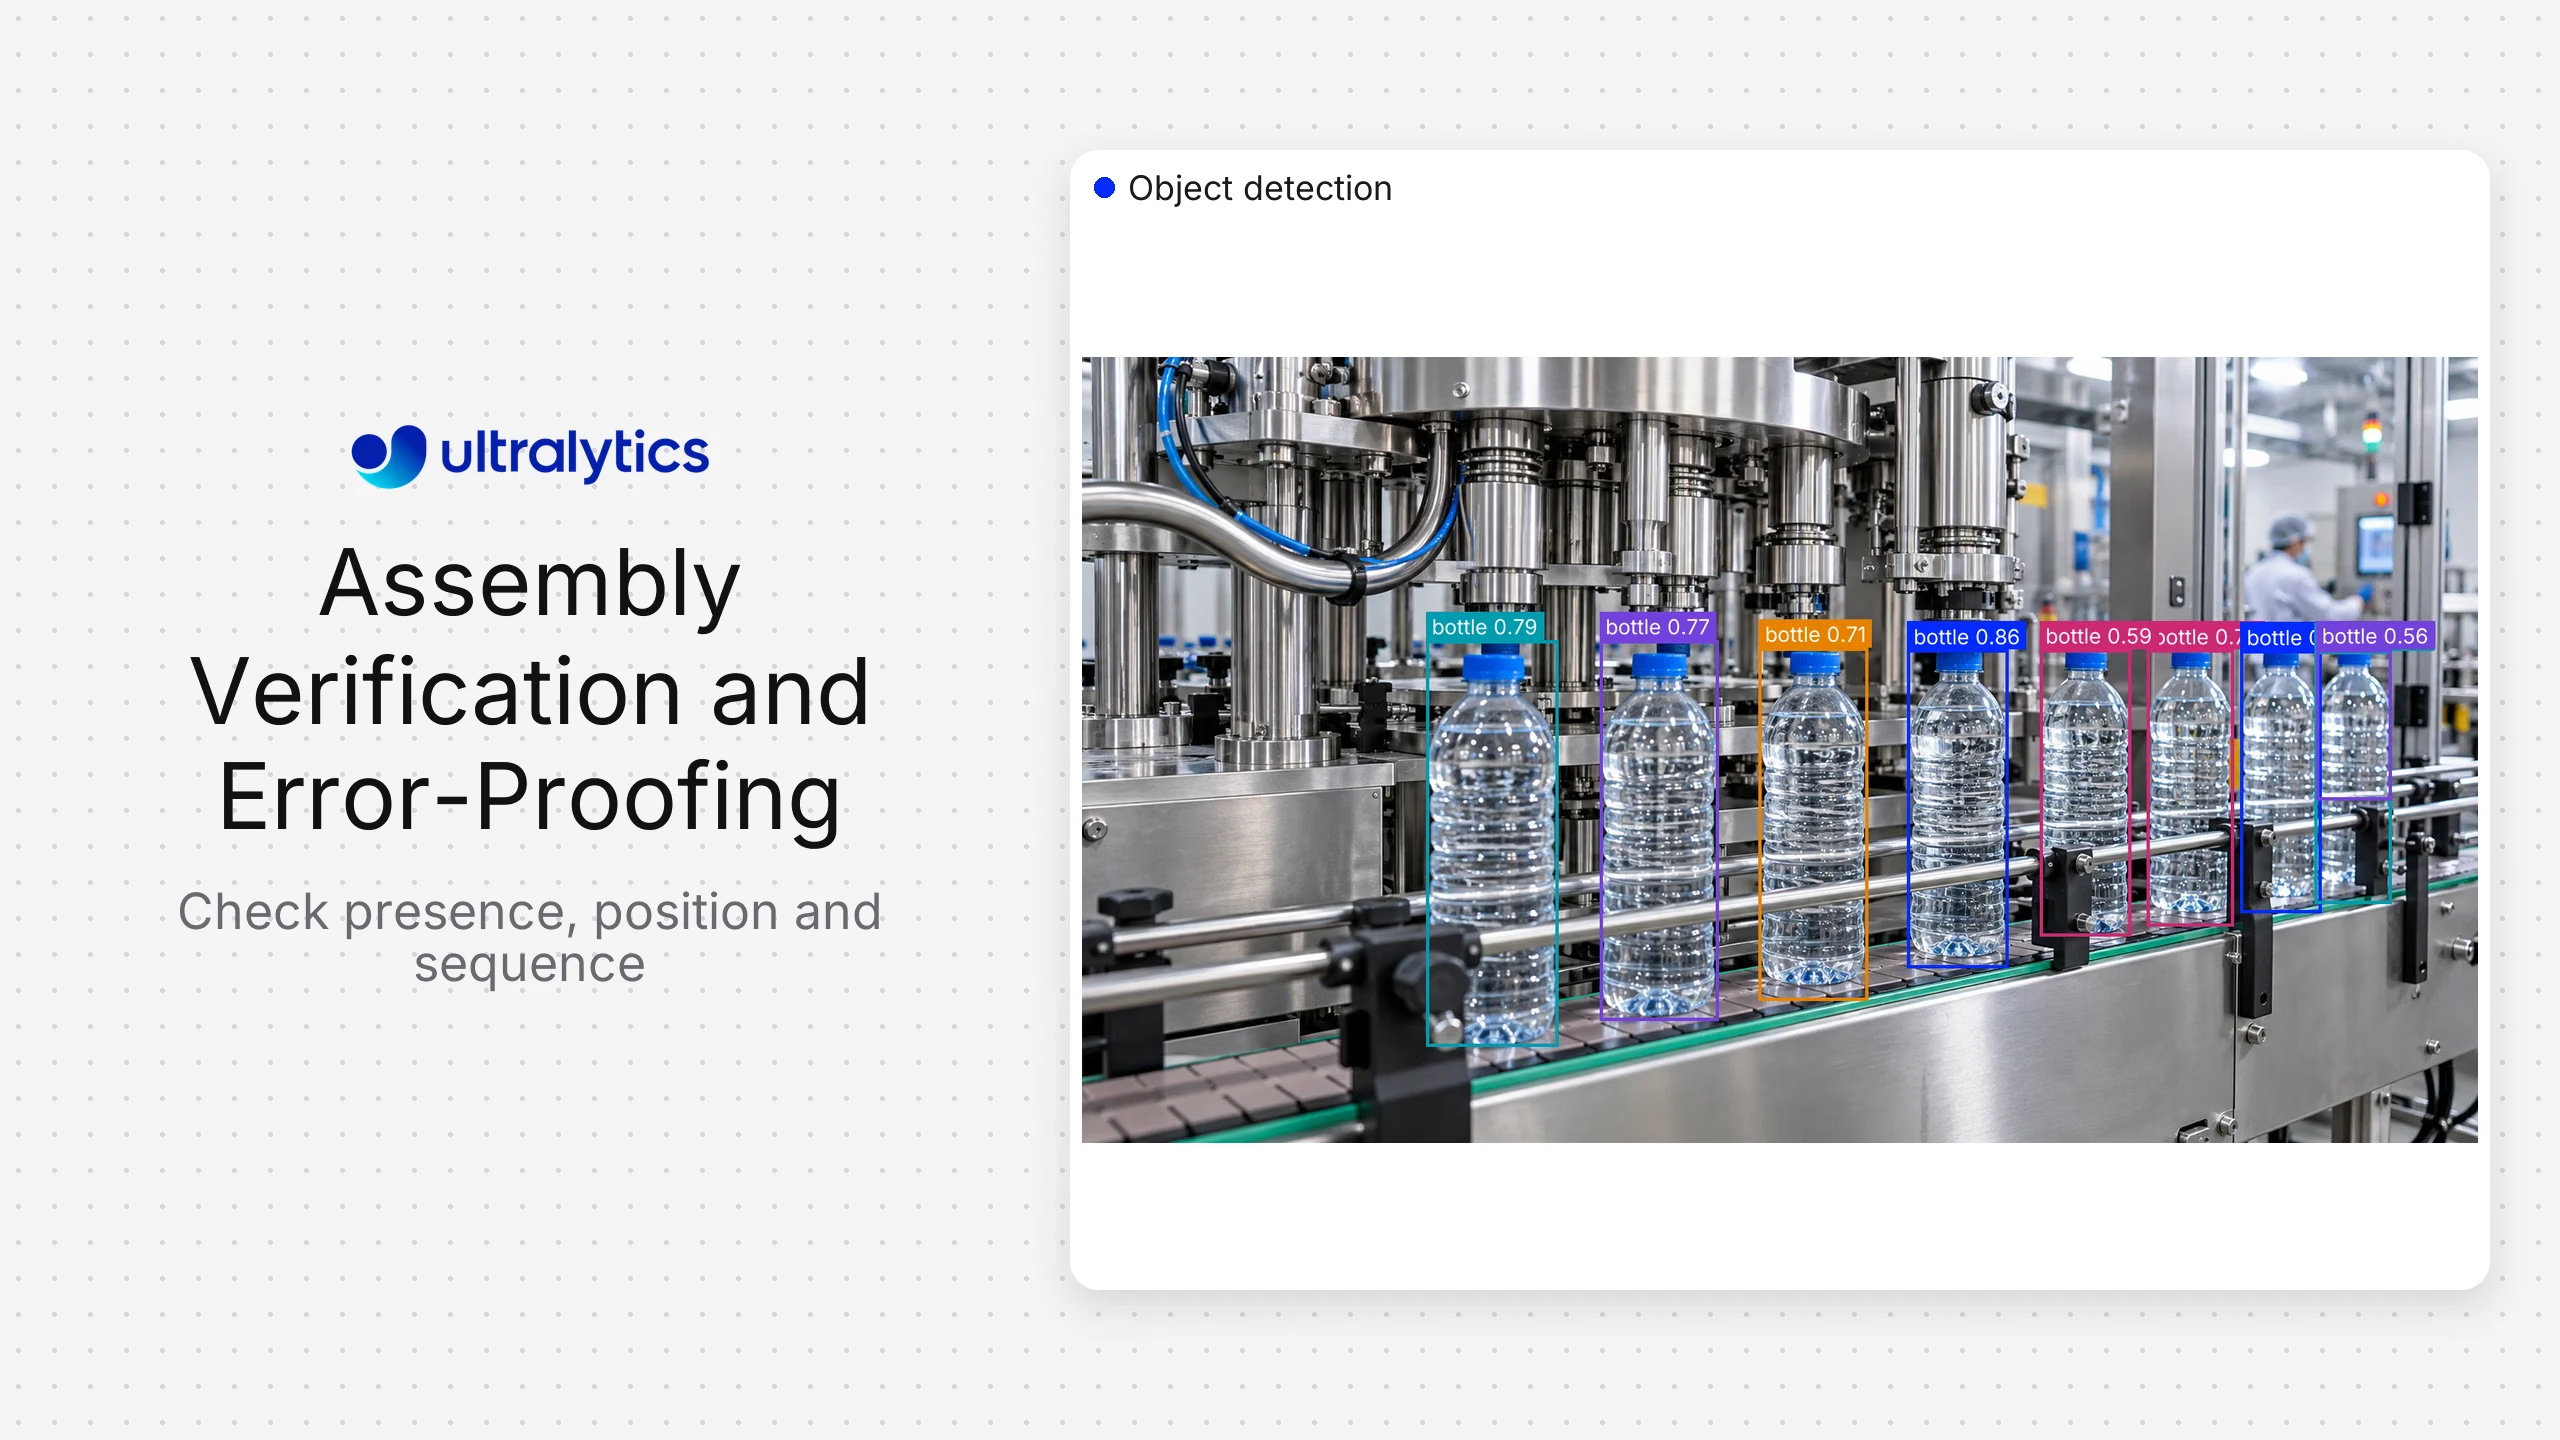
La vision par ordinateur peut prévenir les erreurs d’assemblage en vérifiant si le bon composant visible est présent, correctement positionné et orienté, et installé dans l’ordre prévu avant que le processus avance. Le modèle fournit des observations visuelles ; une machine à états ou une application de fabrication applique les règles propres au produit et transmet à l’opérateur ou au système de contrôle une décision d’acceptation, de vérification ou d’arrêt.
Cette démarche diffère de la détection générale des défauts. L’inspection des défauts consiste à déterminer si une surface ou une pièce est endommagée. La vérification de l’assemblage consiste à déterminer si l’état observé correspond aux instructions de travail ou à la gamme de fabrication.
Ce que la vision peut vérifier sur une chaîne d’assemblage#
| Tâche de vérification | Question visuelle | Tâche de vision courante | Limite importante |
|---|---|---|---|
| Présence de la pièce | Le composant requis est-il visible ? | Détection ou classification d’objets | Une occlusion peut masquer une pièce installée |
| Position | Le composant se trouve-t-il dans la zone autorisée ? | Détection ou segmentation | Les coordonnées de l’image peuvent nécessiter un étalonnage |
| Orientation | La pièce est-elle orientée dans le bon sens ? | Points clés, boîtes orientées ou classification | Les pièces symétriques nécessitent des caractéristiques visuelles distinctives |
| Comptage | La quantité requise est-elle présente ? | Détection avec suivi ou comptage | Les chevauchements peuvent entraîner des oublis ou des doubles comptages |
| Séquence | Les états se sont-ils succédé dans l’ordre approuvé ? | Détection/suivi avec une machine à états | Le modèle seul ne décrit pas la séquence du processus |
| Présence des fixations | Les fixations visibles se trouvent-elles aux emplacements prévus ? | Détection ou segmentation | La vision ne peut pas prouver qu’un couple de serrage caché est conforme |
| État du connecteur | Un loquet ou un connecteur visible est-il bien enclenché ? | Détection, segmentation ou classification | L’angle de la caméra et la résolution doivent permettre d’observer l’état |
| Correspondance d’étiquette ou de code | L’identifiant visible correspond-il à l’ordre de fabrication ? | Détection avec logique de reconnaissance optique de caractères (OCR) ou de lecture de codes-barres | La fiabilité dépend de la qualité du texte et de l’intégration |
Commence par distinguer les éléments observables des faits déduits sur le processus. Une caméra peut vérifier la présence d’une tête de boulon, mais pas confirmer que le boulon est serré au couple requis. Associe la vision aux données du contrôleur d’outil ou des capteurs lorsque l’exigence n’est pas observable visuellement.
Une architecture de référence#
Un système de vérification d’assemblage comprend généralement six couches :
- Déclenchement : un signal d’automate programmable industriel (PLC), un capteur, l’état d’un robot ou une action de l’opérateur indique le moment de la vérification.
- Acquisition : une ou plusieurs caméras capturent une image contrôlée ou une courte séquence.
- Inférence : un modèle de vision par ordinateur détecte les pièces, les régions, les points clés ou les états d’assemblage.
- Logique de décision : les règles produit comparent les observations à la variante et à l’étape du processus attendues.
- Action : le système affiche des instructions, demande une vérification, enregistre une validation ou bloque la progression par une voie de contrôle approuvée.
- Traçabilité : l’application enregistre l’ordre de fabrication, les versions du modèle et des règles, le résultat et les éléments de preuve autorisés par la politique de conservation.
Sépare l’inférence de la logique de décision. Un même modèle peut reconnaître un composant dans différents produits, tandis que les règles précisent les composants requis pour un ordre de fabrication particulier.
Choisir la bonne tâche de vision#
Utilise la classification lorsque le champ de vision est étroitement contrôlé et que la sortie comprend un petit nombre d’états, comme « assemblé », « incomplet » ou « mauvaise orientation ». Cette approche peut être efficace, mais elle offre une localisation limitée pour le dépannage.
Utilise la détection d’objets lorsque l’application doit localiser et compter plusieurs composants visibles. Les modèles Ultralytics YOLO peuvent détecter plusieurs classes de pièces dans une image et renvoyer leurs emplacements pour les règles en aval.
Utilise la segmentation d’instances lorsque les contours des composants, les chevauchements ou la couverture sont importants. Un masque peut permettre de vérifier qu’un joint, une zone de colle ou un composant flexible occupe la surface attendue.
Utilise l’estimation de pose ou les boîtes englobantes orientées lorsque les points clés ou la rotation portent le signal important. Vérifie que la représentation choisie est stable pour la géométrie et le point de vue concernés.
Utilise le suivi lorsque la séquence ou la continuité est importante. Un tracker peut associer les observations d’une image à l’autre, tandis qu’une machine à états détermine si les étapes approuvées se sont succédé dans l’ordre.
Conçois le poste d’imagerie avant l’entraînement#
La qualité du modèle ne peut pas compenser les éléments que la caméra ne capture jamais. Pour chaque vérification, documente la plus petite caractéristique à résoudre, le mouvement autorisé de la pièce, le temps de cycle, la distance de travail, les variations de profondeur, les reflets, les occlusions et les vibrations.
Dans la mesure du possible, maîtrise l’éclairage. Une lumière diffuse peut réduire les reflets sur les surfaces réfléchissantes ; le rétroéclairage peut mieux faire ressortir les silhouettes et les interstices ; un éclairage stroboscopique peut réduire le flou de mouvement. La conception appropriée dépend du matériau et de la géométrie : teste-la donc avec des pièces réelles et dans des conditions de contamination.
Utilise plusieurs points de vue lorsqu’une seule caméra ne peut pas observer toutes les caractéristiques requises. N’ajoute pas automatiquement des caméras : chaque vue augmente le travail d’étalonnage, de synchronisation, de calcul, de maintenance et de gestion des données. Chaque caméra doit combler une lacune de preuve documentée.
Verrouille ou surveille les paramètres de la caméra après validation. Une modification de la mise au point, de l’exposition, du recadrage ou du support peut invalider la distribution des données, même si le point de terminaison reste opérationnel.
Constituer le jeu de données d’assemblage#
Capture toutes les variantes de produit, les postes, les équipes, les arrière-plans, les états de l’outillage et les interactions habituelles des opérateurs pertinents. Inclus les états valides difficiles ainsi que les erreurs. Si toutes les images « correctes » proviennent d’une journée et toutes les images « incorrectes » d’une autre, le modèle risque d’apprendre les différences d’éclairage ou de montage plutôt que l’état d’assemblage.
Rédige des règles d’annotation pour les pièces partiellement visibles, les états ambigus, les reflets, les composants en double et les travaux en cours. Répartis les données de validation par cycle de production, période, poste ou site plutôt que de répartir aléatoirement des images vidéo quasi identiques.
Ultralytics Platform prend en charge l’organisation des jeux de données, l’annotation, l’entraînement des modèles et leur gestion dans un flux de travail intégré. Son guide de collecte et d’annotation des données peut aider les équipes à formaliser leurs choix de capture et d’annotation.
Ajouter la logique de processus et les intégrations#
L’application a besoin de la configuration d’assemblage attendue pour l’unité en cours. Récupère-la auprès d’une source approuvée, comme l’ordre de fabrication, la recette ou le système de fabrication, puis associe-la à des règles visuelles versionnées.
Une règle peut exiger :
- Un boîtier dans une zone du dispositif de fixation.
- Deux clips aux emplacements approuvés.
- Un point clé du connecteur situé dans la tolérance de sa cible.
- L’état A avant l’état B, sans état intermédiaire non approuvé.
- Une vérification humaine lorsque l’observation requise est sous le seuil de décision.
Utilise un contrat d’événement stable entre la vision et les systèmes de contrôle. Inclus le résultat, le motif, l’horodatage, le poste, la version du modèle, la version des règles et les observations pertinentes. Évite d’envoyer directement la sortie brute du modèle à une logique de sécurité critique ou de commande de mouvement sans couche applicative validée ni mesures de protection appropriées.
L’expérience des opérateurs fait partie de la précision#
Un voyant rouge ou vert fournit rarement assez d’informations. Lorsqu’une unité échoue à la vérification, indique quelle exigence n’est pas satisfaite et où le composant concerné était attendu. Prévois une procédure contrôlée de nouvelle capture ou de vérification pour éviter que des reflets, des mains ou une occlusion temporaire n’entraînent des retouches inutiles.
Recueille les corrections des opérateurs sous forme de commentaires structurés. Distingue une erreur du modèle d’une erreur de règle, d’un mauvais lien avec l’ordre de fabrication, d’un problème de caméra ou d’un véritable problème d’assemblage. Cette classification indique à l’équipe ce qu’elle doit corriger.
Valider le poste complet#
Mesure les résultats par exigence d’assemblage et par variante de produit. Parmi les indicateurs opérationnels utiles figurent les erreurs d’assemblage non détectées, les arrêts injustifiés, le taux de vérification, l’effet sur le temps de cycle, les vérifications indisponibles et la reprise réussie après une interruption de caméra ou de réseau.
Mets le poste à l’épreuve avec :
- Des variantes approuvées et non approuvées.
- Des assemblages partiels et des étapes effectuées dans le désordre.
- Des occlusions causées par les mains et les outils.
- Des variations d’éclairage, des pièces réfléchissantes, du flou et de la contamination.
- Des déplacements de caméra et des changements de mise au point.
- Des composants en double, manquants, tournés ou mal positionnés.
- Des déclenchements perdus, en double ou des résultats tardifs.
Avant la mise en production, exécute le modèle actuel et le modèle candidat sur un jeu de régression fixe. Lorsque le niveau de risque le justifie, exécute la nouvelle logique de décision en mode fantôme, sans qu’elle contrôle le processus, jusqu’à l’examen des résultats.
Ultralytics pour la vérification d’assemblage#
La vision par ordinateur dans le secteur manufacturier peut utiliser la détection, la segmentation, l’estimation de pose et le suivi pour représenter les états d’assemblage visibles. Ultralytics Platform relie l’annotation, l’entraînement et le déploiement, tandis que les modèles Ultralytics YOLO exportés peuvent fonctionner dans le cloud, sur site ou en périphérie, selon l’architecture choisie pour le poste.
Chef Robotics fournit un exemple concret d’utilisation d’Ultralytics YOLO pour un assemblage alimentaire précis. La leçon à retenir n’est pas que toutes les chaînes d’assemblage rencontrent le même problème d’imagerie, mais qu’un modèle de perception entraîné peut devenir un composant d’un flux de travail robotique ou de production plus vaste.
Ce qu’Ultralytics ne fournit pas. Il s’agit d’une couche de perception, pas d’un poste d’inspection. La caméra, l’objectif, l’éclairage, le boîtier, le déclencheur, l’ordinateur périphérique, la connexion à l’automate programmable industriel (PLC), l’interface homme-machine du poste et la validation du poste restent sous ta responsabilité ou celle de ton intégrateur, et ils constituent la majeure partie du travail. Si une usine souhaite un poste clé en main pris en charge, avec un ingénieur de terrain dédié, un fournisseur établi de systèmes de vision industrielle tel que Cognex ou Keyence est un choix plus judicieux ; Ultralytics Platform a été lancée en mars 2026, alors que ces fournisseurs s’appuient sur des décennies d’expérience de déploiement.
Liste de contrôle du déploiement#
- Définis chaque vérification en précisant les preuves visibles et l’action opérationnelle.
- Consigne les exigences non visuelles qui nécessitent un autre capteur ou système.
- Valide la caméra, l’objectif, l’éclairage, le déclencheur et le montage avec des pièces réelles.
- Gère les versions des règles produit séparément de celles du modèle.
- Teste chaque variante de produit et chaque état en cours de développement.
- Définis des procédures de révision, de nouveau scan, de contournement et de gestion des incidents.
- Surveille la qualité des entrées, l'état du service, les erreurs de modèle examinées et les résultats en production.
- Revalide le système après toute modification de caméra, d'éclairage, de montage, de produit ou de processus.
Foire aux questions
Il s'agit de prévention visuelle des erreurs qui vérifie les conditions d'assemblage observables et permet d'agir avant qu'une erreur ne passe à l'étape suivante. Le résultat de la vision est généralement combiné aux règles produit et au flux de production.
Oui, lorsque les états pertinents sont visibles au fil du temps. La détection ou le suivi fournit des observations, et une machine à états compare leur ordre à celui du processus approuvé. Le système doit gérer les images manquantes, les étapes répétées et les observations incertaines.
Généralement pas à partir de la seule apparence. La vision peut vérifier la présence, l'emplacement ou le marquage visible d'une fixation, tandis que le couple doit provenir d'un contrôleur d'outil ou d'un capteur validé.
La vérification d'assemblage contrôle la configuration, la présence, l'orientation et l'état du processus. La détection de défauts recherche les dommages ou les anomalies de qualité. Une station peut effectuer les deux, mais les données, la logique et les critères d'acceptation doivent rester explicites.
Tout dépend des éléments à vérifier : la classification pour les états contrôlés de l'image entière, la détection pour la présence et le décompte des pièces, la segmentation pour les contours et les chevauchements, l'estimation de pose ou les boîtes orientées pour la géométrie, et le suivi pour la séquence. Teste la tâche la plus simple qui expose de manière fiable les éléments requis.









