Ispezione robotizzata della qualità: perché la copertura è la sfida più difficile
Scopri come funziona l'ispezione robotizzata della qualità: pianificazione della scansione, calibrazione, sincronizzazione di robot e sistema di visione, fusione multi-vista, verifica della copertura e registrazioni della qualità.
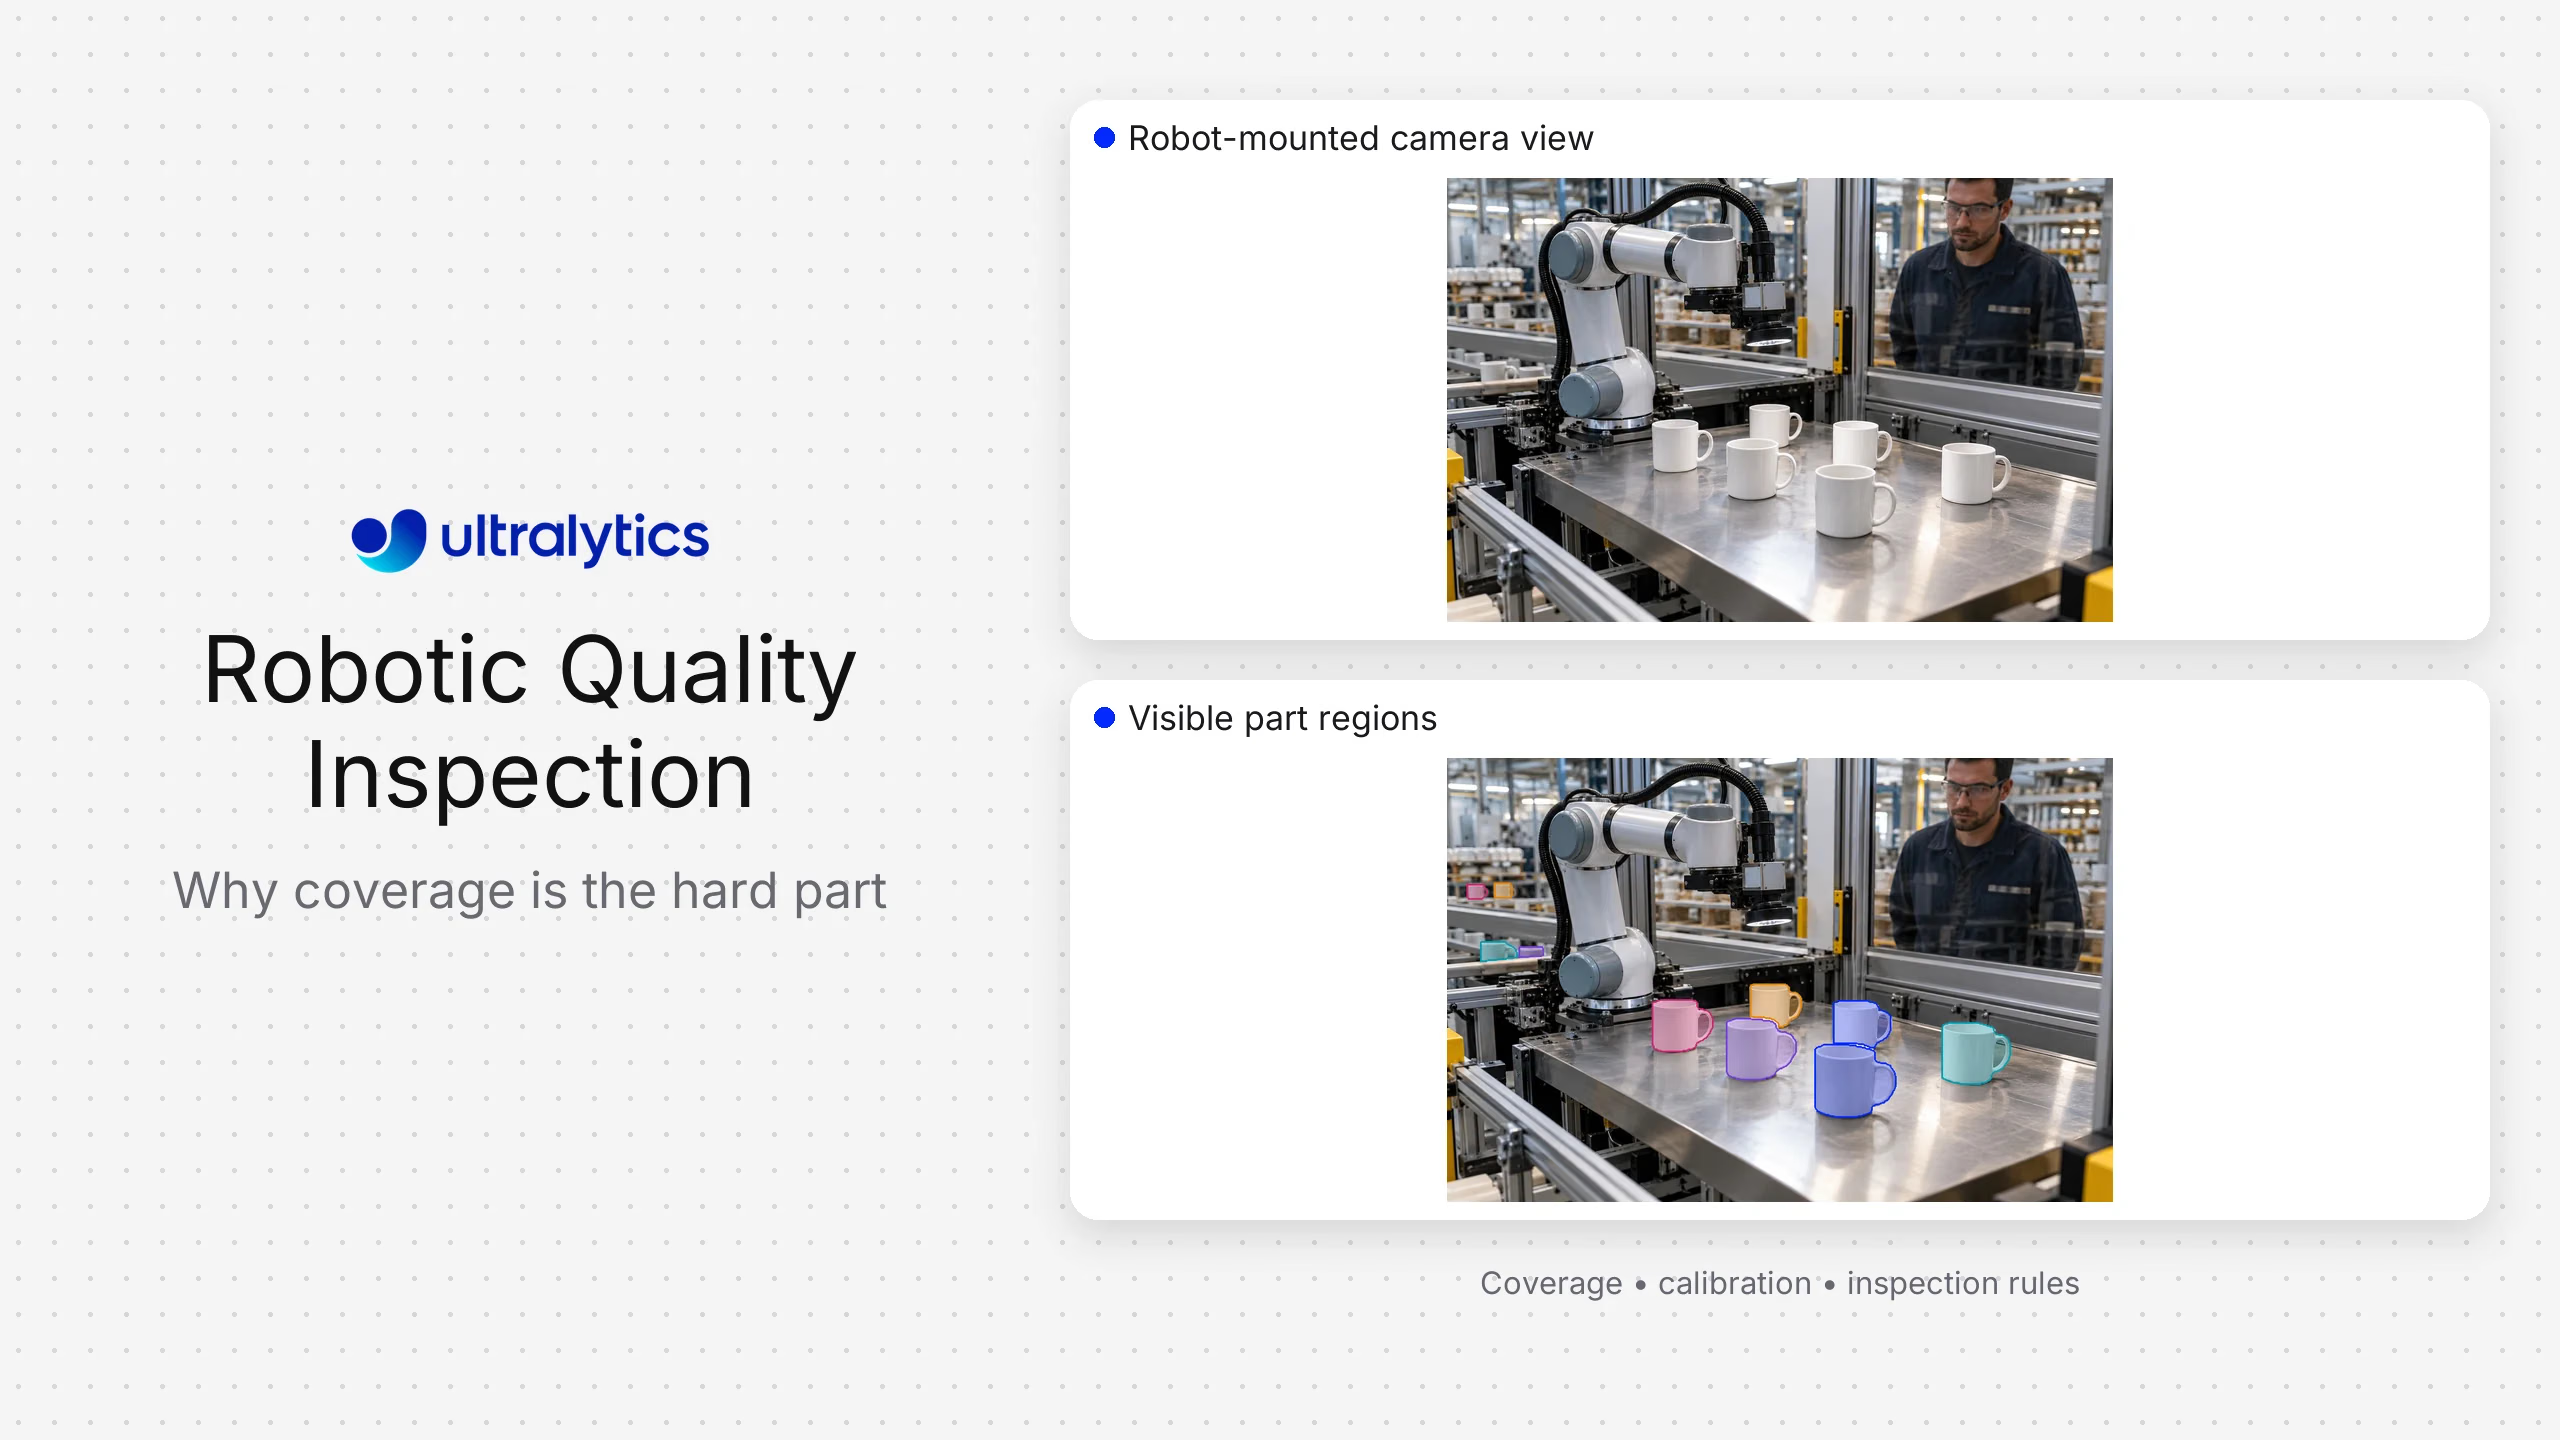
Il controllo robotizzato della qualità combina la visione artificiale con un robot che sposta la videocamera, il componente o il sensore attraverso una serie pianificata di punti di vista. È utile quando una videocamera fissa non riesce a vedere tutte le superfici necessarie, quando la geometria del prodotto varia o quando il controllo deve raggiungere più lati senza ricorrere a un grande numero di videocamere fisse.
Ultralytics YOLO può fornire rilevamento, segmentazione, classificazione, stima della posa o tracciamento all'interno di uno stack di controllo personalizzato. Le suite di visione industriale di Cognex, Keyence, MVTec, Zebra e Teledyne offrono strumenti consolidati e ampi ecosistemi hardware. Piattaforme di visione come Landing AI e Robovision puntano su flussi di lavoro configurabili per i controlli basati su modelli appresi. La scelta migliore dipende dal fatto che l'organizzazione abbia bisogno di un prodotto di controllo pronto all'uso, di un ambiente di sviluppo industriale o di un livello di modelli personalizzabile.
Opzioni software per i controlli robotizzati#
| Opzione | Ideale per | Punto di forza | Principale responsabilità d'integrazione |
|---|---|---|---|
| Cognex | Celle industriali che utilizzano un ampio ecosistema di visione artificiale | Videocamere, strumenti ed esperienza d'integrazione in fabbrica | Progettazione dell'applicazione specifica per la cella e coordinamento dei robot |
| Keyence | Controlli industriali in condizioni controllate con hardware di visione integrato | Sensori, illuminazione e strumenti di controllo pronti all'uso | Copertura e prestazioni sull'effettiva gamma di prodotti |
| Landing AI o Robovision | Team che cercano flussi di lavoro configurabili per la visione basata su modelli appresi | Sviluppo di modelli e funzionalità della piattaforma orientate ai controlli; tieni presente che Landing AI si è riposizionata attorno all'IA per i documenti, quindi verifica la sua roadmap per i controlli | Integrazione di robot, sistemi di imaging, linea e sistemi di qualità |
| MVTec HALCON | Team di ingegneria che sviluppano applicazioni avanzate di visione artificiale | Ampia libreria programmabile per la visione artificiale | Sviluppo, distribuzione e manutenzione specialistici |
| Ultralytics Platform e Ultralytics YOLO | Team che creano controlli personalizzati basati su modelli appresi e con visuali multiple | Attività di visione flessibili, flusso di lavoro dai dati ai modelli, opzioni di distribuzione | Percorso del robot, calibrazione, fusione dei risultati, controlli e convalida |
| Portafogli di prodotti per la visione di Zebra o Teledyne | Applicazioni di imaging industriale e visione artificiale | Ecosistema hardware e software | Progettazione di soluzioni specifiche per il prodotto |
I nomi dei fornitori indicano punti di partenza, non prestazioni comprovate. Ogni opzione va provata con componenti rappresentativi, difetto i, velocità, superfici e percorsi del robot.
Quando un robot migliora il controllo visivo#
Un robot può offrire diversi vantaggi:
- Un solo sensore può acquisire immagini di più lati o angolazioni.
- Il punto di vista e la distanza di lavoro possono essere ripetuti tramite programmazione.
- La videocamera può avvicinarsi a cavità o caratteristiche nascoste a una stazione fissa.
- Le ricette di controllo possono cambiare in base alla variante del prodotto.
- Un componente può essere ruotato davanti a un'illuminazione controllata.
- I risultati della visione possono essere registrati rispetto alla posa del robot o alle coordinate del prodotto.
Il compromesso è la complessità del sistema. Il movimento del robot aumenta il tempo di ciclo, la necessità di calibrazione, i problemi di instradamento dei cavi, il rischio di collisione, il mosso, la necessità di sincronizzazione e il numero di possibili guasti. Se una singola visuale fissa basta a rispondere alla domanda sulla qualità, il robot non serve.
Definisci i requisiti di controllo nelle coordinate del prodotto#
Elenca tutte le superfici e le caratteristiche da controllare, la più piccola anomalia rilevante, le variazioni accettabili, le aree inaccessibili e la decisione richiesta. Associa ogni requisito a una visuale pianificata e a un metodo di acquisizione delle immagini.
Usa una tabella di copertura:
| Caratteristica | Visuale richiesta | Condizioni di acquisizione delle immagini | Output del sistema di visione | Decisione |
|---|---|---|---|---|
| Superficie A | Visuale obliqua 1 | Luce diffusa | Maschera di segmentazione | Revisione se supera la soglia di area approvata |
| Connettore B | Vista frontale 2 | Luce coassiale | Presenza e posizione | Scarta se assente o posizionato in modo errato |
| Bordo C | Vista di profilo 3 | Retroilluminazione | Misurazione del contorno | Confronta con la logica di tolleranza |
In questo modo i punti ciechi diventano visibili. Inoltre, si separa ciò che il modello osserva dalla regola di qualità applicata nelle fasi successive.
Pianifica insieme viste e movimento#
La pianificazione del percorso di ispezione deve bilanciare copertura, qualità dell'immagine, portata del robot, distanza di sicurezza dagli ostacoli, limiti dei cavi e tempo di ciclo. Registra per ogni vista la posa della telecamera, la messa a fuoco, l'esposizione, lo stato dell'illuminazione, la velocità del robot e il trigger di acquisizione.
Acquisisci le immagini quando il movimento è sufficientemente controllato per il metodo di acquisizione. Un percorso con arresto e acquisizione è semplice, ma può allungare il ciclo. Attivare l'acquisizione durante il movimento può aumentare la produttività, ma richiede un'illuminazione e un'esposizione che evitino la sfocatura, oltre a una sincronizzazione accurata tra immagine e posa del robot.
Convalida la ripetibilità dopo il riscaldamento, i cambi utensile, la manutenzione e le vibrazioni previste. Se la telecamera è montata sul robot, piccoli spostamenti meccanici possono spostare la regione osservata anche quando il modello è ancora disponibile.
Calibra telecamera, robot e prodotto#
Il sistema potrebbe richiedere tre relazioni:
- Parametri intrinseci della telecamera e comportamento dell'obiettivo.
- Trasformazione tra telecamera e robot o utensile.
- Posa del prodotto nella fixture o nel sistema di riferimento del robot.
La calibrazione consente di riportare un difetto individuato nell'immagine sulla superficie o nella regione fisica corretta del prodotto. Definisci un test di accettazione, conserva le versioni della calibrazione e specifica gli eventi che ne richiedono una nuova.
Per fixture flessibili, un passaggio di registrazione può prima individuare il prodotto o le caratteristiche di riferimento. Non dare per scontato che la sola posa comandata del robot dimostri dove appare nell'immagine la superficie ispezionata.
Seleziona il task di computer vision#
Usa la classificazione per una vista strettamente controllata con un numero ridotto di stati complessivi. Usa il rilevamento quando è necessario localizzare difetti o componenti tramite riquadri. Usa la segmentazione quando la forma e l'area del difetto sono importanti o i contorni sono irregolari. Usa la stima della posa o i keypoint per le caratteristiche geometriche e la registrazione. Gli strumenti di misurazione tradizionali possono restare preferibili per bordi netti e deterministici e dimensioni calibrate.
Un sistema ibrido può usare la visione artificiale classica per la geometria e un modello addestrato per l'aspetto variabile. L'obiettivo è un'ispezione verificabile, non il massimo impiego del machine learning.
Ultralytics Platform supporta l'annotazione dei dataset, l'addestramento, il confronto dei modelli e il deployment per i flussi di lavoro Ultralytics YOLO. Organizza il dataset per prodotto, superficie, vista, illuminazione, percorso del robot e tipo di difetto, in modo che la valutazione rifletta la ricetta completa.
Combina i risultati delle diverse viste#
Ogni immagine acquisita deve includere un identificativo dell'unità, la ricetta, un identificativo della vista, la posa del robot, un timestamp, la versione del modello e la versione della calibrazione. L'applicazione aggrega le osservazioni delle singole viste in un risultato per unità.
Gestisci esplicitamente le osservazioni duplicate. Un graffio visibile da due angolazioni non dovrebbe diventare automaticamente due difetti. Al contrario, un disaccordo tra le viste può indicare un riflesso, un'occlusione, un errore di calibrazione o un'anomalia difficile da valutare, che dovrebbe essere sottoposta a revisione.
Mantieni almeno tre stati: conforme, non conforme e da revisionare/non disponibile. Forzare un esito conforme o non conforme quando manca una vista o la qualità dell'immagine è scarsa crea un rischio non rilevato.
Convalida copertura, rilevamento e decisione#
Distingui tre domande:
- Copertura: la ricetta ha acquisito un'immagine accettabile di ogni regione richiesta?
- Rilevamento: il metodo di visione ha identificato la condizione visibile pertinente?
- Decisione: la regola e il flusso di lavoro hanno determinato correttamente l'esito per l'intera unità?
Esegui i test con difetti rappresentativi distribuiti sulle superfici e ai limiti della copertura. Includi prodotti conformi con normali variazioni estetiche, contaminazione, riflessi, modifiche alla fixture e caratteristiche riparate. Suddividi la valutazione per lotto di produzione o periodo, in modo che acquisizioni quasi identiche non finiscano sia nei set di addestramento sia in quelli di test.
Le metriche operative includono difetti non rilevati, scarti errati, percentuale di revisioni, viste non disponibili, tempo di ciclo, interventi manuali, errori di calibrazione e tempo necessario per diagnosticare un evento. Riporta i risultati per prodotto, superficie, difetto e vista, anziché limitarti a un unico valore aggregato.
Integra con il sistema qualità#
Il risultato dell'ispezione deve corrispondere a una decisione controllata, come conforme, da revisionare, da rilavorare o da scartare. Registra il motivo e la versione della ricetta. Integra l'ispezione con l'identità dell'unità e il sistema qualità o di produzione, in modo che il risultato sia associato al prodotto corretto.
Limita la conservazione delle immagini in base allo scopo e alle policy. Alcune organizzazioni conservano solo le immagini delle unità non conformi o campionate; altre richiedono una tracciabilità più ampia. Definisci la regola prima della produzione, includendo accesso ed eliminazione.
Sicurezza e ripristino#
Il movimento del robot deve rimanere sotto il controllo del sistema di sicurezza convalidato del robot e della cella. La visione basata su modelli addestrati non deve essere presentata come funzione di protezione, a meno che non faccia parte di una funzione di sicurezza progettata e valutata in modo adeguato.
Progetta il ripristino in caso di immagini mancanti, trigger non riusciti, telecamere non disponibili, viste irraggiungibili, errori di calibrazione, timeout del modello e guasti del robot. Dopo il ripristino, assicurati che il sistema sappia quali viste sono ancora valide e quali devono essere acquisite di nuovo.
Domande frequenti
Il robot modifica il punto di vista del sensore o del prodotto, consentendo la copertura di più superfici e ricette flessibili. Questo comporta ulteriore lavoro di pianificazione dei movimenti, calibrazione, sincronizzazione e ripristino.
A volte, ma l'aspetto specifico di ciascuna vista può giustificare modelli separati o un condizionamento esplicito sulla vista. Confronta entrambi gli approcci su set di valutazione fissi e suddivisi e considera la complessità della manutenzione.
Usa il rilevamento quando posizione e categoria sono sufficienti. Usa la segmentazione quando forma, contorno o area influiscono sulla decisione. Per le tolleranze geometriche calibrate, la misurazione classica può essere più adatta.
Associa ogni requisito a una o più viste convalidate, monitora la qualità dell'immagine e la posa per ogni acquisizione e considera una vista mancante o non accettabile come non disponibile, anziché conforme.
Ultralytics fornisce il livello di percezione addestrabile e i flussi di lavoro di supporto per dati, modelli e deployment. La cella completa richiede comunque acquisizione delle immagini, controllo del robot, calibrazione, logica delle ricette, fusione dei risultati, integrazione con il sistema qualità, sicurezza e supporto.









