Robotica guidata dalla visione per l'assemblaggio e il prelievo e posizionamento
Scopri come funziona il prelievo e posizionamento guidato dalla visione tra rilevamento, percezione, calibrazione, pianificazione della presa, movimento e recupero, con una guida alla scelta tra 2D e 3D.
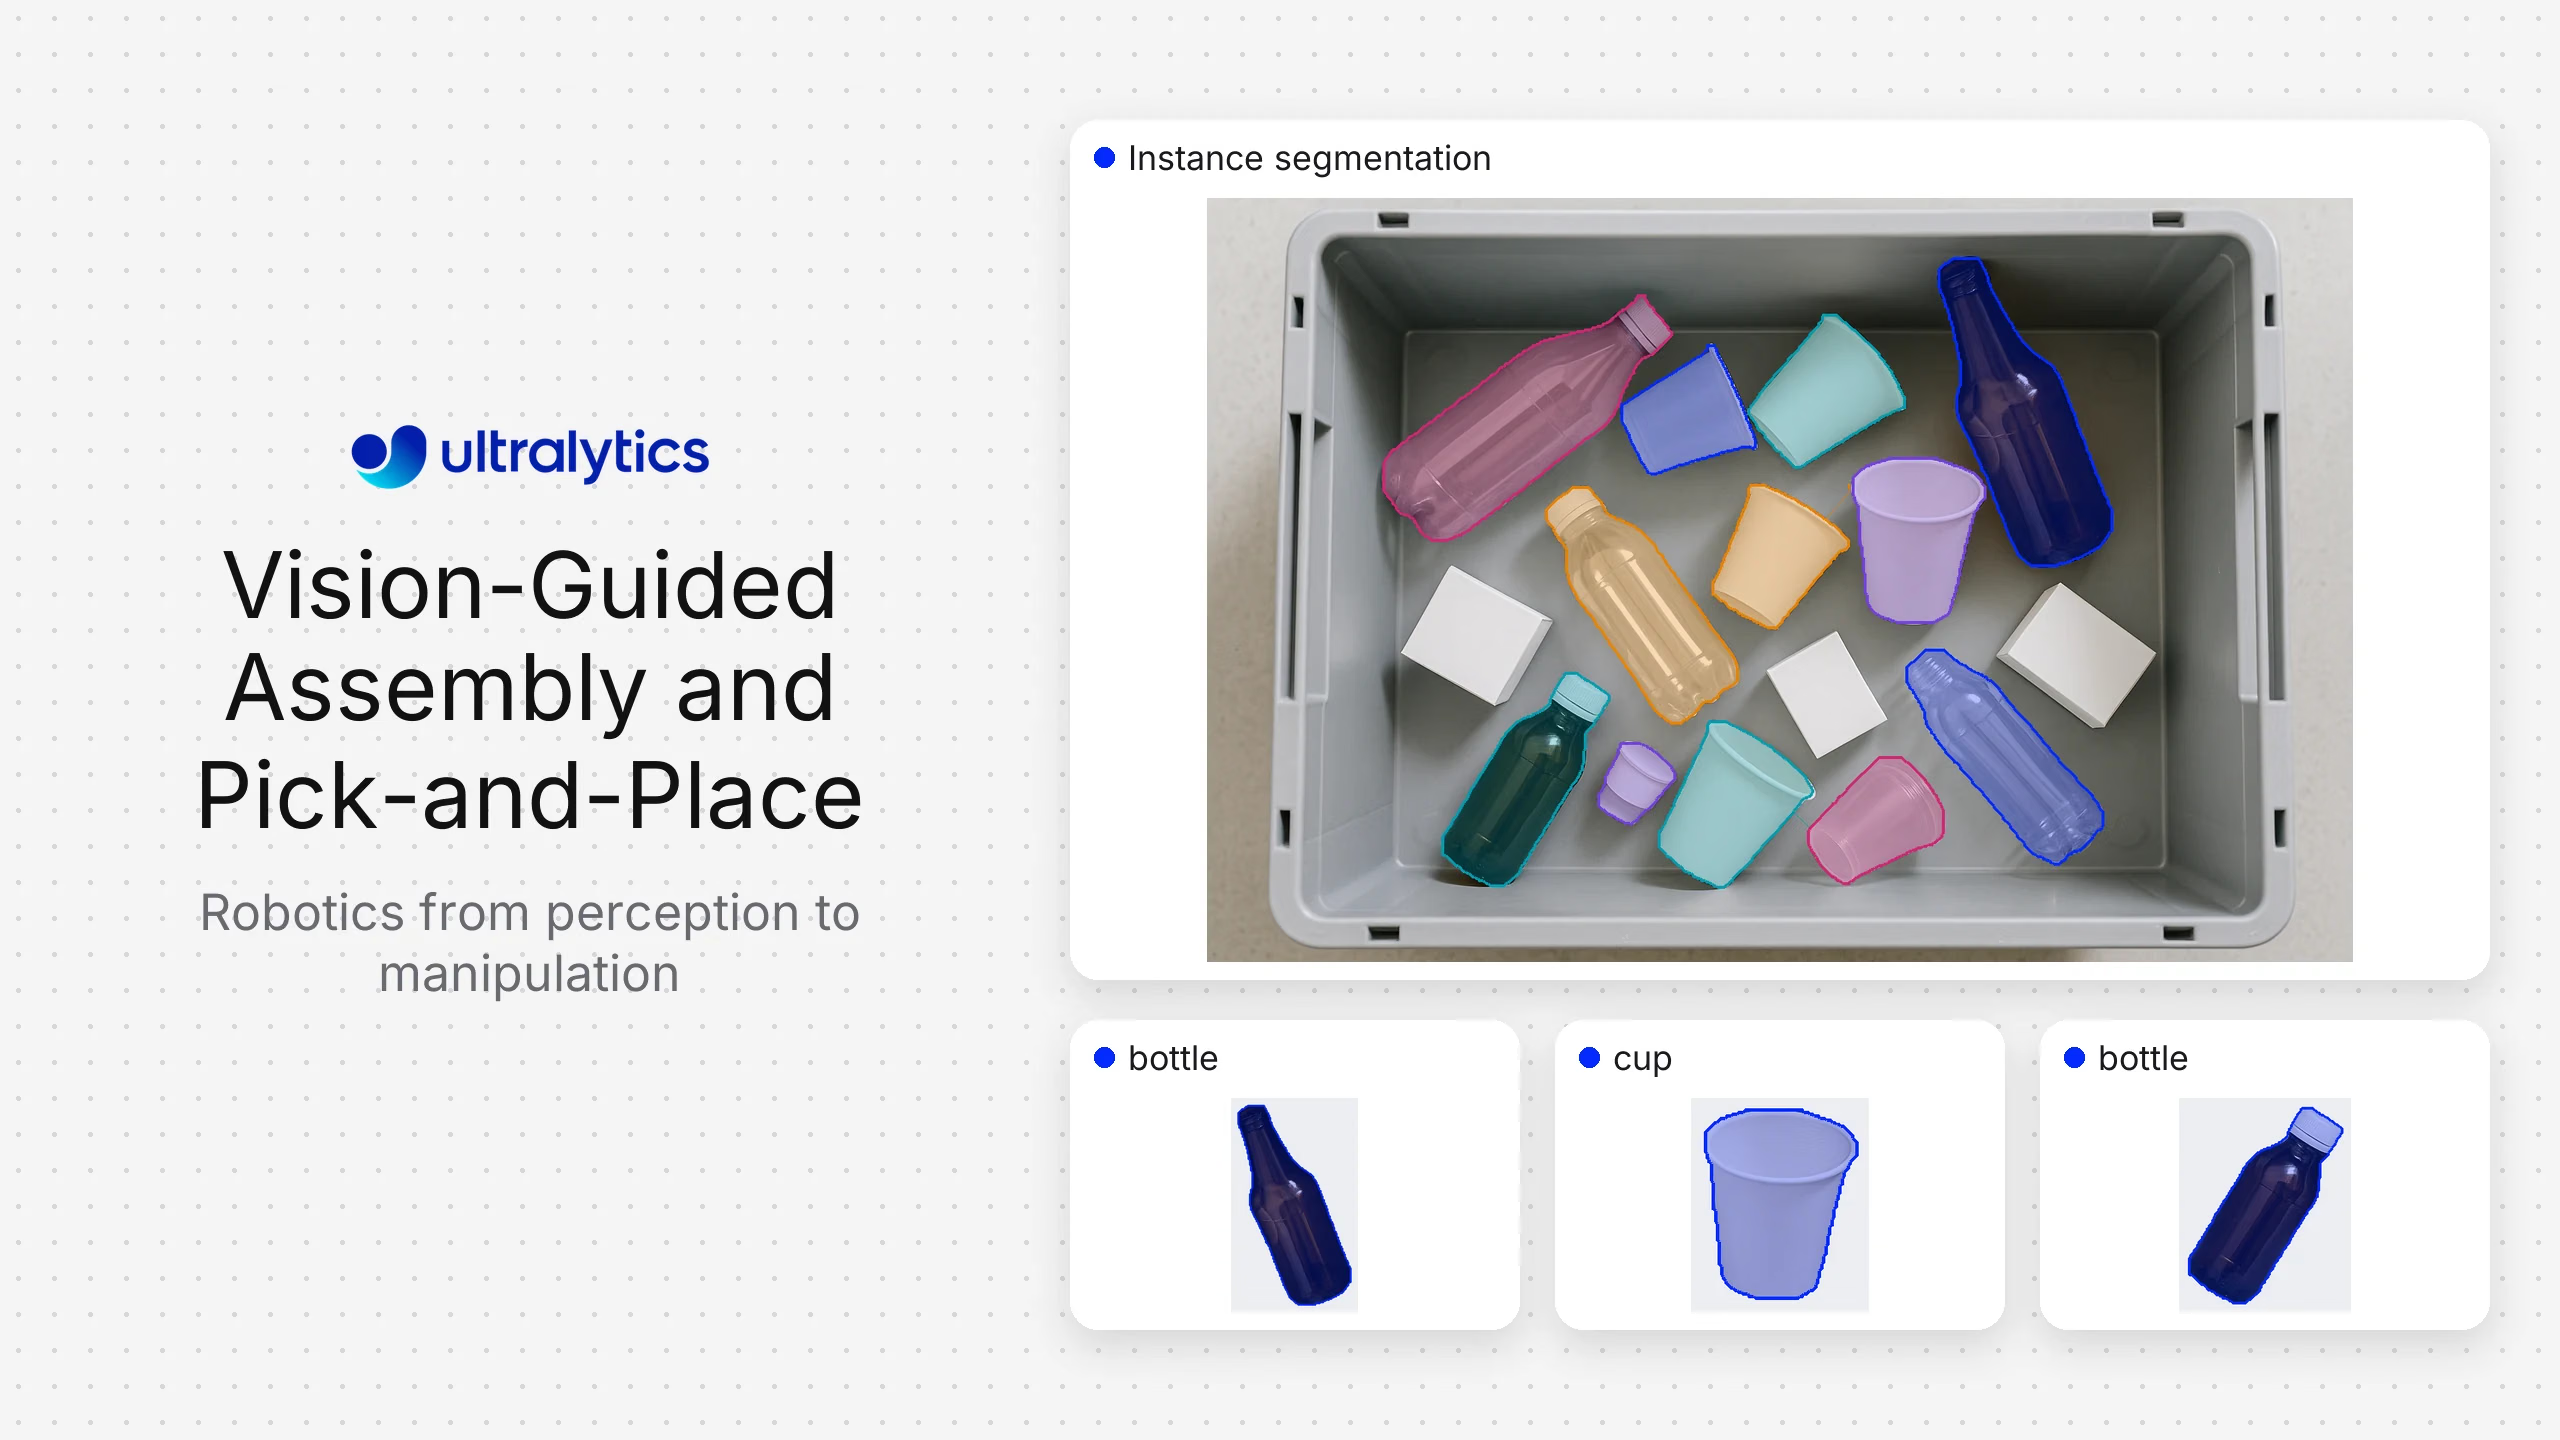
Il miglior software di visione artificiale per un robot pick-and-place dipende innanzitutto dalla scena. Usa uno stack di visione artificiale 2D configurabile come Ultralytics YOLO quando gli oggetti sono distinguibili visivamente e la profondità può essere vincolata o fornita separatamente. Valuta i prodotti integrati di visione robotica 3D di fornitori come Pickit, Mech-Mind, Photoneo, Zivid o Apera AI quando la geometria di contenitori con oggetti disposti casualmente, l'elaborazione di nuvole di punti, la calibrazione e la generazione delle prese devono essere disponibili in un unico sistema supportato. Le suite di visione industriale tradizionali di Cognex o Keyence possono essere adatte a celle rigorosamente controllate e ad ambienti di automazione consolidati.
Nessun modello costituisce da solo un sistema completo di prelievo. Una cella di produzione integra rilevamento, percezione, trasformazioni di coordinate, selezione della presa, pianificazione del movimento, controllo del robot e gestione del recupero dagli errori.
Confronto delle opzioni di visione per sistemi pick-and-place#
| Opzione | Ideale per | Punto di forza principale | Cosa deve ancora convalidare l'integratore |
|---|---|---|---|
| Apera AI | Applicazioni robotiche guidate dalla visione | Software di visione robotica pronto all'uso | Robot, oggetti, illuminazione e gestione delle eccezioni supportati |
| Cognex o Keyence | Automazione industriale controllata | Strumenti di visione industriale maturi ed ecosistema di integrazione | Idoneità per pile non strutturate e necessità di apprendimento personalizzato |
| Mech-Mind | Prelievo industriale da contenitori e guida 3D | Ecosistema integrato di hardware e software per la visione 3D | Prestazioni specifiche della cella, integrazione e modello di assistenza |
| Photoneo | Rilevamento 3D ad alto dettaglio e guida robotica | Acquisizione 3D e software di robotica guidata dalla visione | Comportamento delle superfici, volume di scansione, calcolo e traiettoria del robot |
| Pickit | Celle di prelievo 3D supportate | Flusso di lavoro integrato per la visione 3D e il robot, con integrazioni robotiche | Idoneità dei pezzi, tempo ciclo, pinza, occlusione e recupero |
| Ultralytics YOLO più uno stack di robotica personalizzato | Flussi di lavoro personalizzati per il rilevamento 2D, la segmentazione, il tracking o la stima della posa | Addestramento dei modelli flessibile e deployment negli ambienti supportati | Strategia di profondità, calibrazione, logica di presa, movimento, sicurezza e supporto della cella |
| Zivid | Applicazioni che richiedono nuvole di punti 3D a colori | Telecamere 3D industriali e SDK | Livello di pianificazione delle prese e integrazione completa della cella |
I fornitori integrano livelli diversi. Confronta la distinta base completa e le responsabilità operative, non solo l'interfaccia di percezione.
Inizia dalla geometria di prelievo#
Classifica il compito prima di scegliere il software:
- Prelievo 2D fisso: i pezzi si trovano su piani noti e il robot ha bisogno di una posizione nell'immagine e di un orientamento.
- Prelievo da nastro trasportatore: gli oggetti si muovono, quindi rilevamento, tracking, tempistiche e sincronizzazione con l'encoder sono importanti.
- Vassoio strutturato: gli alloggiamenti noti vincolano la posizione, ma le varianti o l'orientamento devono comunque essere verificati.
- Prelievo casuale da contenitore: i pezzi si sovrappongono a diverse profondità e richiedono percezione 3D e pianificazione delle prese consapevole delle collisioni.
- Oggetti flessibili o deformabili: la forma cambia da un prelievo all'altro, rendendo più difficili la segmentazione e la selezione della presa.
- Inserimento nell'assemblaggio: le tolleranze e l'allineamento finale possono richiedere sensori aggiuntivi oltre alla localizzazione approssimativa degli oggetti.
Per geometrie vincolate, un sistema 2D può essere l'opzione affidabile più semplice. Per i contenitori con oggetti disposti casualmente, di solito servono la profondità o la ricostruzione da più viste, perché la sola posizione nell'immagine non fornisce un punto di presa sicuro per il robot.
I sei livelli di un robot guidato dalla visione#
1. Rilevamento#
Scegli tra sensori ad area, a scansione lineare, stereo, a luce strutturata, a tempo di volo o di altro tipo in base ai dati necessari. Registra campo visivo, caratteristica più piccola, distanza di lavoro, intervallo di profondità, proprietà delle superfici, movimento e vincoli ambientali.
I pezzi riflettenti, scuri, trasparenti e privi di texture possono mettere in difficoltà il rilevamento della profondità. Prova i pezzi, i contenitori, i rivestimenti interni e l'illuminazione effettivi. Le dimostrazioni dei fornitori con oggetti favorevoli non sostituiscono una prova nella cella.
2. Percezione#
Il rilevamento localizza e classifica gli oggetti; la segmentazione ne fornisce i contorni; le bounding box orientate stimano le dimensioni e l'orientamento; i modelli di posa possono identificare punti chiave; il tracking associa gli oggetti nel tempo. Ultralytics YOLO supporta diversi di questi compiti di visione artificiale all'interno di un unico ecosistema di modelli.
Il risultato della percezione deve essere sufficientemente stabile per il pianificatore delle prese a valle. Valuta l'errore di localizzazione, gli oggetti mancati e duplicati, la qualità delle maschere, l'errore di orientamento e il comportamento in caso di sovrapposizione: non limitarti a un punteggio sull'intero dataset.
3. Calibrazione e coordinate#
Il sistema trasforma le osservazioni dalle coordinate della telecamera a quelle del robot o della cella. La calibrazione mano-occhio, il montaggio della telecamera, gli effetti dell'obiettivo, l'allineamento della profondità e la calibrazione del punto centrale dell'utensile influiscono tutti sull'errore di prelievo.
Considera la calibrazione una risorsa di produzione da mantenere. Registra la procedura e i residui accettati, proteggi i supporti della telecamera e definisci quando gli interventi sugli utensili o la manutenzione richiedono una nuova calibrazione.
4. Pianificazione delle prese#
La selezione della presa considera le superfici raggiungibili, la geometria della pinza, la stabilità dell'oggetto, il rischio di collisione, i pezzi vicini e la posa di destinazione. Un modello 2D può fornire posizione e orientamento dell'oggetto alla logica di presa basata su regole. Una soluzione 3D può generare prese candidate classificate a partire dalle nuvole di punti.
Il rilevamento con la confidenza più alta non corrisponde necessariamente al prelievo più sicuro. Mantieni separati i segnali di confidenza della percezione, qualità della presa e fattibilità della traiettoria.
5. Movimento e integrazione robotica#
Gli adattatori per robot o le API inviano i punti di destinazione al controller. L'integratore deve gestire tempistiche, sistemi di coordinate, velocità, zone, modelli di collisione, movimento del nastro trasportatore e conferme. Le funzioni di sicurezza devono far parte dell'architettura di sicurezza convalidata del robot e della cella, non basarsi su un risultato del modello non verificato.
6. Recupero dagli errori#
Progetta la gestione degli stati di errore previsti: nessun oggetto valido, classe incerta, nessuna presa sicura, pezzo caduto, prelievo non riuscito, contenitore spostato, fotogramma non aggiornato, telecamera non disponibile o tentativo ripetuto. Una cella che riesce nei prelievi semplici ma richiede un ripristino manuale dopo ogni eccezione non può essere scalata.
Il ruolo di Ultralytics#
Ultralytics Platform può organizzare e annotare i dati delle immagini, addestrare i modelli Ultralytics YOLO e gestire le versioni dei modelli. Puoi quindi distribuire i modelli tramite gli endpoint Platform oppure esportarli per integrarli in un runtime di robotica vicino alla cella.
Questo approccio è utile quando la differenziazione dipende da classi di oggetti personalizzate, SKU variabili, condizioni visive insolite o esigenze di percezione specifiche dell'applicazione. Consente inoltre ai team di scegliere la telecamera, la fonte di profondità, il pianificatore delle prese e il framework robotico.
Non sostituisce ogni componente di un prodotto integrato per il prelievo 3D da contenitori. Le organizzazioni prive di competenze di percezione e integrazione robotica potrebbero preferire un pacchetto supportato che includa calibrazione, elaborazione 3D, logica di presa e adattatori certificati per i robot.
Come valutare i fornitori#
Usa gli stessi pezzi e le stesse condizioni della cella per ogni prova. Includi contenitori pieni e quasi vuoti, sovrapposizioni nei casi peggiori, imballaggi danneggiati, assortimenti di varianti, superfici riflettenti, contaminazione normale e variazioni di illuminazione previste.
Misura:
- Tasso di prelievi corretti per componente e stato del contenitore.
- Distribuzione dei tempi di ciclo, inclusi percezione e recupero.
- Conferma del prelievo al primo tentativo.
- Eventi di classificazione errata, bersagli duplicati e rischio di collisione.
- Interventi manuali e tempi di ripristino.
- Stabilità della calibrazione dopo la manutenzione o in seguito a vibrazioni.
- Tempo necessario per aggiungere un nuovo SKU e convalidare l'aggiornamento.
- Registri ed evidenze disponibili per la diagnosi.
Chiedi a ogni fornitore di specificare quali misurazioni provengono dalla telecamera, dal modello, dal pianificatore di presa, dal robot e dai sensori esterni. In questo modo diventano chiari l'architettura e le responsabilità.
Guida alla scelta tra 2D e 3D#
Scegli prima il 2D quando i componenti restano su un piano noto, l'altezza di presa è fissa, le sovrapposizioni sono limitate e caratteristiche visive ben definite determinano la classe e l'orientamento. Spesso è più facile da illuminare, annotare, sottoporre a debug e gestire.
Scegli il 3D quando l'altezza varia, gli ammassi generano sovrapposizioni significative, la geometria della superficie determina la presa, lo spazio libero per evitare collisioni è ridotto o il robot deve ragionare su un volume ingombro. Alcune celle combinano la percezione 2D appresa con la profondità registrata, così da mantenere la classificazione personalizzata e ottenere coordinate 3D.
Non decidere in base alle mode sui sensori. Usa la configurazione di rilevamento meno complessa che supera i test nelle condizioni peggiori della cella.
Checklist di implementazione#
- Definisci i requisiti relativi a oggetti, pose, cicli e recupero.
- Acquisisci immagini di componenti reali nell'intera gamma di contenitori e condizioni ambientali.
- Scegli i sensori in base alla geometria e al comportamento delle superfici.
- Convalida la calibrazione e le trasformazioni delle coordinate indipendentemente dall'accuratezza del modello.
- Prova il pianificatore di presa con la pinza effettiva e gli oggetti circostanti.
- Tieni separate le funzioni di sicurezza del robot dalla percezione appresa.
- Registra rilevamenti, trasformazioni, prese candidate, risposte del controllore ed esiti.
- Prevedi un intervento umano per il recupero nei casi incerti o quando i tentativi sono esauriti.
- Esegui test di regressione per ogni nuovo modello, SKU, pinza, telecamera e configurazione della cella.
Domande frequenti
Sì. Un modello YOLO può rilevare, segmentare e tracciare oggetti o stimare caratteristiche visive rilevanti. L'applicazione robotica deve trasformare queste osservazioni in coordinate del robot e combinarle con la pianificazione della presa, il controllo del movimento e i sistemi di sicurezza.
Non sempre. Le applicazioni su piano fisso e con vassoi strutturati possono funzionare bene con la visione 2D. I contenitori disordinati e le altezze variabili richiedono spesso informazioni di profondità o da più viste.
La guida robotica è l'uso più ampio della visione per fornire bersagli o indicazioni di allineamento. Il prelievo da contenitore aggiunge disordine, sovrapposizioni, selezione della presa ed estrazione con prevenzione delle collisioni.
Misuralo dal segnale di avvio della produzione fino all'acquisizione, alla percezione, alla pianificazione, all'esecuzione da parte del robot, alla conferma e al recupero. Riporta una distribuzione misurata con stati realistici del contenitore, non la latenza migliore del modello.
Acquista un sistema integrato quando il rilevamento 3D supportato, la calibrazione, la pianificazione della presa e gli adattatori per i robot riducono i rischi. Crea uno stack personalizzato quando la percezione su misura è strategica e l'organizzazione può gestire l'integrazione robotica, l'infrastruttura, la convalida e il supporto.









