Лучшие инструменты для создания синтетических данных для обучения моделей компьютерного зрения
Сравнение инструментов для создания синтетических данных для компьютерного зрения по методу: 3D-симуляция, генеративные модели и аугментация, а также тестирование с Ultralytics YOLO.
 Miles Deans13 мин. чтения
Лучший инструмент для создания синтетических данных для компьютерного зрения зависит от того, чего не хватает в твоём реальном наборе данных. Инструменты 3D-симуляции, например NVIDIA Isaac Sim с Omniverse Replicator и BlenderProc, создают новые сцены с готовыми метками. Генеративные инструменты, например NVIDIA Cosmos и функция Generate Similar Images в Ultralytics Platform, добавляют вариативность к уже имеющимся изображениям. Библиотеки аугментации, например Albumentations, преобразуют реальные изображения во время обучения.
Какой бы инструмент ты ни выбрал, оценивай его на реальных изображениях, которые модель ещё не видела. В тестировании Ultralytics и NVIDIA на наборах данных с промышленными дефектами добавление сгенерированных дефектов повысило mAP75 модели Ultralytics YOLO26x на классах DAGM с 0,11 до 0,32, но всего на 0,008 на Real-IAD (подробности тестирования). Эффективность синтетических данных зависит от набора данных и способа их создания.
В этом руководстве сравниваются основные инструменты по методам, объясняется, какие пробелы устраняет каждый из них, и показывается, как проверить синтетические данные с помощью Ultralytics YOLO26, прежде чем ты решишь их использовать. Если тема для тебя новая, начни с материала о том, что такое синтетические данные и как их используют.
Три способа создать синтетические обучающие данные#
В этом руководстве инструменты для создания синтетических данных разделены на три практических метода. Они решают разные задачи, поэтому сначала сравни инструменты в рамках одного метода.
| Метод | Что делает | Метки | Лучше всего подходит для |
|---|---|---|---|
| 3D-симуляция и рендеринг | Создаёт сцены из 3D-ассетов, рандомизирует их и рендерит изображения | Создаются вместе с изображением (рамки, маски, глубина и другое) | Объекты, места или датчики, которые можно смоделировать в 3D; робототехника; редкие или опасные ситуации |
| Генеративные модели изображений | Создаёт новые изображения на основе изображения, запроса или входных данных симуляции | Не всегда: для сгенерированных изображений нужны новые метки либо проверка исходных меток и их исправление в соответствии с результатом | Добавление визуального разнообразия (освещение, фон, погода) и редких вариантов внешнего вида |
| Аугментация | Преобразует реальные изображения во время обучения (отражение, изменение цвета, мозаика, копирование и вставка) | Существующие метки преобразуются вместе с изображением | Более эффективное использование уже имеющихся изображений |
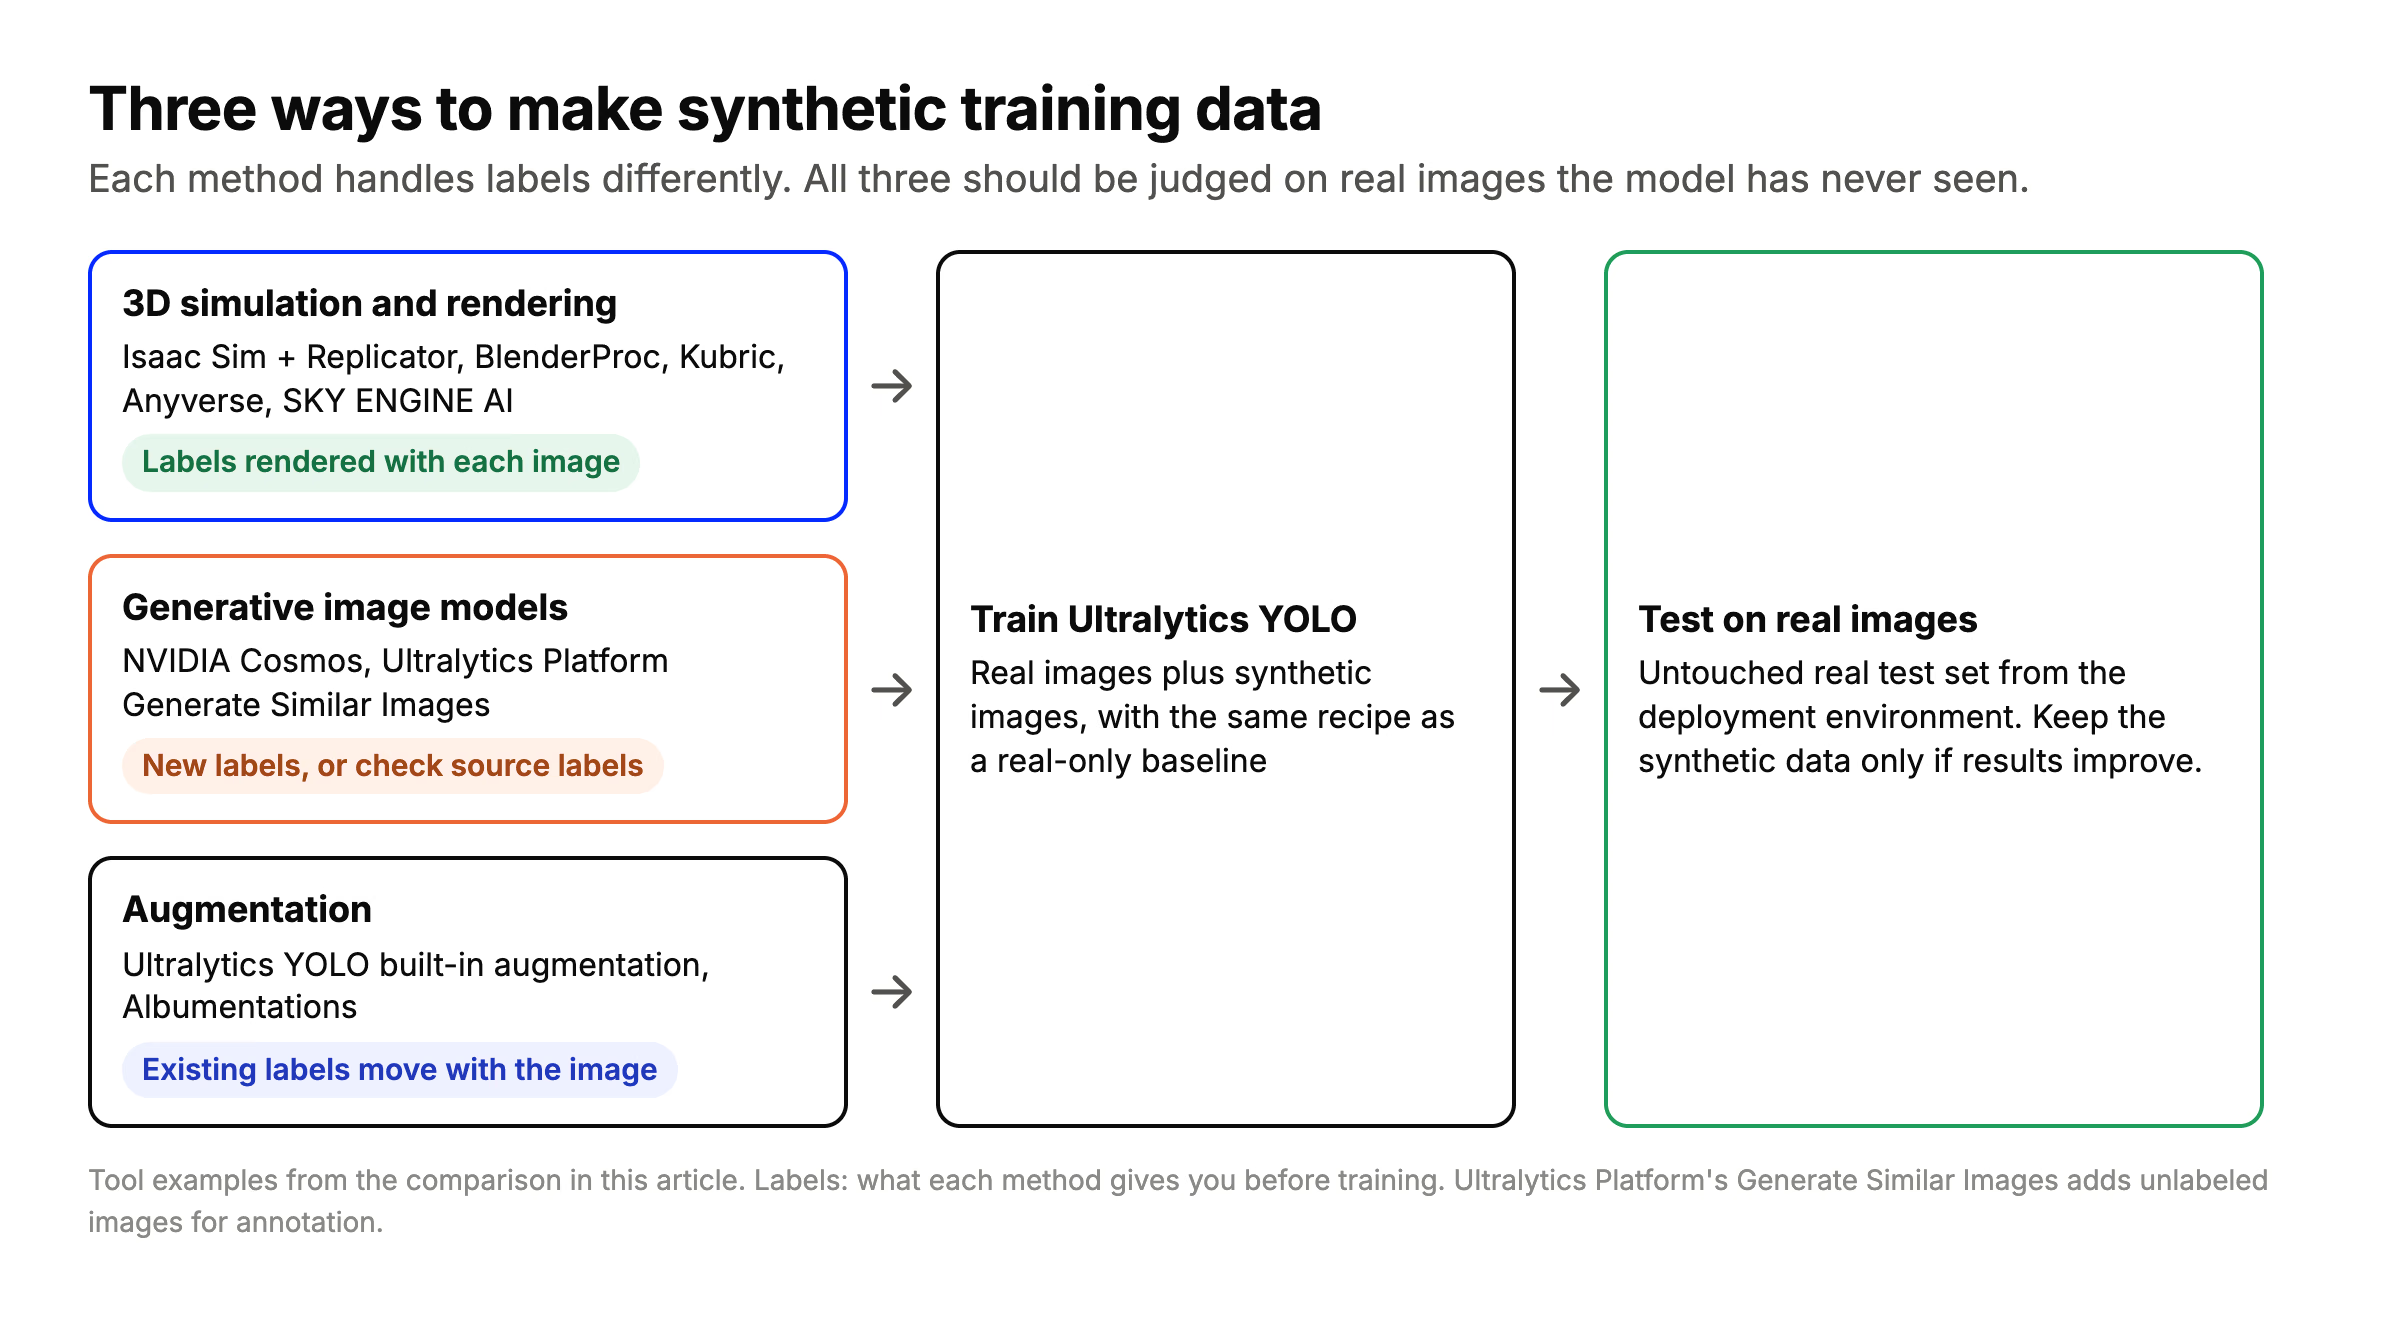
Каждый метод по-своему работает с метками, и все три следует оценивать на реальных изображениях, которые модель ещё не видела.
Синтетические данные и аугментация данных пересекаются: оба метода добавляют обучающие примеры, которые ты не собирал. Практическое различие — в происхождении новых изображений. Аугментация преобразует имеющиеся изображения, а симуляция и генеративные модели могут показать модели то, чего в твоём наборе данных вообще нет.
Сравнение инструментов для работы с синтетическими данными#
Инструменты перечислены в алфавитном порядке; каждая строка проверена по официальному сайту или репозиторию соответствующего инструмента в ноябре 2026 года.
| Инструмент | Метод | Метки включены | Как запускать | Оптимальный вариант |
|---|---|---|---|---|
| Albumentations | Аугментация | Да, метки перемещаются вместе с изображением | Библиотека Python. AlbumentationsX распространяется по лицензии AGPL-3.0 или на коммерческих условиях; исходная версия MIT больше не поддерживается | Больше разнообразия на основе уже имеющихся изображений |
| Anyverse | Симуляция на основе физических моделей | Да, выходные данные учитывают особенности датчика | Облачная платформа | Вождение, мониторинг салона и оборона; RGB-IR, NIR, лидар, радар и тепловизионные данные |
| BlenderProc | 3D-рендеринг в Blender | Да: глубина, нормали, сегментация, аннотации COCO и BOP | Открытый исходный код (GPL-3.0), самостоятельное размещение | Поза объекта, робототехника и исследования с собственными 3D-ассетами |
| Duality AI Falcon | Симуляция цифрового двойника (редактор на основе Unreal Engine) | Уточни поддерживаемые форматы у поставщика | Облачный процесс с API Python и поддержкой ROS/ROS 2 | Аэрофотосъёмка, противодействие БПЛА и автономное движение по бездорожью |
| Kubric | 3D-рендеринг и физика (Blender, PyBullet) | Да: маски экземпляров, глубина, оптический поток | Открытый исходный код (Apache-2.0), самостоятельное размещение; предназначен для Blender 2.93 | Исследования и видео с несколькими объектами |
| NVIDIA Cosmos | Генеративные модели мира с условием в виде карты глубины, сегментации или границ | Не гарантируется: проверь исходные метки по сгенерированным объектам и при необходимости исправь их или создай изображения заново | Самостоятельное размещение на GPU NVIDIA; код и модели Cosmos 3 распространяются по лицензии OpenMDW-1.1, а у более ранних выпусков другие лицензии | Повышение разнообразия и реалистичности симулированных или реальных сцен |
| NVIDIA Isaac Sim и Omniverse Replicator | 3D-симуляция сцен OpenUSD | Да: рамки, сегментация, глубина и нормали от аннотаторов Replicator | Самостоятельное размещение; код репозитория распространяется по лицензии Apache 2.0, а для Omniverse Kit и других компонентов NVIDIA действуют отдельные условия лицензирования | Робототехника, склады и промышленные сцены |
| Parallel Domain | Реконструкция по реальным журналам поездок или полётов и симуляция датчиков | Уточни поддерживаемые форматы у поставщика | API для интеграции в существующие конвейеры CI | Автомобили, дроны, робототехника, грузоперевозки и оборона; камеры, лидар и радар |
| Rendered.ai | Платформа симуляции на основе физических моделей | Да: изображения получают метки при создании в выбранном тобой формате аннотаций | Платформа как услуга от 5000 долларов в месяц, а также управляемые сервисы | Дистанционное зондирование Земли и невидимый спектр: SAR, инфракрасное излучение, мультиспектральные данные, рентгеновские снимки |
| SKY ENGINE AI | Облако для создания синтетических данных с трассировкой лучей | Да: рамки, семантические маски, 3D-ключевые точки, карты глубины и нормалей | Облако | Салон автомобиля, робототехника, производство, медицинская визуализация и дроны |
| Ultralytics Platform (Generate Similar Images) | Генерация вариаций изображения на основе одного из твоих изображений | Нет. Изображения добавляются без меток, а затем размечаются в Platform | В браузере; размещённые модели бесплатны, а за модели платных поставщиков ты платишь по своему ключу API | Больше разнообразия на основе реального изображения в рамках того же процесса разметки и обучения |
| Unity Perception | 3D-симуляция в Unity | Да, с помощью разметчиков (выходной формат SOLO можно преобразовать в COCO) | Разработка прекращена, Unity больше не поддерживает этот инструмент | Только для существующих проектов Unity |
Ultralytics Platform — не инструмент для 3D-симуляции. Функция Generate Similar Images описывает новые сцены, вдохновлённые твоим изображением, и создаёт по одному изображению для каждой сцены с помощью Ultralytics Image 4B (по умолчанию) или Ultralytics Image 6B. На новых изображениях те же объекты и стиль, что и на исходном, но меток на них нет — перед обучением нужно добавить их самостоятельно. Если тебе нужны попиксельно точные метки для объектов, которые можно смоделировать в 3D, лучше выбрать инструмент для симуляции.
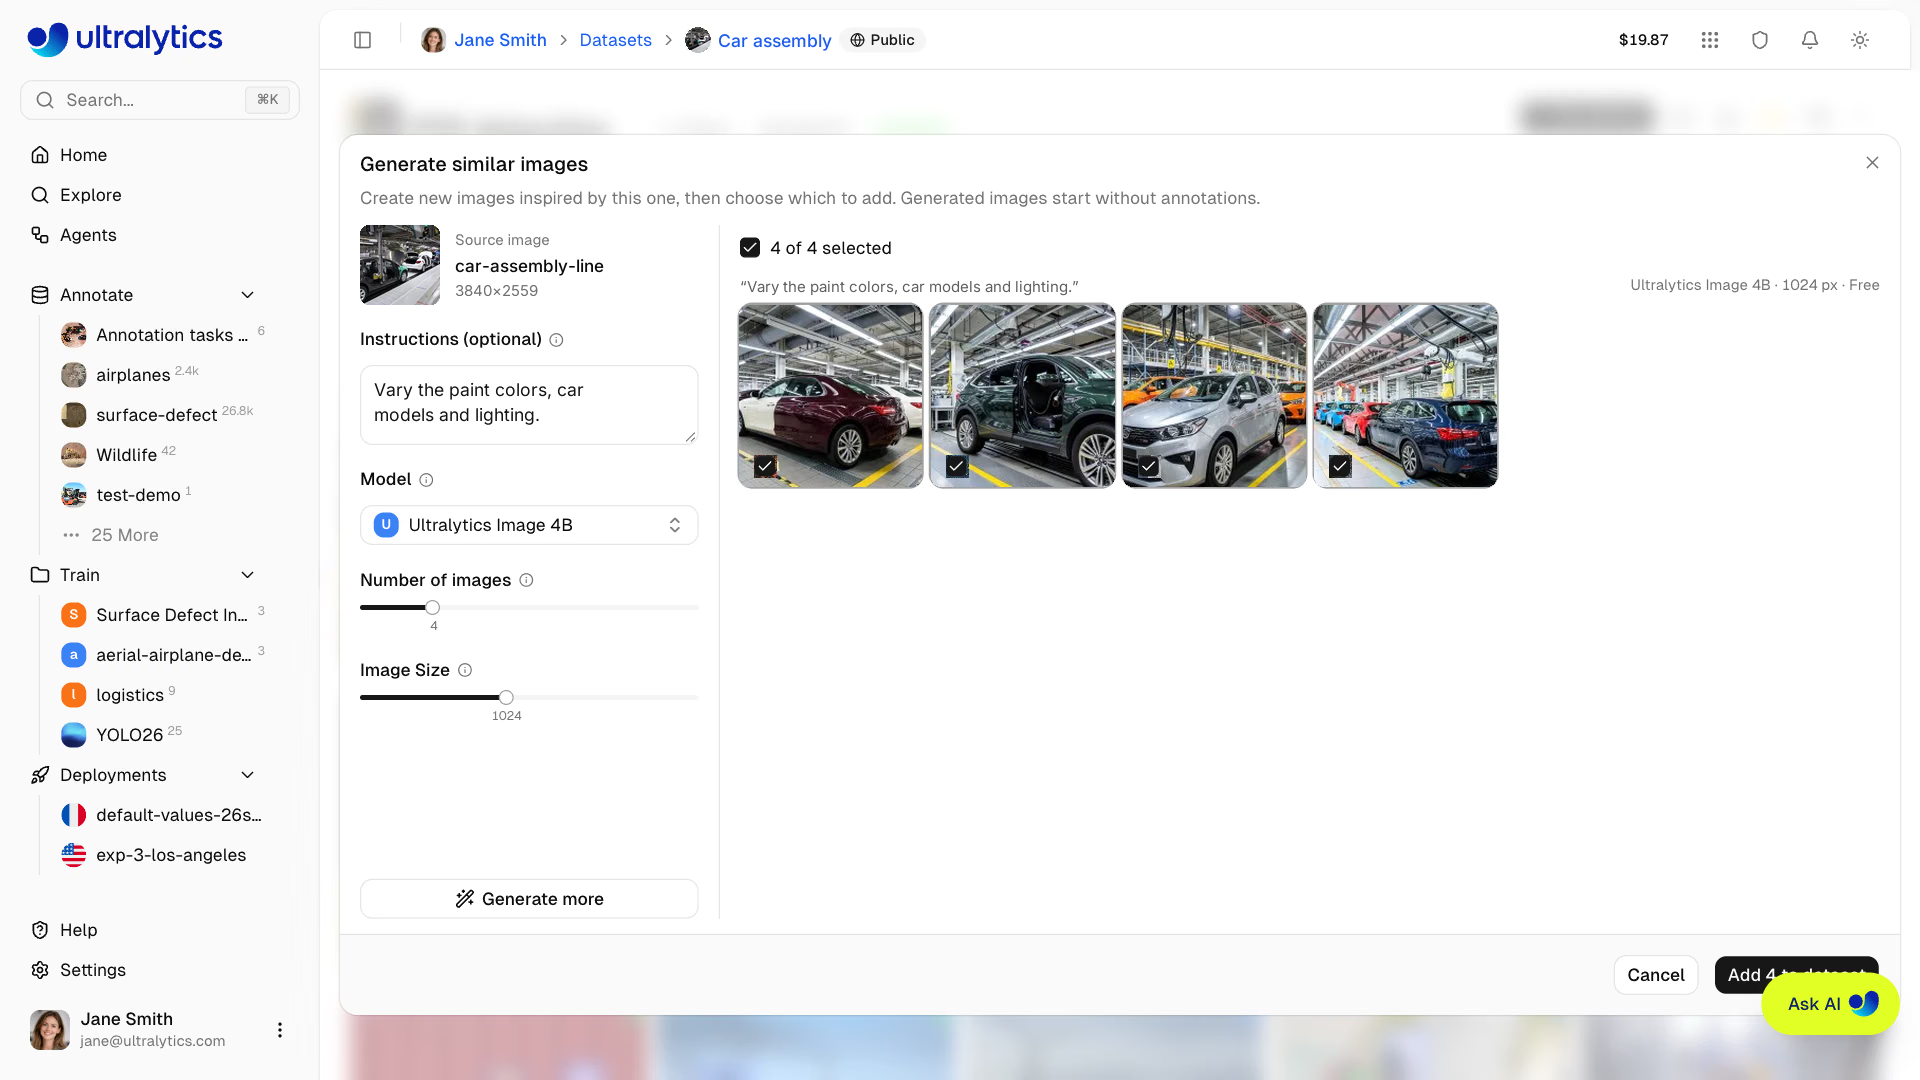
Иллюстративная композиция функции Generate Similar Images в Ultralytics Platform: показаны четыре реальных результата, полученных с помощью бесплатной модели Ultralytics Image 4B. Исходное фото: 001 Автомобильный завод — сборочная линия завода Opel в Гливице, Польша, Марек Слусарчик (Tupungato), CC BY 3.0. Показаны варианты, сгенерированные ИИ.
Как выбрать инструмент для создания синтетических данных#
Начни с пробела в данных, а не с инструмента. Вот самые распространённые пробелы и подходящие для них инструменты.
Редкие дефекты и аномалии#
Реальные примеры редких типов дефектов бывает трудно собрать. Стоит протестировать два подхода:
- Генерация дефектов на реальных изображениях. В тестировании Ultralytics и NVIDIA NVIDIA Cosmos Data Factory автоматически размечал сгенерированные изображения дефектов, которые добавляли к реальным обучающим изображениям. В опубликованном отчёте говорится, что в тесте с синтетическими данными полнота выросла на каждом наборе данных. Сейчас генерация в Cosmos доступна как пример и демонстрация, а не как выпущенная интеграция.
- Аугментация копированием и вставкой. Для обучения сегментации или OBB с полигональными метками включи
copy_paste, чтобы копировать объекты внутри изображений или между ними и увеличить частоту появления редкого класса. По умолчанию эта функция отключена.
Узнай, как компьютерное зрение применяется в производстве и какую роль обнаружение дефектов играет на производственной линии.
Роботы, склады и операции захвата и перемещения#
Если ты можешь смоделировать объекты и пространство в 3D, симуляция создаёт разметку для каждого изображения и позволяет варьировать позы, освещение и загромождённость сцены при рендеринге — это называется рандомизацией домена. Для симуляции робототехники на оборудовании NVIDIA рассмотрите NVIDIA Isaac Sim с Omniverse Replicator, а для скриптового рендеринга уже имеющихся 3D-моделей — BlenderProc. Подробнее о компьютерном зрении в робототехнике.
Автомобили, дроны и мультисенсорные системы#
Для симуляции камер, лидаров и радаров или тестирования с замкнутым контуром рассмотрите платформы, созданные для автономных систем с несколькими сенсорами. Parallel Domain создаёт реконструкции на основе реальных журналов поездок и полётов. Anyverse симулирует выходные данные конкретных сенсоров для вождения, салона автомобиля и оборонных задач. Duality AI Falcon ориентирована на автономные системы для авиации и бездорожья.
Спутниковые данные, SAR и другие сенсоры невидимого спектра#
Rendered.ai предлагает симуляцию SAR, инфракрасного, теплового, мультиспектрального, гиперспектрального и рентгеновского излучения. Anyverse предлагает выходные данные в ближнем инфракрасном и тепловом диапазонах.
Небольшой датасет, которому нужно больше разнообразия#
Начни с аугментации, которая отражает условия, в которых модель действительно будет работать: так разметка сохранится. Для обучения детекторов Ultralytics YOLO по умолчанию включает мозаику, изменение цветов, масштабирование, сдвиг и горизонтальное отражение; также можно добавить собственные преобразования Albumentations. Если аугментация не охватывает условия, которые невозможно сфотографировать, например другое освещение, фон или ракурс, проверь генеративное разнообразие или симуляцию — в зависимости от сцены и способа разметки.
Как проверить, помогают ли синтетические данные#
Синтетические данные оправдывают себя, только если модель лучше работает на реальных изображениях. Проведи один и тот же эксперимент дважды, меняя только обучающие изображения:
- Отложи реальные тестовые изображения. Оставь тестовый набор реальных изображений из среды, в которой будет работать модель, и никогда не добавляй в него синтетические изображения.
- Обучи базовую модель только на реальных изображениях.
- Заново обучи модель на реальных и синтетических изображениях, используя ту же модель, число эпох, оптимизатор и seed.
- Выбери конфигурацию по реальным валидационным изображениям. Если ты проверяешь несколько объёмов синтетических данных, сравни их на реальных валидационных изображениях. Затем оцени только базовую модель и выбранную конфигурацию на нетронутом реальном тестовом наборе. Проверь mAP50-95 и полноту, а также mAP75, если важна точность рамок.
В Ultralytics YOLO для обучающей выборки можно указать несколько папок, чтобы реальные и синтетические изображения хранились на диске отдельно. Создай real.yaml таким же способом, указав train только как images/train_real. Оставляй почти одинаковые изображения и изображения одной сцены в одной выборке и создавай синтетические изображения только на основе обучающих изображений:
# real_plus_synthetic.yaml
path: datasets/defects
train: [images/train_real, images/train_synthetic] # real + synthetic training images
val: images/val_real # real images only
test: images/test_real # real images only, never seen in training
names:
  0: scratch
  1: dent
from ultralytics import YOLO
runs = {}
for name, data in [("real only", "real.yaml"), ("real + synthetic", "real_plus_synthetic.yaml")]:
model = YOLO("yolo26n.pt")
model.train( # same recipe for both runs
data=data, epochs=100, imgsz=640, batch=16,
optimizer="AdamW", lr0=0.001, seed=0,
)
runs[name] = model.trainer.best # path to the best weights
for name, weights in runs.items():
metrics = YOLO(weights).val(data="real_plus_synthetic.yaml", split="test") # same real test set
print(f"{name}: mAP50-95 {metrics.box.map:.3f}, mAP75 {metrics.box.map75:.3f}")Так сравниваются одинаковые конфигурации обучения с синтетическими изображениями и без них; оценка проводится на одних и тех же реальных тестовых изображениях. При одинаковом числе эпох на большем датасете выполняется больше шагов обучения, поэтому прежде чем доверять небольшому различию, повтори эксперимент с несколькими seed. Все настройки смотри в документации Train и Val, а о том, как интерпретировать результаты, — в разделе рекомендации по оценке моделей.
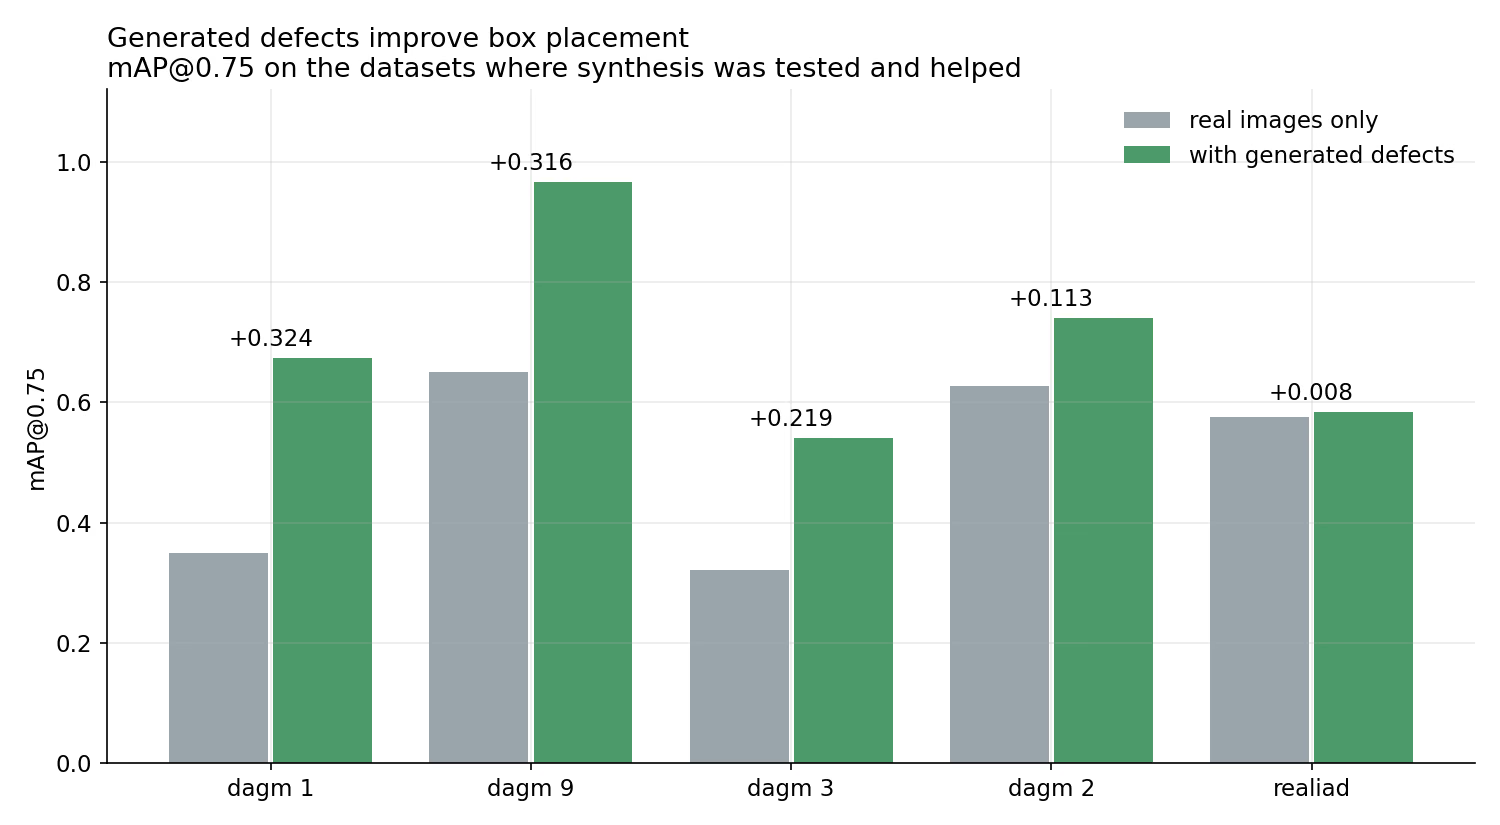
mAP75 на датасетах, где проверяли синтез и он помог: только реальные изображения и изображения с добавленными дефектами; по результатам тестирования Ultralytics и NVIDIA.
Что измерила Ultralytics#
- Сгенерированные дефекты (тестирование Ultralytics и NVIDIA). На датасетах для промышленной инспекции с полигональной разметкой сравнили Ultralytics YOLO26x, обученную на реальных изображениях и дефектах, сгенерированных NVIDIA Cosmos Data Factory, и ту же модель, обученную только на реальных изображениях. На классах DAGM показатель mAP75 вырос на 0,11–0,32; например, для класса 9 DAGM он увеличился с 0,650 до 0,966. На Real-IAD прирост составил 0,008. Обе модели обучались по одной конфигурации и оценивались на одном и том же отложенном тестовом наборе (полные результаты).
- Синтетические данные о глубине. Модели глубины YOLO26 предварительно обучены на смеси примерно из 2,19 миллиона изображений, в которую входят такие синтетические датасеты, как Hypersim. В Hypersim есть плотная эталонная разметка глубины для отрендеренных сцен; недопустимые пиксели, например окна и небо, замаскированы. Синтетические данные дополняют более шумные данные реальных сенсоров, а не заменяют их.
- Сгенерированные изображения в открытом датасете. Ultralytics Construction-PPE объединяет изображения, собранные людьми, и сгенерированные изображения: 1 000 изображений и 12 классов; датасет выпущен по лицензии CC BY 4.0. В нём нет отдельной тестовой выборки, и документация рекомендует оценивать модель на независимых изображениях из собственной среды развёртывания.
Сколько синтетических данных добавить#
Универсального соотношения нет, поэтому считай его параметром для проверки. В тестировании Ultralytics и NVIDIA объём синтетических изображений ограничили 25% или 100% от числа реальных обучающих изображений — одно синтетическое изображение на каждые четыре реальных или одно к одному. Из 11 448 сгенерированных изображений оставили только 1 481. Начни с малого, выбери соотношение по реальным валидационным изображениям и оставь нетронутый реальный тестовый набор для итогового сравнения.
Какую роль играет Ultralytics#
Ultralytics не продаёт движок 3D-симуляции. Платформа охватывает этапы работы с синтетическими данными:
- Обучай и сравнивай. Ultralytics YOLO обучается на любых сочетаниях реальных и синтетических изображений в формате YOLO — на собственном оборудовании или в облаке на GPU с помощью Ultralytics Platform.
- Добавляй разнообразие к реальным изображениям. Функция Generate Similar Images в Ultralytics Platform создаёт до 16 вариантов изображения за один пакет; можно задать инструкции, например «измени освещение» или «добавь дождь».
- Размечай созданные изображения. Умная аннотация в Ultralytics Platform использует SAM 3.1, YOLO и YOLOE для разметки новых изображений, в том числе пакетной разметки всего датасета.
- Аугментация по умолчанию. Обучение Ultralytics YOLO включает встроенную аугментацию и поддерживает пользовательские преобразования Albumentations.
Часто задаваемые вопросы
BlenderProc (GPL-3.0) и Kubric (Apache-2.0) — инструменты с открытым исходным кодом, которые создают размеченные изображения из 3D-сцен в Blender. Для робототехники подойдёт также NVIDIA Isaac Sim с Omniverse Replicator; на зависимости Omniverse распространяются отдельные условия лицензирования. Если для разнообразия не нужны 3D-ресурсы, аугментация бесплатна и встроена в обучение Ultralytics YOLO.
В любом случае оставляй реальные данные для оценки. Перед тем как решать, могут ли синтетические изображения заменить какие-либо реальные примеры в обучении, сравни датасеты только с реальными данными, только с синтетическими и смешанные. В тестировании дефектов Ultralytics и NVIDIA прирост от сгенерированных дефектов варьировался от значительного на классах DAGM до незначительного на Real-IAD, поэтому измерь его на собственных данных.
Проверь это экспериментально. В тестировании Ultralytics и NVIDIA объём синтетических изображений ограничили 25% или 100% от числа реальных обучающих изображений. Начни с небольшой доли, выбери соотношение по реальным валидационным изображениям и оставь отдельный реальный тестовый набор для итоговой проверки.
Это зависит от метода. Инструменты 3D-симуляции создают разметку вместе с каждым изображением. При аугментации преобразуются существующие изображения с их разметкой. Даже если генеративные инструменты начинают с уже существующей сцены, разметку нужно проверять: объекты могут менять форму или перемещаться. Generate Similar Images в Ultralytics Platform добавляет изображения без разметки, которую нужно подготовить перед обучением.
Unity прекратила разработку пакета Perception и больше его не поддерживает — об этом сказано в репозитории GitHub. В августе 2023 года Calcalist сообщила, что компания Datagen, занимающаяся синтетическими данными, находится на грани закрытия после увольнения почти всех оставшихся сотрудников. Если ты выбираешь инструмент сегодня, проверь, поддерживается ли он до сих пор.
Эти понятия пересекаются, но не совпадают. Аугментация преобразует уже имеющиеся изображения, например отражает их, меняет цвета или объединяет. Синтетические данные создают новые изображения — с помощью рендеринга 3D-сцен или генеративных моделей. Их можно комбинировать: аугментацию использовать для повседневного разнообразия, а синтетические данные — для восполнения конкретных пробелов.
Автор
Комментарии
Задай вопрос, поделись результатами или помоги кому-нибудь.









