Bilgisayarlı görü eğitimi için en iyi sentetik veri araçları
Bilgisayarlı görü için sentetik veri araçlarının yöntemlerine göre karşılaştırması: 3B simülasyon, üretici modeller ve artırma; bunların Ultralytics YOLO ile nasıl test edileceği.
 Miles Deans11 dakikalık okuma
Bilgisayarlı görü için en iyi sentetik veri aracı, gerçek veri kümenizde neyin eksik olduğuna bağlıdır. NVIDIA Isaac Sim'in Omniverse Replicator ile birlikte kullanımı ve BlenderProc gibi 3B simülasyon araçları, etiketleri dahil yeni sahneler işler. NVIDIA Cosmos ve Ultralytics Platform'daki Benzer Görseller Oluştur özelliği gibi üretici araçlar, elinizdeki görüntülere çeşitlilik katar. Albumentations gibi artırma kütüphaneleri ise eğitim sırasında gerçek görüntülerinizi dönüştürür.
Hangisini seçersen seç, aracı modelin daha önce hiç görmediği gerçek görüntüler üzerinde değerlendir. Ultralytics ve NVIDIA'nın endüstriyel kusur veri kümeleriyle yaptığı bir testte, üretilen kusurların eklenmesi DAGM sınıflarında Ultralytics YOLO26x mAP75 değerini 0.11'den 0.32'ye yükseltirken Real-IAD'de yalnızca 0.008 artırdı (test ayrıntıları). Sentetik verinin faydası veri kümesine ve verinin nasıl üretildiğine göre değişir.
Bu kılavuz, başlıca araçları yöntemlerine göre karşılaştırıyor, her birinin hangi açığı kapattığını açıklıyor ve sentetik veriyi kullanmaya karar vermeden önce Ultralytics YOLO26 ile nasıl test edeceğini gösteriyor. Konuya yeniysen sentetik verinin ne olduğuyla ve nasıl kullanıldığıyla başlayabilirsin.
Sentetik eğitim verisi oluşturmanın üç yolu#
Bu kılavuz, sentetik veri üretimi araçlarını üç pratik yönteme ayırıyor. Her yöntem farklı sorunları çözer; bu yüzden önce aynı yöntemdeki araçları karşılaştır.
| Yöntem | Ne yapar | Etiketler | En uygun olduğu durum |
|---|---|---|---|
| 3B simülasyon ve işleme | 3B varlıklarla sahneler oluşturur, bu sahneleri rastgeleleştirir ve görüntüleri işler | Görüntüyle birlikte üretilir (kutular, maskeler, derinlik ve daha fazlası) | 3B olarak modelleyebileceğin nesneler, yerler veya sensörler; robotik; nadir ya da tehlikeli durumlar |
| Üretici görüntü modelleri | Bir görüntüden, istemden veya simülasyon girdilerinden yeni görüntüler oluşturur | Her zaman değil: Üretilen görüntülerin yeni etiketlere veya sonuçla karşılaştırılarak denetlenmiş kaynak etiketlerine ihtiyacı vardır | Görsellere çeşitlilik (ışıklandırma, arka planlar, hava koşulları) ve nadir görünümler ekleme |
| Artırma | Eğitim sırasında gerçek görüntüleri dönüştürür (çevirme, renk, mozaik, kopyala-yapıştır) | Mevcut etiketlerin, görüntüyle birlikte dönüşümü yapılır | Elindeki görüntülerden daha fazla verim alma |
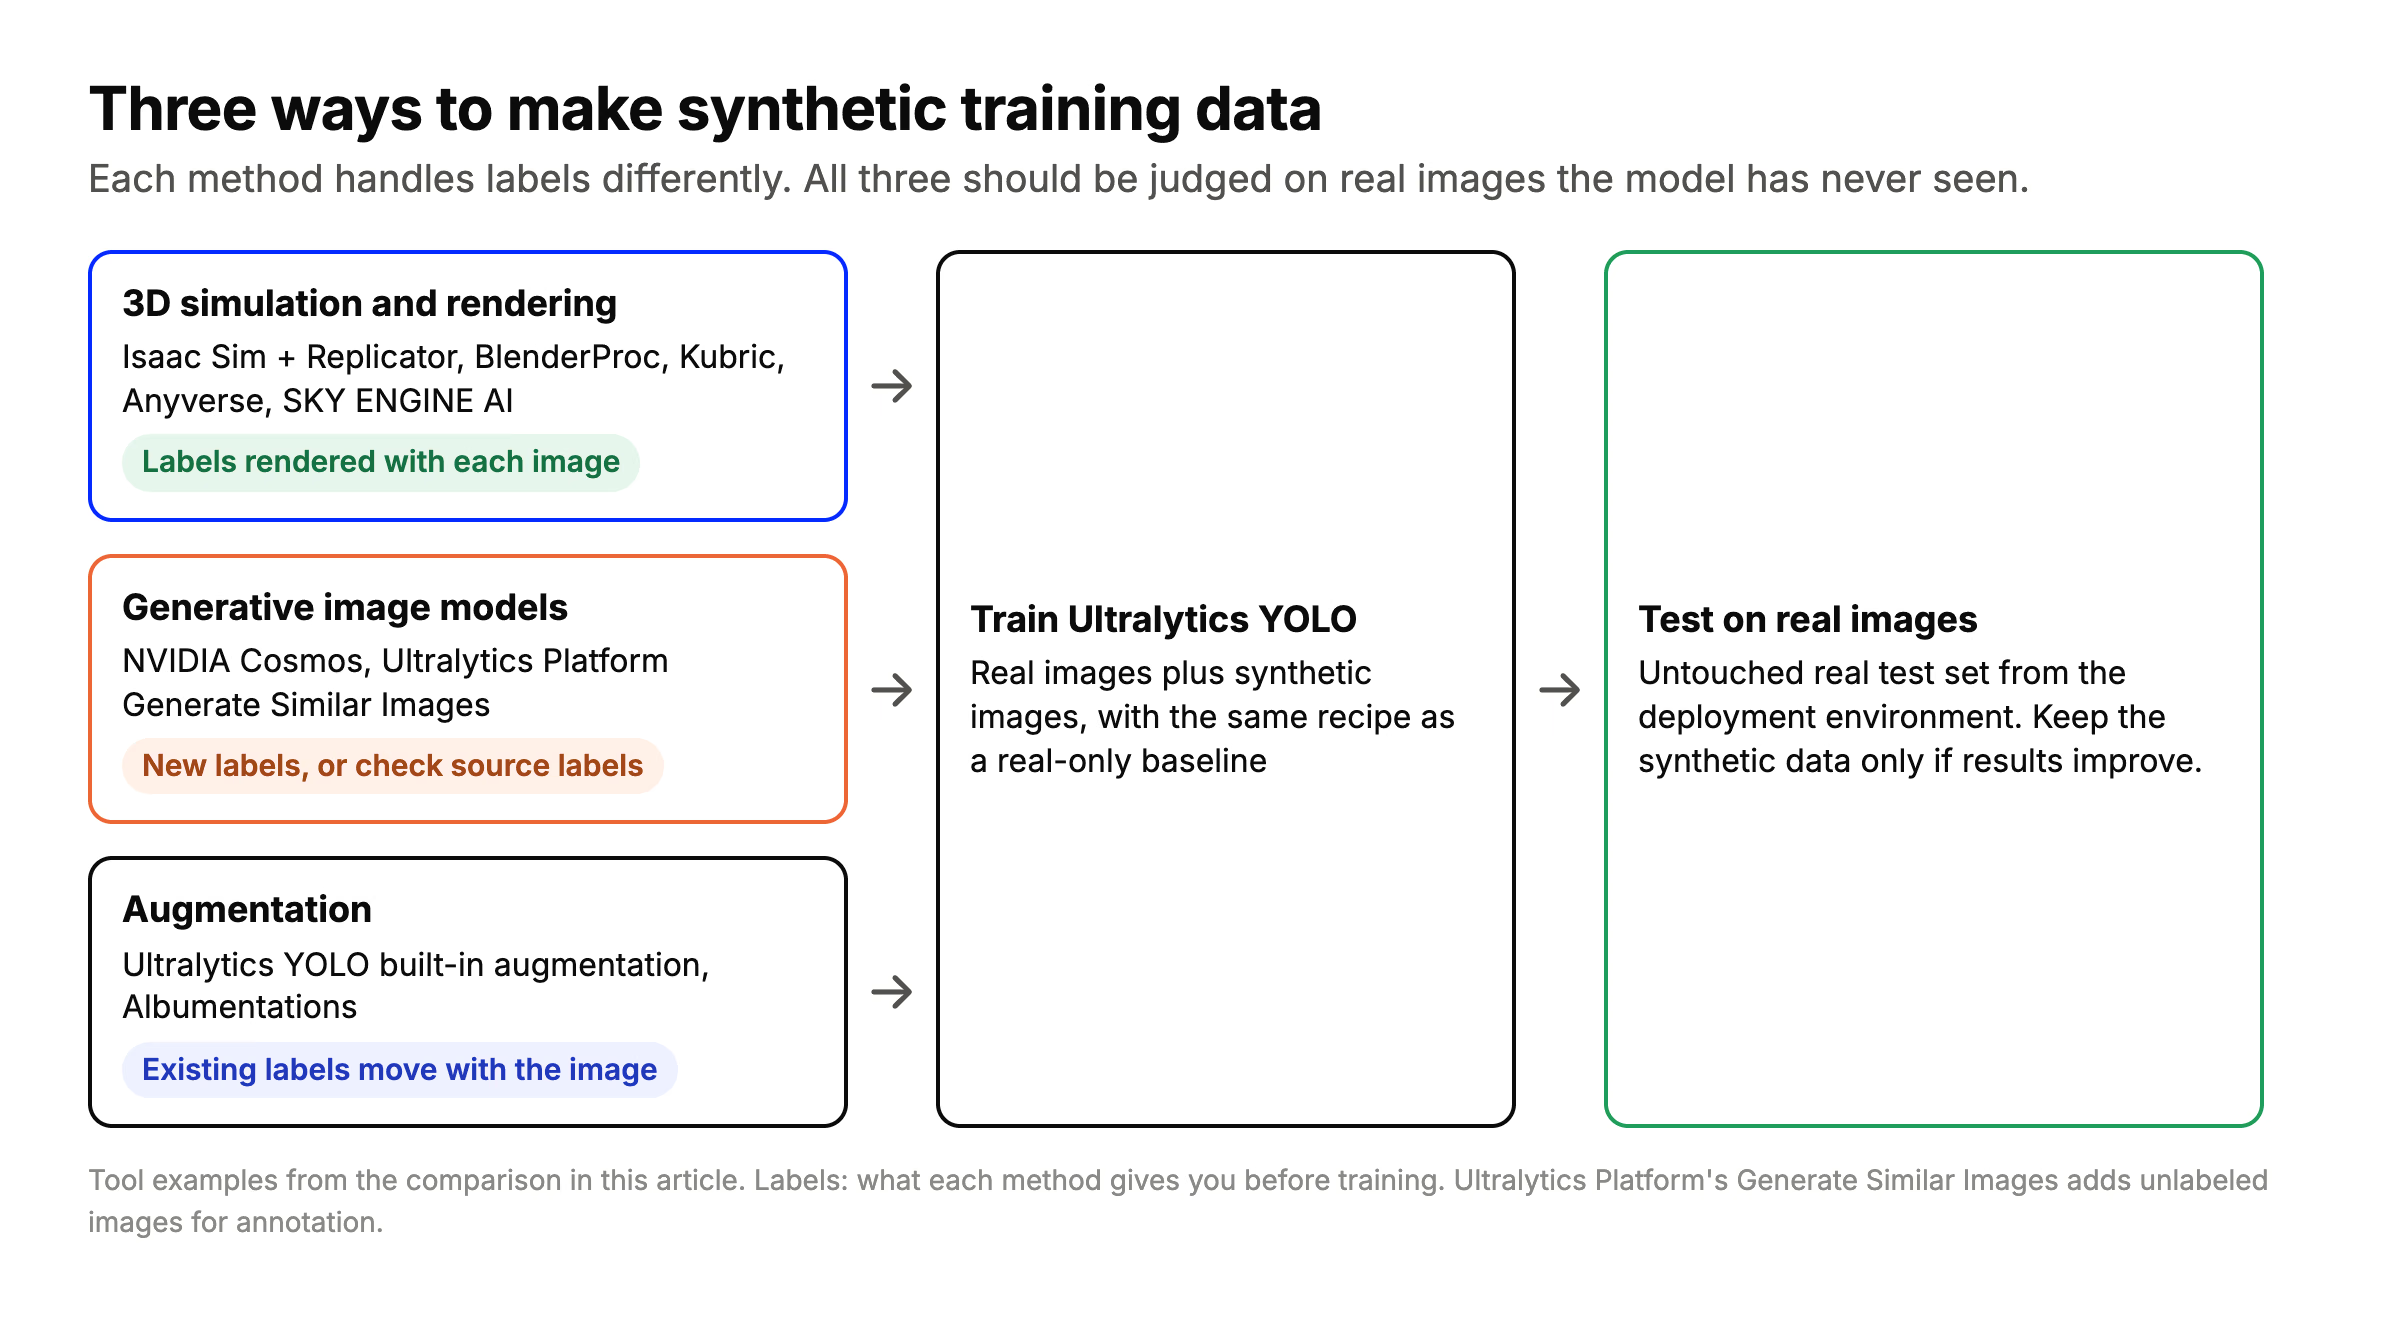
Her yöntem etiketleri farklı şekilde ele alır ve üçü de modelin daha önce hiç görmediği gerçek görüntüler üzerinde değerlendirilmelidir.
Sentetik veri ile veri artırma örtüşür: ikisi de toplamadığın eğitim örneklerini ekler. Pratik fark, yeni görüntülerin nereden geldiğidir. Artırma elindekileri yeniden şekillendirirken simülasyon ve üretici modeller, modele veri kümenizde hiç bulunmayan şeyleri gösterebilir.
Sentetik veri araçlarının karşılaştırması#
Araçlar alfabetik sırayla listelenmiştir ve her satır Kasım 2026'da aracın kendi web sitesi veya deposu temel alınarak doğrulanmıştır.
| Araç | Yöntem | Etiketler dahil | Kullanım şekli | En uygun olduğu kullanım |
|---|---|---|---|---|
| Albumentations | Artırma | Evet, etiketlerin görüntüyle birlikte taşınır | Python kütüphanesi. AlbumentationsX AGPL-3.0 veya ticari lisansla sunulur; MIT lisanslı özgün sürüm artık bakım almıyor | Elindeki görüntülerle daha fazla çeşitlilik |
| Anyverse | Fizik tabanlı simülasyon | Evet, sensöre özgü çıktılar | Bulut platformu | Sürüş, araç içi izleme ve savunma; RGB-IR, NIR, lidar, radar ve termal |
| BlenderProc | Blender'da 3B işleme | Evet: derinlik, normaller, segmentasyon, COCO ve BOP açıklamaları | Açık kaynak (GPL-3.0), kendi sunucunda barındırılır | Kendi 3B varlıklarınla nesne pozu, robotik ve araştırma |
| Duality AI Falcon | Dijital ikiz simülasyonu (Unreal Engine tabanlı düzenleyici) | Biçimleri sağlayıcıyla doğrula | Python API'si ve ROS/ROS 2 desteğiyle bulut iş akışı | Havadan görüntüleme, İHA karşıtı sistemler ve arazi dışı otonomi |
| Kubric | 3B işleme ve fizik (Blender, PyBullet) | Evet: örnek maskeleri, derinlik, optik akış | Açık kaynak (Apache-2.0), kendi sunucunda barındırılır; Blender 2.93 hedeflenir | Araştırma ve çok nesneli video |
| NVIDIA Cosmos | Derinlik, segmentasyon veya kenar haritalarıyla koşullandırılmış üretici dünya modelleri | Garanti edilmez: kaynak etiketlerini üretilen nesnelerle karşılaştırıp gerektiğinde düzelt veya yeniden üret | NVIDIA GPU'larında kendi sunucunda barındırılır; Cosmos 3 kodu ve modelleri OpenMDW-1.1 lisansını, eski sürümler ise farklı lisansları kullanır | Simüle edilmiş veya gerçek sahneleri daha çeşitli ve gerçekçi gösterme |
| NVIDIA Isaac Sim ve Omniverse Replicator | OpenUSD sahnelerinde 3B simülasyon | Evet: Replicator açıklayıcılarıyla kutular, segmentasyon, derinlik ve normaller | Kendi sunucunda barındırılır; depo kodu Apache 2.0 lisanslıdır, Omniverse Kit ve diğer NVIDIA bileşenleri ise ayrı lisans koşullarına tabidir | Robotik, depolar ve endüstriyel sahneler |
| Parallel Domain | Gerçek sürüş veya uçuş kayıtlarından yeniden oluşturma ve sensör simülasyonu | Biçimleri sağlayıcıyla doğrula | Mevcut CI işlem hatlarına API | Otomotiv, dronlar, robotik, kamyon taşımacılığı ve savunma; kamera, lidar ve radar |
| Rendered.ai | Fizik tabanlı simülasyon platformu | Evet: görüntüler oluşturulurken, seçtiğin açıklama biçiminde etiketlenir | Aylık 5.000 ABD dolarından başlayan hizmet olarak platform ve yönetilen hizmetler | Dünya gözlemi ve görünür ışık dışındaki sensörler: SAR, kızılötesi, çok bantlı, X-ışını |
| SKY ENGINE AI | Işın izlemeli sentetik veri bulutu | Evet: kutular, anlamsal maskeler, 3B kilit noktaları, derinlik ve normal haritaları | Bulut | Araç içi, robotik, üretim, tıbbi görüntüleme ve dronlar |
| Ultralytics Platform (Benzer Görseller Oluştur) | Görüntülerinden biriyle görsel çeşitlilik oluşturma | Hayır. Görüntüler etiketsiz eklenir, ardından Platform'da açıklama eklenir | Tarayıcıda; barındırılan modeller ücretsizdir, ücretli sağlayıcı modellerinin ücreti kendi API anahtarına yansıtılır | Aynı etiketleme ve eğitim iş akışında, gerçek bir görüntüye daha fazla çeşitlilik katma |
| Unity Perception | Unity'de 3B simülasyon | Evet, etiketleyiciler aracılığıyla (SOLO çıktısı, COCO biçimine dönüştürülebilir) | Kullanımdan kaldırıldı ve Unity tarafından artık desteklenmiyor | Yalnızca mevcut Unity projeleri |
Ultralytics Platform bir 3B simülasyon aracı değildir. Benzer Görseller Oluştur özelliği, görüntünden esinlenen yeni sahneler tanımlar ve her sahne için Ultralytics Image 4B (varsayılan) veya Ultralytics Image 6B ile bir görüntü üretir. Yeni görüntüler, kaynak görüntüdeki özneleri ve stili paylaşır; ancak etiketsiz gelirler, bu yüzden eğitimden önce onlara açıklama eklemen gerekir. 3B olarak modelleyebileceğin nesneler için piksel düzeyinde kusursuz etiketlere ihtiyacın varsa simülasyon aracı daha iyi bir seçimdir.
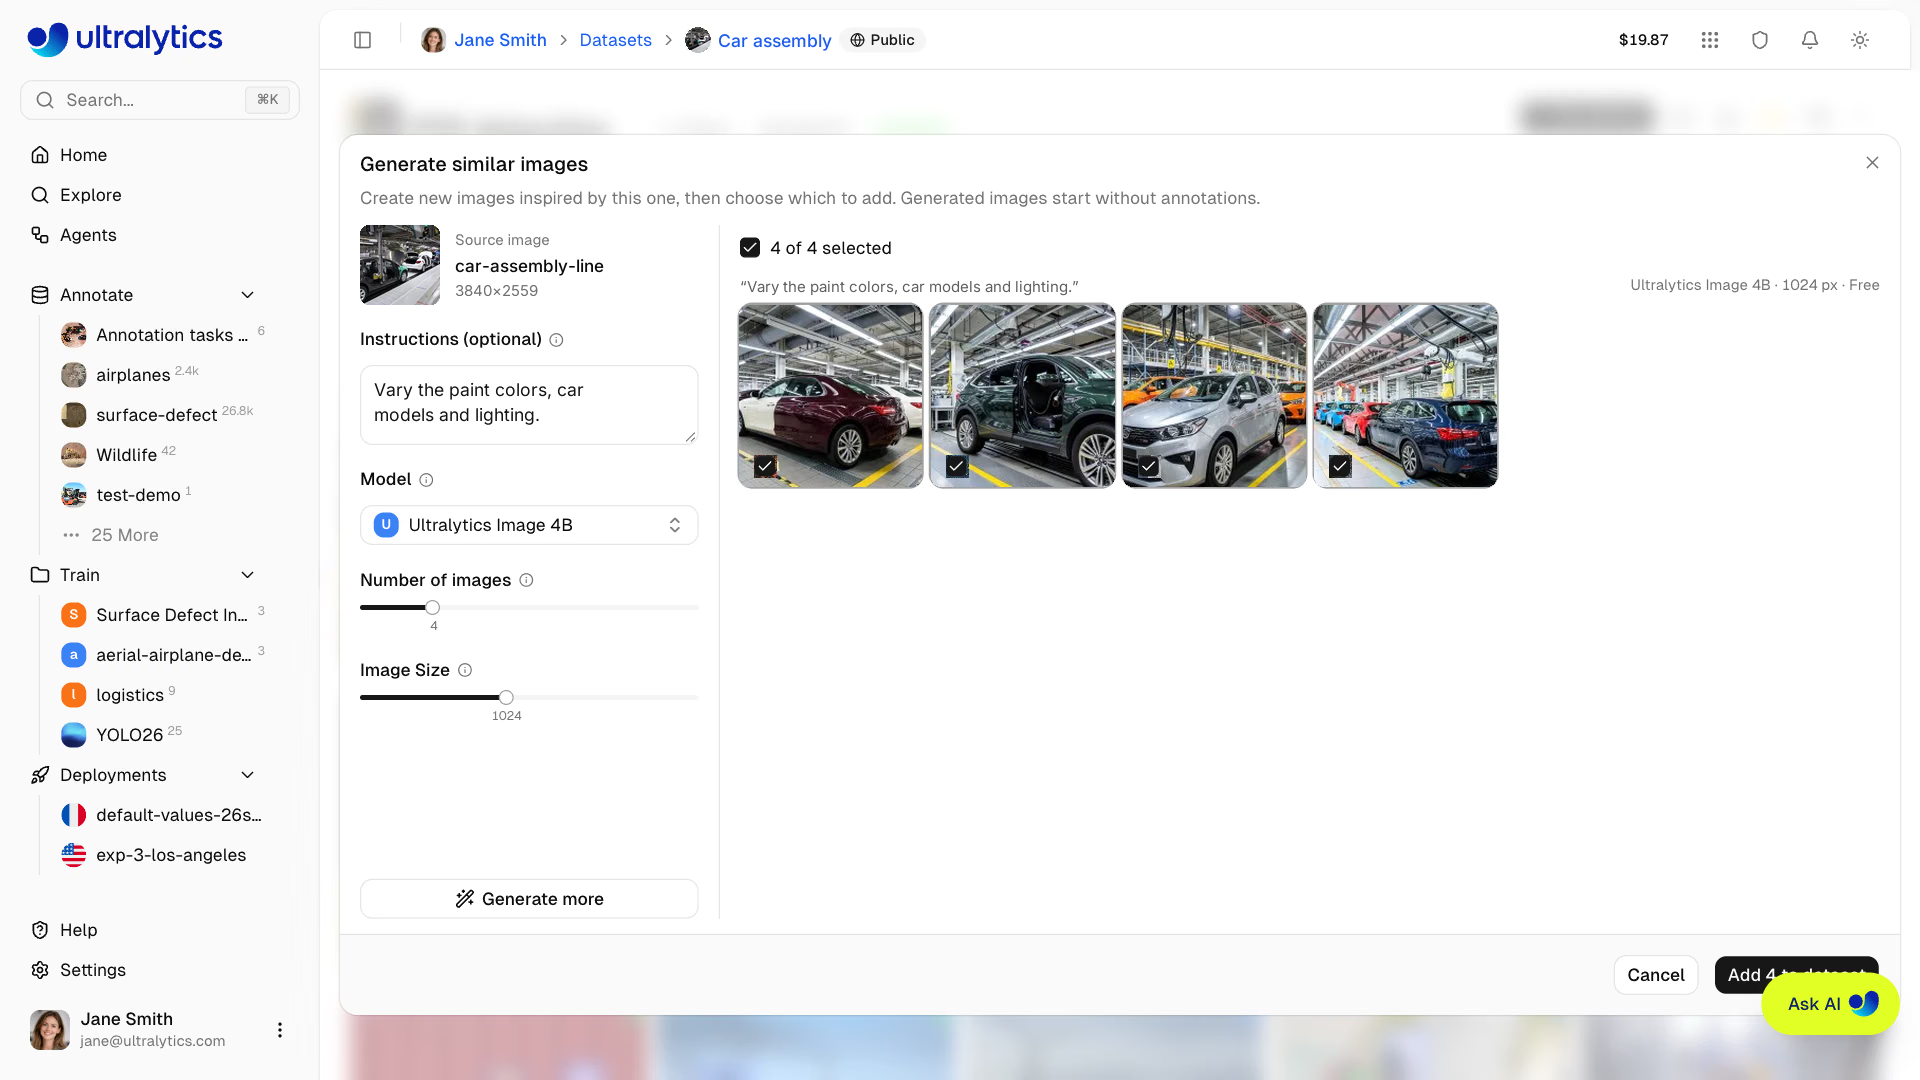
Ultralytics Platform'daki Benzer Görseller Oluştur özelliğinin, ücretsiz Ultralytics Image 4B modeliyle üretilmiş dört gerçek çıktısını gösteren örnek bileşik görsel. Kaynak fotoğraf: 001 Car factory assembly line - Opel factory in Gliwice, Poland, Marek Ślusarczyk (Tupungato), CC BY 3.0. Yapay zekâyla oluşturulmuş uyarlamalar gösterilmiştir.
Sentetik veri aracı nasıl seçilir#
Araçtan değil, verindeki açıktan yola çık. En yaygın açıklar ve bunlara uygun araçlar şunlar.
Nadir kusurlar ve anormallikler#
Nadir kusur türlerine ait gerçek örnekleri toplamak zor olabilir. Denemeye değer iki yaklaşım:
- Gerçek görüntülerde kusurlar oluştur. Ultralytics ve NVIDIA testinde NVIDIA Cosmos Data Factory, otomatik olarak etiketlenen kusur görüntüleri üretti ve bunları gerçek eğitim görüntülerine ekledi. Yayımlanan rapor, sentetik veri testinde her veri kümesinde duyarlılığın arttığını belirtiyor. Cosmos üretim adımı şu anda yayımlanmış bir entegrasyon değil, bir örnek ve demodan ibaret.
- Kopyala-yapıştır artırması. Çokgen etiketli segmentasyon veya OBB eğitimi için, görüntüler içinde ya da görüntüler arasında nesneleri kopyalamak üzere
copy_pasteseçeneğini etkinleştir; böylece nadir bir sınıfın görülme sıklığı artar. Bu seçenek varsayılan olarak kapalıdır.
Üretim hattında kusur tespitinin nerede kullanıldığını görmek için üretimde bilgisayarlı görü sayfasına bak.
Robotlar, depolar ve al-bırak işlemleri#
Nesneleri ve alanı 3B olarak modelleyebiliyorsan simülasyon, her görüntüyle birlikte etiketler üretir ve işlenmiş görüntülerde pozları, aydınlatmayı ve karmaşayı çeşitlendirmene olanak tanır; buna alan rastgeleleştirme denir. NVIDIA donanımında robotik simülasyonu için Omniverse Replicator ile NVIDIA Isaac Sim'i, elindeki 3B modellerden betikli işleme içinse BlenderProc'u değerlendirebilirsin. Robotikte bilgisayarlı görü hakkında daha fazla bilgi edin.
Sürüş, dronlar ve çok sensörlü sistemler#
Kamera, lidar ve radar simülasyonu veya kapalı çevrim testi için çok sensörlü otonom sistemlere yönelik platformları değerlendirebilirsin. Parallel Domain, gerçek sürüş ve uçuş kayıtlarından yeniden yapılandırmalar oluşturur. Anyverse; sürüş, araç içi ve savunma uygulamaları için sensöre özgü çıktılar üretir. Duality AI Falcon, havadan ve arazide otonom sistemlere odaklanır.
Uydu, SAR ve görünür olmayan diğer sensörler#
Rendered.ai; SAR, kızılötesi, termal, çok bantlı, hiperspektral ve X-ışını simülasyonlarını listeler. Anyverse ise yakın kızılötesi ve termal çıktılar sunar.
Daha fazla çeşitliliğe ihtiyaç duyan küçük bir veri kümesi#
Etiketlerini koruduğu için modelin gerçek hayatta karşılaşacağı koşulları yansıtan artırmalarla başla. Nesne algılama eğitimi için Ultralytics YOLO mozaik, renk değişiklikleri, ölçeklendirme, öteleme ve yatay çevirmeleri varsayılan olarak etkinleştirir; ayrıca kendi Albumentations dönüşümlerini ekleyebilirsin. Artırma; farklı aydınlatma, arka planlar veya bakış açıları gibi fotoğraflayamadığın koşulları kapsamıyorsa sahneye ve etiketleme yöntemine bağlı olarak üretken çeşitlendirmeyi veya simülasyonu dene.
Sentetik verinin faydasını nasıl test edersin#
Sentetik veri, yalnızca model gerçek görüntülerde daha iyi sonuç veriyorsa işe yarar. Aynı deneyi iki kez çalıştır ve yalnızca eğitim görüntülerini değiştir:
- Gerçek test görüntülerini ayır. Modelin çalışacağı ortamdan gerçek görüntüler içeren bir test kümesi tut ve bu kümeye asla sentetik görüntü ekleme.
- Yalnızca gerçek görüntülerle bir temel model eğit.
- Gerçek ve sentetik görüntülerle yeniden eğitim yap; aynı modeli, epoch sayısını, optimizer'ı ve seed değerini kullan.
- Tarifi gerçek doğrulama görüntülerine göre seç. Birkaç farklı sentetik veri miktarı deniyorsan bunları gerçek doğrulama görüntülerinde karşılaştır. Ardından yalnızca temel modeli ve seçtiğin tarifi değiştirilmemiş gerçek test kümesinde değerlendir. mAP50-95 ve recall değerlerine, kutu hassasiyeti önemliyse mAP75 değerine bak.
Ultralytics YOLO ile eğitim bölümü birden fazla klasör listeleyebilir; böylece gerçek ve sentetik görüntüler diskte ayrı kalır. real.yaml öğesini aynı şekilde oluştur ve train değerini yalnızca images/train_real olarak ayarla. Neredeyse aynı olan görüntüleri ve aynı sahneden gelen görüntüleri aynı bölüme koy; sentetik görüntüleri yalnızca eğitim görüntülerinden üret:
# real_plus_synthetic.yaml
path: datasets/defects
train: [images/train_real, images/train_synthetic] # real + synthetic training images
val: images/val_real # real images only
test: images/test_real # real images only, never seen in training
names:
  0: scratch
  1: dent
from ultralytics import YOLO
runs = {}
for name, data in [("real only", "real.yaml"), ("real + synthetic", "real_plus_synthetic.yaml")]:
model = YOLO("yolo26n.pt")
model.train( # same recipe for both runs
data=data, epochs=100, imgsz=640, batch=16,
optimizer="AdamW", lr0=0.001, seed=0,
)
runs[name] = model.trainer.best # path to the best weights
for name, weights in runs.items():
metrics = YOLO(weights).val(data="real_plus_synthetic.yaml", split="test") # same real test set
print(f"{name}: mAP50-95 {metrics.box.map:.3f}, mAP75 {metrics.box.map75:.3f}")Bu karşılaştırma, sentetik görüntülerle ve sentetik görüntüler olmadan aynı eğitim tarifini kullanır ve aynı gerçek test görüntülerinde puanlar. Epoch sayısı aynı olduğunda daha büyük veri kümesi daha fazla eğitim adımı içerir; bu nedenle küçük bir farka güvenmeden önce birkaç seed ile tekrarla. Her ayarın ayrıntıları için Train ve Val belgelerine, sonuçları yorumlamak için model değerlendirme içgörülerine bak.
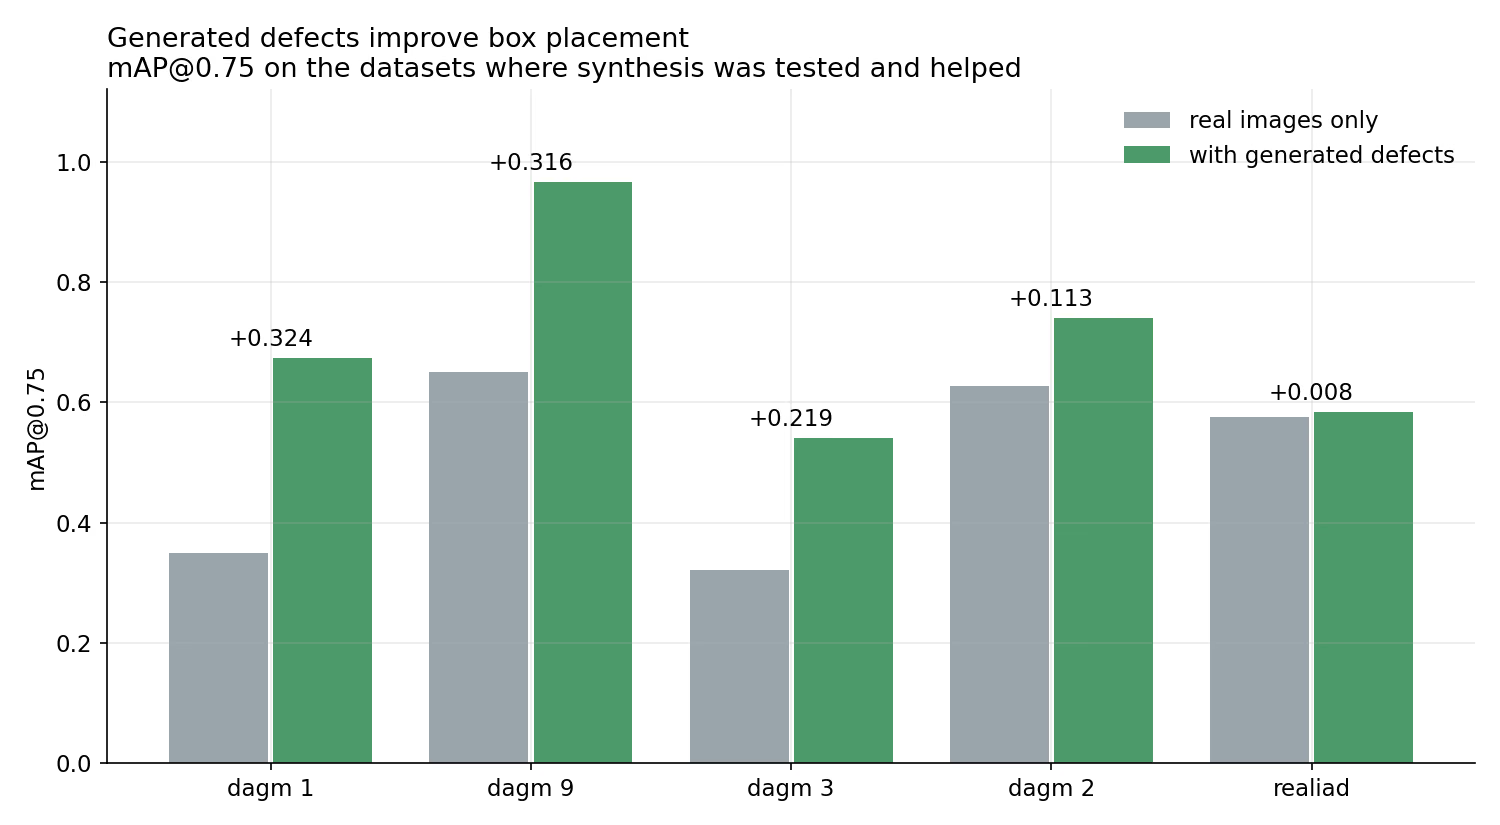
Sentezlemenin denendiği ve fayda sağladığı veri kümelerinde, yalnızca gerçek görüntülerle ve üretilmiş kusurlarla elde edilen mAP75 değerleri; Ultralytics ve NVIDIA testi.
Ultralytics'in ölçtüğü sonuçlar#
- Üretilmiş kusurlar (Ultralytics ve NVIDIA testi). Çokgen etiketli endüstriyel inceleme veri kümelerinde, NVIDIA Cosmos Data Factory tarafından üretilen kusurlarla birlikte gerçek görüntüler üzerinde eğitilen Ultralytics YOLO26x, yalnızca gerçek görüntülerle eğitilen aynı modelle karşılaştırıldı. DAGM sınıflarında mAP75 0,11 ile 0,32 arasında arttı; örneğin DAGM sınıf 9'da 0,650'den 0,966'ya çıktı. Real-IAD'de artış 0,008 oldu. Her iki modelde de aynı tarif ve aynı ayrılmış test kümesi kullanıldı (tüm sonuçlar).
- Sentetik derinlik verileri. YOLO26 derinlik modelleri, pencereler ve gökyüzü gibi geçersiz piksellerin maskelendiği ve işlenmiş sahnelerden yoğun derinlik temel gerçeği sağlayan Hypersim gibi sentetik veri kümelerini içeren yaklaşık 2,19 milyon görüntülük bir karışımla önceden eğitilir. Sentetik veriler, daha gürültülü gerçek dünya sensör verilerinin yerini almak yerine onları tamamlar.
- Açık bir veri kümesindeki üretilmiş görüntüler. Ultralytics Construction-PPE, insanlar tarafından toplanan ve üretilen görüntüleri bir araya getirir: CC BY 4.0 lisansı altında yayımlanan 1.000 görüntü ve 12 sınıf. Ayrı bir test bölümü yoktur ve belgeleri, kendi dağıtım ortamından bağımsız görüntülerle değerlendirme yapılmasını önerir.
Ne kadar sentetik veri eklemelisin#
Evrensel bir oran yoktur; bu nedenle oranı test edilecek bir ayar olarak ele al. Ultralytics ve NVIDIA testinde sentetik görüntüler, gerçek eğitim görüntülerinin %25'i veya %100'üyle sınırlandırıldı; bu, her dört gerçek görüntüye bir sentetik görüntü ya da bire bir oran anlamına geliyor. Üretilen 11.448 görüntüden yalnızca 1.481'i tutuldu. Küçük bir miktarla başla, oranı gerçek doğrulama görüntülerinde seç ve son karşılaştırma için değiştirilmemiş gerçek test kümesini kullan.
Ultralytics nerede yer alıyor?#
Ultralytics bir 3B simülasyon motoru satmaz. Sentetik verilerle ilgili şu adımları kapsar:
- Eğit ve karşılaştır. Ultralytics YOLO, kendi donanımında veya Ultralytics Platform ile bulut GPU'larında, YOLO biçimindeki gerçek ve sentetik görüntülerin herhangi bir karışımıyla eğitim yapar.
- Gerçek görüntülere çeşitlilik ekle. Ultralytics Platform'daki Generate Similar Images, isteğe bağlı olarak "aydınlatmayı değiştir" veya "yağmur ekle" gibi talimatlarla, her toplu işlemde bir görüntünün en fazla 16 farklı sürümünü oluşturur.
- Ürettiklerini etiketle. Ultralytics Platform'daki Smart annotation, yeni görüntüleri etiketlemek için SAM 3.1 ve YOLO'yu ve YOLOE modelini kullanır; etiketleme tüm veri kümesinde toplu olarak da yapılabilir.
- Varsayılan olarak artır. Ultralytics YOLO eğitimi, yerleşik artırma içerir ve özel Albumentations dönüşümlerini destekler.
Sık sorulan sorular
BlenderProc (GPL-3.0) ve Kubric (Apache-2.0), Blender'daki 3B sahnelerden etiketli görüntüler üreten açık kaynaklı araçlardır. NVIDIA Isaac Sim ve Omniverse Replicator, robotik için başka bir seçenektir; Omniverse bağımlılıklarının ayrı lisans koşulları vardır. 3B varlıklar olmadan çeşitlilik için artırma ücretsizdir ve Ultralytics YOLO eğitimine dahildir.
Her durumda değerlendirme için gerçek veriyi kullan. Eğitimde sentetik görüntülerin gerçek örneklerin herhangi birinin yerini alıp alamayacağına karar vermeden önce yalnızca gerçek, yalnızca sentetik ve karma veri kümelerini karşılaştır. Ultralytics ve NVIDIA kusur testinde üretilmiş kusurların sağladığı fayda, DAGM sınıflarında yüksek, Real-IAD'de ise sınırlı düzeydeydi; bu nedenle kendi verin üzerinde ölçüm yap.
Test et. Ultralytics ve NVIDIA testinde sentetik görüntüler, gerçek eğitim görüntülerinin %25'i veya %100'üyle sınırlandırıldı. Küçük bir oranla başla, oranı gerçek doğrulama görüntülerinde seç ve son kontrol için ayrı bir gerçek test kümesi tut.
Yönteme bağlıdır. 3B simülasyon araçları her görüntüyle birlikte etiket üretir. Artırma dönüşümleri mevcut etiketlerini dönüştürür. Üretken araçlar mevcut bir sahneden başlasalar bile etiketlerin kontrol edilmesini gerektirir; çünkü nesnelerin şekli değişebilir veya nesneler yer değiştirebilir. Ultralytics Platform'daki Generate Similar Images, eğitimden önce etiketlemen gereken etiketsiz görüntüler ekler.
Unity, GitHub deposuna göre Perception paketini kullanımdan kaldırdı ve artık desteklemiyor. Calcalist, Ağustos 2023'te kalan çalışanlarının neredeyse tamamını işten çıkarmasının ardından, sentetik veri şirketi Datagen'in kapanmanın eşiğinde olduğunu bildirdi. Bugün bir araç seçiyorsan bakımının hâlâ yapıldığını kontrol et.
Birbiriyle örtüşseler de aynı şey değiller. Artırma; çevirmek, yeniden renklendirmek veya birleştirmek gibi yöntemlerle elindeki görüntüleri dönüştürür. Sentetik veri, 3B sahneleri işleyerek veya üretken modeller kullanarak yeni görüntüler oluşturur. İkisini birleştirebilirsin: günlük çeşitlilik için artırma, belirli eksikleri gidermek için sentetik veri.
Yazan
Yorumlar
Soru sor, sonuçlarını paylaş veya başka birine yardım et.









