YOLO26 nesne algılama için Jetson Orin Nano Super ve Raspberry Pi 5
YOLO26n çıkarımı: Jetson Orin Nano Super'de (TensorRT FP16) 4.57 ms, Pi 5 CPU'da 67.03 ms; ayrı testlerde ölçülmüştür. Model, FPS ve kamera sayısına göre seçim yap.
 Onuralp Sezer14 dakikalık okuma
Nesne algılamayı Raspberry Pi 5'te mi, yoksa NVIDIA Jetson Orin Nano'da mı çalıştırmalısın? Tek kamera, düşük kare hızı hedefi ve küçük bir model için Pi 5 CPU yeterli olabilir: yayımlanmış kıyaslamamızda Ultralytics YOLO26n, NCNN'ye dışa aktarıldığında dört Arm çekirdeğinde görüntü başına 67.03 ms çıkarım süresi alıyor; bu, saniyede yaklaşık 15 çıkarım karesine denk geliyor. Pi'nin sağlayabileceğinden daha fazla kamera, daha büyük bir model veya daha yüksek kare hızı payı gerektiğinde Jetson tercih edilmeye değer: Jetson Orin Nano Super Developer Kit'te aynı model, TensorRT FP16 motoru olarak 4.57 ms sürüyor.
Ultralytics bu karşılaştırmayı yayımlıyor ve her iki kartta da çalışan YOLO26'yı geliştiriyor; ancak iki kartı da biz üretmiyoruz. Jetson ölçümlerimiz NVIDIA'nın giriş seviyesi Orin geliştirme kiti olan Orin Nano Super Developer Kit'ten, Pi ölçümlerimiz ise ayrı testlerde kullanılan Raspberry Pi 5'ten geliyor. Pek çok kişi hâlâ 2019'da çıkan orijinal kart olan "Jetson Nano"yu arıyor. JetPack 4 üzerinden YOLO26 çalıştırabiliyor, ancak Jetson kılavuzumuz bu kart için YOLO26 kıyaslama sonuçlarını içermiyor; bu nedenle burada yalnızca teknik özellikleriyle yer alıyor.
Aşağıda kartların model boyutuna, kare hızı hedefine ve kamera akışı sayısına göre karşılaştırmasını, kamera ekledikçe FPS'nin neden düştüğünü, her iki kartı da kendin nasıl ölçeceğini ve projen için hangisinin uygun olduğunu ele alıyoruz. Kurulum adımları NVIDIA Jetson kılavuzunda ve Raspberry Pi kılavuzunda bulunuyor; Raspberry Pi 5 CPU'da nesne algılama anlatımımızda ise Pi tarafı ayrıntılı olarak işleniyor.
Pi 5, YOLO'yu CPU'sunda çalıştırır; Orin Nano Super'de GPU bulunur#
Kartlar aynı sorunu farklı yongalarla çözüyor. Raspberry Pi 5, dört Arm Cortex-A76 çekirdekli ve özel bir AI hızlandırıcısı olmayan genel amaçlı bir bilgisayar; bu nedenle Pi kıyaslamalarımızda YOLO CPU'da çalışıyor. Jetson Orin Nano Super Developer Kit ise Ampere GPU temelinde oluşturulmuş bir Orin Nano modülünü taşıyıcı kartla bir araya getiriyor; NVIDIA'nın TensorRT çalışma zamanı da modelleri bu GPU için derliyor. Bu, bu tür iş yükleri için tasarlanmış bir uç AI platformu.
| Jetson Nano 4GB (2019) | Jetson Orin Nano Super | Raspberry Pi 5 | |
|---|---|---|---|
| YOLO için hesaplama gücü | 128 çekirdekli Maxwell GPU | 1024 çekirdekli Ampere GPU, 32 Tensor Core | 4 çekirdekli Arm Cortex-A76 CPU |
| CPU | 4 çekirdekli Cortex-A57, 1.43 GHz | 6 çekirdekli Cortex-A78AE, 1.7 GHz'e kadar | 4 çekirdekli Cortex-A76, 2.4 GHz'e kadar |
| Bellek | 4 GB LPDDR4, 25.6 GB/s | 8 GB LPDDR5, 102 GB/s | Modele göre değişir |
| AI performansı (NVIDIA'nın en yüksek değeri) | 472 GFLOPS | 67 seyrek INT8 TOPS | — |
| JetPack / işletim sistemi | Yalnızca JetPack 4 | JetPack 5 ila 7 | Raspberry Pi OS |
| Ultralytics dağıtım yolu | TensorRT; DeepStream dahil | TensorRT (kıyaslamamızda en hızlı) | NCNN (kıyaslamamızda en hızlı) |
Ölçüm değil, teknik özellikler; 19 Kasım 2026'da kontrol edilmiştir. NVIDIA'nın en yüksek değerlerinde farklı sayı biçimleri kullanıldığından bunlar doğrudan karşılaştırılamaz. Orin Nano Super'in 67 TOPS değeri bir seyrek INT8 değeridir; NVIDIA yoğun işlem için 33 TOPS listeliyor. Jetson satırları, NVIDIA Jetson kılavuzundaki karşılaştırma ve JetPack tablolarından ve DeepStream kılavuzundan; Pi 5 satırları ise Raspberry Pi belgelerinden alınmıştır.
Güç tüketimi de seçimde rol oynar. NVIDIA, Orin Nano Super Developer Kit için 7 W ila 25 W değerlerini listeliyor. Kart Super destekli bir yapılandırmayla yazılıma yüklendiğinde Orin Nano 8GB, 15 W, 25 W ve MAXN SUPER güç modları sunuyor; varsayılan yapılandırmada ise orijinal 7 W ve 15 W modlarını koruyor. Hangi kartı seçersen seç, güç kaynağının ve kasanın karşılaması gereken tüketim bu olduğundan, kameraların bağlı olduğu sistemin tamamının güç tüketimini ölç.
Yalnızca kartı değil, tüm sistemi fiyatlandır: depolama, güç kaynağı, soğutma ve kameralar her iki seçenekte de maliyeti artırır. Bellek maliyetleri yükseldikçe Raspberry Pi, Pi 5 fiyatlarını 2026'da birden fazla kez artırdı. Kasım 2026 itibarıyla 2GB Pi 5'in liste fiyatı 77.50 $, 16GB kartın fiyatı ise 385 $. Güncel Jetson fiyatları ve bulunabilirliği için NVIDIA'nın geliştirme kiti sayfasına bak; Pi'nin ihtiyaç duyduğu Raspberry Pi AI HAT+ gibi hızlandırıcıların maliyetini de ekle. Üretim için NVIDIA, kendi taşıyıcı kartında kullanabileceğin Jetson modülleri satıyor; kıyaslamamızda kullandığımız geliştirme kiti geliştirme ve prototipleme amaçlıdır.
Düşük FPS gerektiren YOLO26n iş yükleri için Pi 5 CPU uygundur#
İhtiyaç duyduğun kare hızı düşükse Pi 5, ek donanım olmadan tek kameralı algılama işini görebilir. Ultralytics kıyaslamasında (FP32 dışa aktarma, 640 piksel giriş, COCO128, Ultralytics 8.4.108, yalnızca çıkarım süresi), NCNN en hızlı dışa aktarma biçimiydi: YOLO26n için görüntü başına 67.03 ms ve 0.4784 mAP50-95. Bu, saniyede yaklaşık 15 çıkarım karesi demek; hızlı hareket gerektirmeyen sayım istasyonları, raf kameraları veya robotik prototipler için yeterli olabilir. Yalnızca çıkarımı değil, tüm kamera hattını doğrula. Arm ayrıca Pi 5'te YOLO26n için açık kaynaklı bir çalışma zamanı yayımlıyor ve kendi testinde bunun NCNN'den hızlı olduğunu ölçmüş; Raspberry Pi 5 anlatımımızda ikisini karşılaştırıyoruz.
Pi'nin yetersiz kaldığı nokta model boyutudur. Daha büyük YOLO26s, Pi 5'te NCNN ile 172.88 ms sürüyor; bu, saniyede 6'dan az çıkarım karesi demek. Raspberry Pi kılavuzundaki çoklu biçim karşılaştırması (Ultralytics 8.4.108) yalnızca n ve s modellerini kapsıyor. Daha eski ONNX karşılaştırması (Ultralytics 8.4.14) m, l ve x modellerini de içeriyor; bu testte YOLO26m 993.78 ms sürüyor. Küçük nesneler veya birbirinden zor ayırt edilen sınıflar seni daha büyük bir modele ya da daha yüksek giriş boyutuna yöneltiyorsa, karar vermeden önce o modeli kartta test et.
Pi 5'e AI HAT+ eklemek#
Değerlendirebileceğin üçüncü bir kurulum daha var: 13 TOPS veya 26 TOPS sürümü bulunan ve Hailo hızlandırıcısı ekleyen Raspberry Pi AI HAT+ ile Pi 5. Ultralytics'in Hailo entegrasyonu kıyaslamasında (Ultralytics 8.4.174, COCO128), 26 TOPS Hailo-8 sürümü için dışa aktarılan YOLO26n, görüntü başına 21.7 ms ve 0.455 mAP50-95 sürüyor; aynı Pi'de dışa aktarılmamış PyTorch modeli ise 364.6 ms sürüyor. Bu testte giriş boyutu belirtilmemiş ve INT8 kullanılmış; bu nedenle aşağıdaki karşılaştırmaya bir satır olarak değil, ayrı bir kıyaslama olarak değerlendir. Hailo modelleri derleme adımı gerektirir; dışa aktarma sonrasında kendi görüntülerindeki doğruluğu kontrol et.
Orin Nano Super'de YOLO26n ila YOLO26l modelleri 18 ms'nin altında sürüyor#
Jetson'da daha büyük modelleri kullanmak pratik hâle geliyor. Orin Nano Super Developer Kit'te yapılan Ultralytics kıyaslamalarında (640 piksel giriş, COCO128, Ultralytics 8.4.33, yalnızca çıkarım), n'den l'ye her model boyutu, TensorRT FP16 motoru olarak görüntü başına 18 ms'nin altında çıkarım süresi alıyor:
| YOLO26 modeli | Raspberry Pi 5 CPU (ms/görüntü) | Orin Nano Super, TensorRT FP16 (ms/görüntü) | Orin Nano Super mAP50-95, FP16 |
|---|---|---|---|
| YOLO26n | 67.03 (NCNN FP32, 8.4.108) | 4.57 | 0.4800 |
| YOLO26s | 172.88 (NCNN FP32, 8.4.108) | 7.17 | 0.5649 |
| YOLO26m | 993.78 (eski ONNX testi, 8.4.14) | 13.59 | 0.6225 |
| YOLO26l | 1259.46 (eski ONNX testi, 8.4.14) | 17.42 | 0.6225 |
Farklı testlerden yayımlanmış sonuçlar. Orin Nano Super: Ultralytics 8.4.33. Tüm satırlarda giriş boyutu 640 piksel; yalnızca çıkarım süresi, ön ve son işleme hariç.
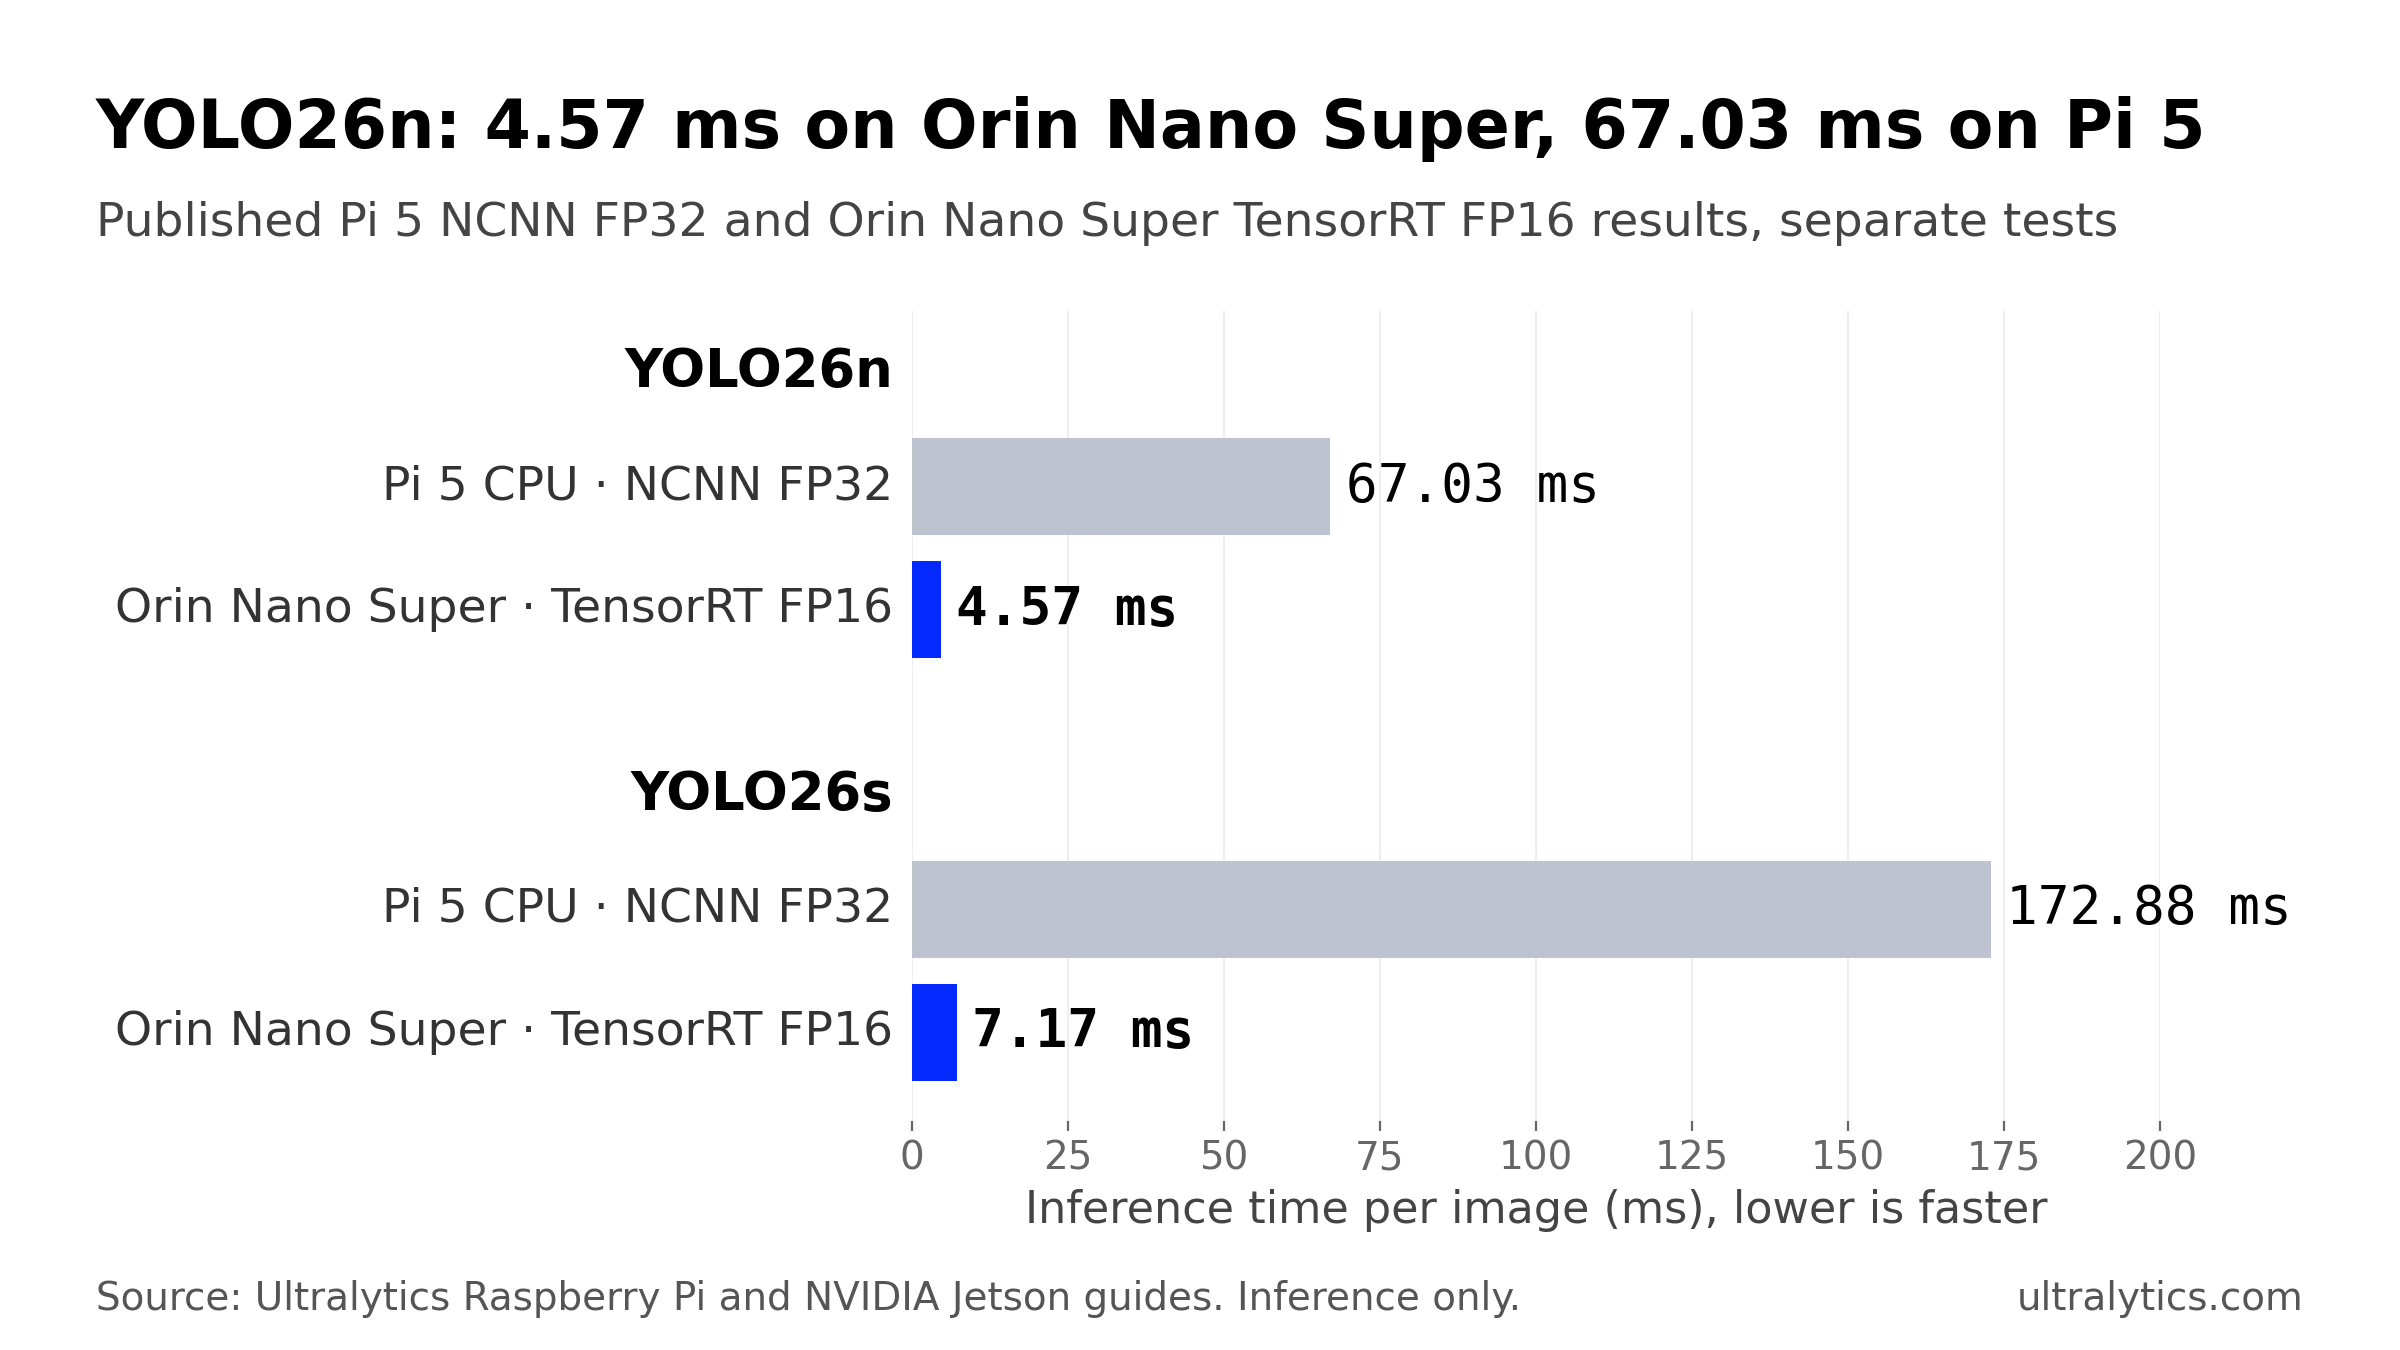
Farklı testlerden yayımlanmış NCNN FP32 ve TensorRT FP16 sonuçları: Ultralytics 8.4.108 kullanan Raspberry Pi 5 ve Ultralytics 8.4.33 kullanan Orin Nano Super Developer Kit. Yalnızca çıkarım; ön ve son işleme hariç. Kaynak: Ultralytics Raspberry Pi ve NVIDIA Jetson kılavuzları.
YOLO26n için bu, Pi 5 CPU'ya kıyasla çıkarım süresinin yaklaşık %93 daha az olması demek. Farkın bir kısmı hassasiyetten kaynaklanıyor; bu yüzden FP32 dışa aktarımlarını da karşılaştır: Orin Nano Super'in FP32 TensorRT motoru 7.53 ms sürüyor. Çalışma zamanları ve test sürümleri farklı olsa da bu, Pi'nin FP32 NCNN dışa aktarımından hâlâ neredeyse dokuz kat hızlı. Daha önemli sonuç YOLO26m: 13.59 ms'de 0.6225 mAP50-95; eski ONNX testinde Pi 5 CPU'da saniyede yaklaşık bir kare hızında çalışan bir model.
INT8 süreyi biraz daha kısaltıyor. YOLO26n, INT8 motoruyla 3.80 ms'ye düşüyor; ancak COCO128'de mAP50-95 değeri 0.4800'den 0.4490'a iniyor. FP16 hedefini karşılamıyorsa ve kendi kameralarından görüntülerle kalibrasyon yapabiliyorsan INT8 nicemlemeye geç; önce FP16 ile başla. TensorRT ile optimizasyon dersimiz bu seçim sürecini adım adım anlatıyor.
Her akış aynı kaynak bütçesini paylaştığından kamera ekledikçe FPS düşer#
Sistem büyüdükçe sık görülen durum şudur: Bir kamera sorunsuz çalışır, ancak üçüncü veya dördüncü kamerayı ekledikçe işlenen kare hızı düşer. Her kare için çözme, ön işleme, çıkarım ve son işleme gerekir; tüm kameralar aynı hesaplama kaynağını paylaşır. Pi 5'te aynı dört CPU çekirdeği hem videoyu çözer hem de modeli çalıştırır; bu nedenle eklenen her akış her iki işlemden de zaman alır.
Altyapı işlerini Ultralytics halleder. .streams dosyasında her satıra bir kaynak yaz ve bunu Predict moduna ilet: her akış için ayrı bir okuyucu iş parçacığı kullanılır ve yükleyici her kameradan alınan en güncel kareleri tek bir toplu işte bir araya getirir; bu nedenle yavaşlayan veya duran bir kaynak tüm toplu işi geciktirebilir. Toplu işleri destekleyen arka uçlar bunları tek bir ileri geçişte işler; NCNN kareleri teker teker işler, sabit şekilli TensorRT motorunda ise toplu iş dışa aktarma boyutuna uyacak şekilde bölünür veya dolgulanır. Varsayılan olarak (stream_buffer=False), yavaş bir model eski kareleri sıraya almak yerine atlar; böylece uygulamandaki birikme kısa tutulur, ancak kamera, kod çözücü veya ağ arabelleğe alma işlemleri yine de gecikme ekleyebilir.
Tek görüntü gecikmesi bir başlangıç noktasıdır, kamera sayısını belirlemez. Toplu işleme aktarım hızını değiştirir; çözme, izleme ve çizim de kendi maliyetlerini ekler. Ultralytics Academy'deki çoklu akış çıkarımı dersi, boyutlandırma kuralını açıklar: cihaz başına akış sayısı, gerçek toplu iş boyutundaki sürdürülebilir aktarım hızının her akışın ihtiyaç duyduğu FPS'ye bölünmesiyle yaklaşık olarak bulunur; ani yük artışları için %20 ila %30 pay bırak. Aşağıdaki uygulamalı bölümde gösterildiği gibi, kameraların bağlı olduğu kartta bu aktarım hızını ölç. Jetson'da çoklu kamera hatları için DeepStream, tek bir döşemeli uygulamada birden fazla kaynağı tek bir TensorRT motorundan geçirir.
Ölçülen kamera başına FPS'ye, model boyutuna ve doğruluğa göre seçim yap#
İşe yarayabilecek en ucuz kartla başla, kendi kameralarında ölçüm yap ve yalnızca yetersiz kaldığı noktada daha üst modele geç:
| Ölçümlerin şunu gösteriyorsa… | Şununla başla: |
|---|---|
| YOLO26n, doğruluk hedefini ve kamera başına FPS ihtiyacını karşılıyor | NCNN kullanan Pi 5 CPU. Düşük FPS gerektiren bir işte birden fazla kamera kullanmak mümkün olabilir. |
| Pi'nin kare hızı yetersiz, ancak Pi kullanmaya devam etmek istiyorsun | Hailo-8 AI HAT+ veya DEEPX DX-M1 gibi hızlandırıcılara sahip bir Pi 5. İkisi de nicemlenmiş modelleri çalıştırır ve derleme adımı gerektirir; bu yüzden dışa aktarma sonrasında doğruluğu kontrol et. |
| Daha yüksek FPS'de daha büyük bir modele, Pi'nin sürdürebileceğinden daha fazla akışa veya başka yazılımlar için CPU zamanına ihtiyacın var | TensorRT kullanan Jetson Orin Nano Super; ölçtüğün aktarım hızı yetersiz kalırsa Orin NX veya AGX Orin'e geç. |
Kare hızı, kıyaslama metriği olmadan önce bir iş gereksinimidir. Bilgisayarlı görüde FPS kılavuzumuz, izlediğin nesnenin hızına göre FPS hedefi belirlemeyi; doğru uç cihazı seçme kılavuzumuz ise bu ikisinin dışındaki kartları ele alıyor.
Her iki kartı da kendi kameralarınla ölç#
Yukarıdaki sayılar sabit koşullarda ölçüldü; senin sonuçların soğutmaya, güç moduna, işletim sistemi imajına, yazılım sürümüne ve kendi modeline göre değişir. Ultralytics paketi her iki kartta da aynı API'yi kullanır; böylece aynı ölçümü ikisinde de yapabilirsin. Aşağıdaki komutlar Ultralytics 8.4.215 sürümüne göre kontrol edilmiştir.
1. adım: Her kartta dışa aktarma biçimlerini kıyasla#
Kartta yolo benchmark model=yolo26n.pt data=coco128.yaml imgsz=640 komutunu çalıştır. Benchmark modu, kartın desteklediği her dışa aktarma biçimi için model boyutunu, mAP50-95 değerini ve çıkarım süresini raporlar; biçimin desteklemesi durumunda FP16 veya INT8 ölçmek için quantize=16 ya da quantize=8 ekle. Super destekli yapılandırmayla yazılıma yüklenmiş Orin Nano Super Developer Kit'te önce MAXN SUPER güç modunu seç; Orin Nano'da JetPack 6.2 için NVIDIA'nın Super Mode gönderisinde belirtilen mod sudo nvpmodel -m 2 şeklindedir. Ardından sudo jetson_clocks komutunu çalıştır. Uzun testler sırasında sıcaklıkları izle.
2. adım: Her kartta en hızlı biçimi dışa aktar#
Raspberry Pi 5'te, Raspberry Pi 5 anlatımımızda gösterildiği gibi NCNN'ye dışa aktar. Jetson'da motoru doğrudan cihazda oluştur; çünkü TensorRT motorları, onları oluşturan GPU'ya ve TensorRT sürümüne bağlıdır. dynamic olmadan dışa aktarılan bir motorun giriş şekli sabittir. Seçeneklerden biri, batch değerini kamera sayına ayarlamak ve daha fazla hıza ihtiyacın varsa daha küçük bir imgsz ile yeniden dışa aktarmaktır:
from ultralytics import YOLO

# Yalnızca Jetson: NVIDIA GPU gerektirir. FP16 TensorRT motoru, 640 piksel, dört kameralı toplu iş
YOLO("yolo26n.pt").export(format="engine", quantize=16, imgsz=640, batch=4)  # yolo26n.engine dosyasını yazar
3. adım: Kamera başına işlenen FPS'yi ölç#
cams.streams dosyasına her satıra bir RTSP URL'si yaz, kartın modelini yaklaşık bir dakika çalıştır ve her kameranın işlenen FPS'sini gönderdiği hızla karşılaştır. Zamanlayıcı, akışlar bağlandıktan ve model ısındıktan sonra ilk tam toplu işin ardından başlar ve tam bir toplu işte durur:
import time
from collections import Counter

from ultralytics import YOLO

model = YOLO("yolo26n.engine")  # on the Pi 5: YOLO("yolo26n_ncnn_model")
cameras = open("cams.streams").read().split()
n_streams = len(cameras)

frames, start = Counter(), None
for i, result in enumerate(model("cams.streams", stream=True)):
    if i < n_streams:  # first batch: connection and warm-up
        if i == n_streams - 1:
            start = time.perf_counter()
        continue
    frames[i % n_streams] += 1  # results arrive in stream order within each batch
    if (i + 1) % n_streams == 0 and time.perf_counter() - start > 60:
        break

elapsed = time.perf_counter() - start
for slot, count in sorted(frames.items()):
    print(f"{cameras[slot]}: {count / elapsed:.1f} processed FPS")
Bu ölçüm, bu işlem hattının işlenen sonuçlar bakımından aktarım hızını verir. Daha fazla akış ekledikçe bir kameranın işlenen FPS'si kare hızının epey gerisinde kalıyorsa kart yetişemiyor demektir. Academy'nin çoklu akış dersindeki üretici-tüketici örneğinin açık akış başına kare düşürme sayaçlarıyla bunu doğrula, uygulamanın ihtiyaç duyduğu izleme veya çizim işlemlerini ekle; ardından daha küçük bir imgsz ile yeniden dışa aktar, daha küçük bir model ya da daha hızlı bir dışa aktarma biçimine geç veya daha güçlü bir donanım seç ve ölçümü tekrarla.
Derleme ortamı kurmak istemiyorsan Ultralytics Platform'daki Export sekmesi, Orin Nano 8GB Super dahil, Jetson hedefleri için TensorRT motorları oluşturabilir. Orin seçenekleri AGX Orin üzerinde derleniyor; Orin Nano'nun kendisinde doğrulama henüz tamamlanmadı. Bu nedenle cihazının TensorRT ve CUDA çalışma zamanının motorla uyumlu olduğunu kontrol et ve dağıtım yapacağın cihazda her motoru doğrula. NVIDIA GPU'larda ONNX Runtime ile TensorRT karşılaştırması için ONNX ve TensorRT sayfasına bak.
Hangi kartı seçmeli?#
YOLO26n doğruluk hedefini karşılıyor ve kartta ölçtüğün işlenen FPS ihtiyacın olan tüm kameraları kapsıyorsa Raspberry Pi 5'i seç. Saniyede yaklaşık 15 çıkarım karesiyle perakende satış noktaları, konveyör sayımı, yaban hayatı ve ev kameraları ile ilk robot prototipleri için basit bir sistem kurabilirsin. Daha fazla kareye ihtiyacın varsa ancak Pi'de kalmak istiyorsan hızlandırıcı ekle.
Nano boyutundan büyük bir modeli kullanılabilir kare hızında çalıştırman, Pi'nin sürdürebileceğinden daha fazla akışa veya izleme, navigasyon ve uygulamanın geri kalanı için boş CPU kapasitesine ihtiyacın varsa Jetson Orin Nano Super'i seç. YOLO26s ila YOLO26l modelleri burada görüntü başına 18 ms'den kısa çıkarım süresi alıyor; kameralar eklendikçe kullanabileceğin pay da bu. Bunu doğrulamak için uygulamanın tamamını ölç.
Ultralytics nerede yer alıyor?#
Ultralytics iki kartı da üretmiyor; her ikisinde de çalışan modelleri ve araçları geliştiriyoruz. Aynı YOLO26 ağırlıklarını Pi 5 için NCNN'ye, AI HAT+ bulunan bir Pi için Hailo'ya ve Jetson için TensorRT'ye dışa aktarabilirsin. Böylece yeniden eğitim yapmadan Pi'de prototip oluşturup iş yükü büyüdüğünde Jetson'a geçebilir; her dışa aktarma sonrasında doğruluğu doğrulayabilirsin. Ultralytics Platform, dağıtım öncesindeki adımları yönetir: veri kümesini etiketle, projen yerel olarak sahip olduğundan daha fazla eğitim hesaplama gücüne ihtiyaç duyduğunda bulutta eğit ve her iki kart için de dışa aktar.
Sınırlamalar: yayımlanmış kıyaslamalarımız yalnızca çıkarım sonuçlarını ve belirtilen test cihazlarında yapılan ölçümleri kapsıyor; senin kameralarında, kasanda veya üretim modülünde yapılmadı. Jetson kılavuzumuz orijinal Jetson Nano için YOLO26 sonuçlarını içermiyor. Ultralytics YOLO, AGPL-3.0 veya Ultralytics Enterprise License kapsamında sunuluyor; dağıtımın için gereken lisansı Ultralytics lisanslama sayfasından öğren.
Sık sorulan sorular
Görüntü başına çok daha hızlıdır. Ayrı testlerden yayımlanmış kıyaslamalarımızda YOLO26n, Jetson Orin Nano Super Developer Kit'te TensorRT FP16 motoru olarak 4.57 ms, Raspberry Pi 5 CPU'da NCNN ile 67.03 ms sürüyor (640 piksel giriş, yalnızca çıkarım); YOLO26m ise Jetson'da 13.59 ms sürüyor. Bu hıza ihtiyacın olup olmadığı modeline, kamera sayına ve FPS hedefine bağlı: Pi 5 kendi ölçümlerinde bunları karşılıyorsa kurulumu daha basittir.
Hayır. Orijinal Jetson Nano 2019'da 128 çekirdekli Maxwell GPU ve 4 GB bellekle piyasaya çıktı ve yalnızca JetPack 4'ü destekliyor. Jetson Orin Nano ise 1024 çekirdekli Ampere GPU'ya sahip daha yeni bir modül; kıyaslamamızda kullandığımız Orin Nano Super Developer Kit'te 8 GB bellek bulunuyor ve JetPack 5 ila 7 destekleniyor. Bu makaledeki performans karşılaştırması Orin Nano Super'i kapsıyor, orijinal Nano'yu değil.
Evet. 2019 Jetson Nano JetPack 4'ü destekliyor; Ultralytics bir JetPack 4 Docker imajı sunuyor ve TensorRT ile YOLO26 için DeepStream kılavuzumuz JetPack 4.6.4 kullanan 4GB Jetson Nano'da test edildi. Jetson kılavuzumuz bu kart için YOLO26 kıyaslaması içermiyor ve donanımı Orin Nano Super'inkinden çok daha düşük performanslı.
Her akış kartın hesaplama kaynaklarını paylaşır: eklenen her kameranın kendi çözme, ön işleme, çıkarım ve son işleme işlemleri gerekir.
.streamsdosyasıyla Ultralytics tüm kameralardan gelen kareleri toplu işler hâlinde bir araya getirir ve model geride kaldığında eski kareleri atlar; böylece paylaşılan işlem hattı darboğaz hâline geldiğinde her kameranın işlenen FPS'si düşebilir. Daha hızlı bir dışa aktarma biçimi, daha küçük bir model veyaimgszya da daha güçlü bir donanım FPS'yi artırır.Evet. Modeli bir kez eğit, ardından aynı ağırlıkları Pi 5 için
format="ncnn"ile, Jetson içinformat="engine"ile dışa aktar; TensorRT motorunu hedef cihazda veya o cihaz için oluştur. Her dışa aktarma sonrasında kendi verilerinle doğruluğu kontrol et.
Yazan
Kıdemli Makine Öğrenimi Mühendisi · Ultralytics
Yorumlar
Soru sor, sonuçlarını paylaş veya başka birine yardım et.









