Jetson Orin Nano Super và Raspberry Pi 5 khi phát hiện đối tượng bằng YOLO26
YOLO26n inference: 4,57 ms trên Jetson Orin Nano Super (TensorRT FP16) so với 67,03 ms trên CPU Pi 5, trong các bài kiểm tra riêng biệt. Hãy lựa chọn dựa trên model, FPS và số lượng camera.
 Onuralp Sezer19 phút đọc
Bạn nên chạy phát hiện đối tượng trên Raspberry Pi 5 hay NVIDIA Jetson Orin Nano? Với một camera, mục tiêu FPS thấp và model nhỏ, CPU Pi 5 có thể đáp ứng đủ: trong benchmark đã công bố của chúng tôi, Ultralytics YOLO26n được export sang NCNN mất 67,03 ms inference cho mỗi ảnh trên bốn lõi Arm, tương đương khoảng 15 FPS inference. Khi cần thêm camera, model lớn hơn hoặc nhiều dư địa FPS hơn khả năng của Pi, Jetson là lựa chọn phù hợp: trên Jetson Orin Nano Super Developer Kit, cùng model đó mất 4,57 ms dưới dạng TensorRT FP16 engine.
Ultralytics công bố bài so sánh này và phát triển YOLO26, chạy được trên cả hai bo mạch; chúng tôi không sản xuất bo mạch nào. Số liệu Jetson của chúng tôi được đo trên Orin Nano Super Developer Kit, bộ kit phát triển Orin cấp thấp của NVIDIA, còn số liệu Pi được đo trên Raspberry Pi 5, trong các bài kiểm tra riêng biệt. Nhiều người vẫn tìm kiếm "Jetson Nano", bo mạch đời đầu ra mắt năm 2019. Bo mạch này chạy YOLO26 thông qua JetPack 4, nhưng hướng dẫn Jetson của chúng tôi không có benchmark YOLO26 cho bo mạch này, nên bài viết chỉ nêu thông số kỹ thuật.
Phần dưới đây trình bày cách các bo mạch so sánh theo kích thước model, mục tiêu FPS và số luồng camera, lý do FPS giảm khi thêm camera, cách tự đo hiệu năng trên cả hai bo mạch và lựa chọn phù hợp với dự án của bạn. Các bước thiết lập có trong hướng dẫn NVIDIA Jetson và hướng dẫn Raspberry Pi; bài hướng dẫn chi tiết về phát hiện đối tượng trên CPU Raspberry Pi 5 đi sâu vào phần Pi.
Pi 5 chạy YOLO trên CPU; Orin Nano Super có GPU#
Hai bo mạch giải quyết cùng một bài toán bằng phần cứng khác nhau. Raspberry Pi 5 là máy tính đa dụng với bốn lõi Arm Cortex-A76 và không có bộ tăng tốc AI chuyên dụng, vì vậy các benchmark Pi của chúng tôi chạy YOLO trên CPU. Jetson Orin Nano Super Developer Kit kết hợp module Orin Nano, được xây dựng quanh GPU Ampere, với bo mạch mang; runtime TensorRT của NVIDIA biên dịch model cho GPU đó. Đây là nền tảng AI biên được thiết kế cho loại workload này.
| Jetson Nano 4GB (2019) | Jetson Orin Nano Super | Raspberry Pi 5 | |
|---|---|---|---|
| Tính toán cho YOLO | GPU Maxwell 128 lõi | GPU Ampere 1024 lõi, 32 Tensor Core | CPU Arm Cortex-A76 4 lõi |
| CPU | Cortex-A57 4 lõi, 1,43 GHz | Cortex-A78AE 6 lõi, tối đa 1,7 GHz | Cortex-A76 4 lõi, tối đa 2,4 GHz |
| Bộ nhớ | 4 GB LPDDR4, 25,6 GB/s | 8 GB LPDDR5, 102 GB/s | Thay đổi tùy model |
| Hiệu năng AI (mức cao nhất theo NVIDIA) | 472 GFLOPS | 67 TOPS INT8 thưa | — |
| JetPack / OS | Chỉ JetPack 4 | JetPack 5 đến 7 | Raspberry Pi OS |
| Quy trình triển khai Ultralytics | TensorRT, bao gồm DeepStream | TensorRT (nhanh nhất trong benchmark của chúng tôi) | NCNN (nhanh nhất trong benchmark của chúng tôi) |
Thông số kỹ thuật, không phải kết quả đo, được kiểm tra ngày 19 tháng 11 năm 2026. Các số liệu cao nhất của NVIDIA sử dụng định dạng số khác nhau nên không thể so sánh trực tiếp. Mức 67 TOPS của Orin Nano Super là số liệu INT8 thưa; NVIDIA công bố 33 TOPS dense. Các hàng Jetson lấy từ bảng so sánh và bảng JetPack trong hướng dẫn NVIDIA Jetson và hướng dẫn DeepStream; các hàng Pi 5 lấy từ tài liệu Raspberry Pi.
Mức tiêu thụ điện cũng là một yếu tố cần cân nhắc. NVIDIA công bố mức tiêu thụ của Orin Nano Super Developer Kit là 7 W đến 25 W. Khi bo mạch được flash với cấu hình bật Super, Orin Nano 8GB có các chế độ nguồn 15 W, 25 W và MAXN SUPER; với cấu hình mặc định, bo mạch vẫn giữ các chế độ 7 W và 15 W ban đầu. Dù chọn bo mạch nào, hãy đo mức tiêu thụ của toàn hệ thống khi kết nối camera, vì bộ nguồn và vỏ máy cần đáp ứng mức đó.
Hãy tính chi phí toàn bộ hệ thống, không chỉ riêng bo mạch: bộ nhớ lưu trữ, nguồn điện, tản nhiệt và camera đều làm tăng chi phí ở cả hai nền tảng. Raspberry Pi đã tăng giá Pi 5 nhiều lần trong năm 2026 khi chi phí bộ nhớ tăng. Tính đến tháng 11 năm 2026, Pi 5 2GB có giá niêm yết 77,50 USD và bo mạch 16GB có giá 385 USD. Để biết giá và tình trạng hàng Jetson hiện tại, hãy xem trang bộ kit phát triển của NVIDIA, đồng thời tính thêm chi phí của mọi bộ tăng tốc cần thiết cho Pi, chẳng hạn như Raspberry Pi AI HAT+. Với sản phẩm thương mại, NVIDIA bán module Jetson để bạn sử dụng cùng bo mạch mang của riêng mình; bộ kit phát triển mà chúng tôi benchmark dành cho phát triển và tạo mẫu.
CPU Pi 5 phù hợp với workload YOLO26n có FPS thấp#
Pi 5 có thể xử lý phát hiện bằng một camera mà không cần phần cứng bổ sung khi chỉ cần FPS vừa phải. Trong benchmark Ultralytics (export FP32, đầu vào 640 pixel, COCO128, Ultralytics 8.4.108, chỉ tính thời gian inference), NCNN là định dạng export nhanh nhất: 67,03 ms mỗi ảnh cho YOLO26n ở mức 0,4784 mAP50-95. Tương đương khoảng 15 FPS inference, phù hợp với trạm đếm, camera theo dõi kệ hàng hoặc nguyên mẫu robot không cần xử lý chuyển động nhanh. Hãy kiểm thử toàn bộ pipeline camera, không chỉ inference. Arm cũng phát hành runtime mã nguồn mở cho YOLO26n trên Pi 5, được đo nhanh hơn NCNN trong bài kiểm tra riêng của Arm; bài hướng dẫn Raspberry Pi 5 của chúng tôi so sánh hai giải pháp.
Kích thước model là điểm hạn chế của Pi. Model lớn hơn YOLO26s mất 172,88 ms với NCNN trên Pi 5, dưới 6 FPS inference. Phần so sánh đa định dạng trong hướng dẫn Raspberry Pi (Ultralytics 8.4.108) chỉ bao gồm n và s. Bài so sánh ONNX cũ hơn (Ultralytics 8.4.14) cũng báo cáo m, l và x; trong đó YOLO26m mất 993,78 ms. Nếu vật thể nhỏ hoặc các lớp khó phân biệt khiến bạn cần model lớn hơn hay kích thước đầu vào cao hơn, hãy kiểm thử model đó trên bo mạch trước khi quyết định.
Thêm AI HAT+ vào Pi 5#
Có một cấu hình thứ ba cần cân nhắc: Pi 5 kết hợp AI HAT+ của Raspberry Pi, bổ sung bộ tăng tốc Hailo phiên bản 13 TOPS hoặc 26 TOPS. Trong benchmark tích hợp Hailo của Ultralytics (Ultralytics 8.4.174, COCO128), YOLO26n được export cho phiên bản Hailo-8 26 TOPS mất 21,7 ms mỗi ảnh ở mức 0,455 mAP50-95, so với 364,6 ms của model PyTorch chưa export trên cùng Pi. Bài kiểm tra này không nêu kích thước đầu vào và chạy INT8, vì vậy hãy xem đây là một benchmark riêng thay vì một hàng trong bảng so sánh bên dưới. Model Hailo cần bước biên dịch, nên hãy kiểm tra độ chính xác trên ảnh của chính bạn sau khi export.
Trên Orin Nano Super, YOLO26n đến YOLO26l mất dưới 18 ms#
Trên Jetson, các model lớn hơn trở nên khả thi. Các benchmark của Ultralytics trên Orin Nano Super Developer Kit (đầu vào 640 pixel, COCO128, Ultralytics 8.4.33, chỉ inference) cho thấy mọi kích cỡ từ n đến l đều có thời gian inference dưới 18 ms mỗi ảnh khi chạy bằng engine TensorRT FP16:
| Model YOLO26 | CPU Raspberry Pi 5 (ms/ảnh) | Orin Nano Super, TensorRT FP16 (ms/ảnh) | Orin Nano Super mAP50-95, FP16 |
|---|---|---|---|
| YOLO26n | 67,03 (NCNN FP32, 8.4.108) | 4.57 | 0.4800 |
| YOLO26s | 172,88 (NCNN FP32, 8.4.108) | 7.17 | 0.5649 |
| YOLO26m | 993,78 (bài kiểm tra ONNX cũ hơn, 8.4.14) | 13.59 | 0.6225 |
| YOLO26l | 1259,46 (bài kiểm tra ONNX cũ hơn, 8.4.14) | 17.42 | 0.6225 |
Kết quả đã công bố từ các bài kiểm tra riêng biệt. Orin Nano Super: Ultralytics 8.4.33. Tất cả các hàng đều dùng đầu vào 640 pixel, chỉ tính thời gian inference, không bao gồm tiền xử lý và hậu xử lý.
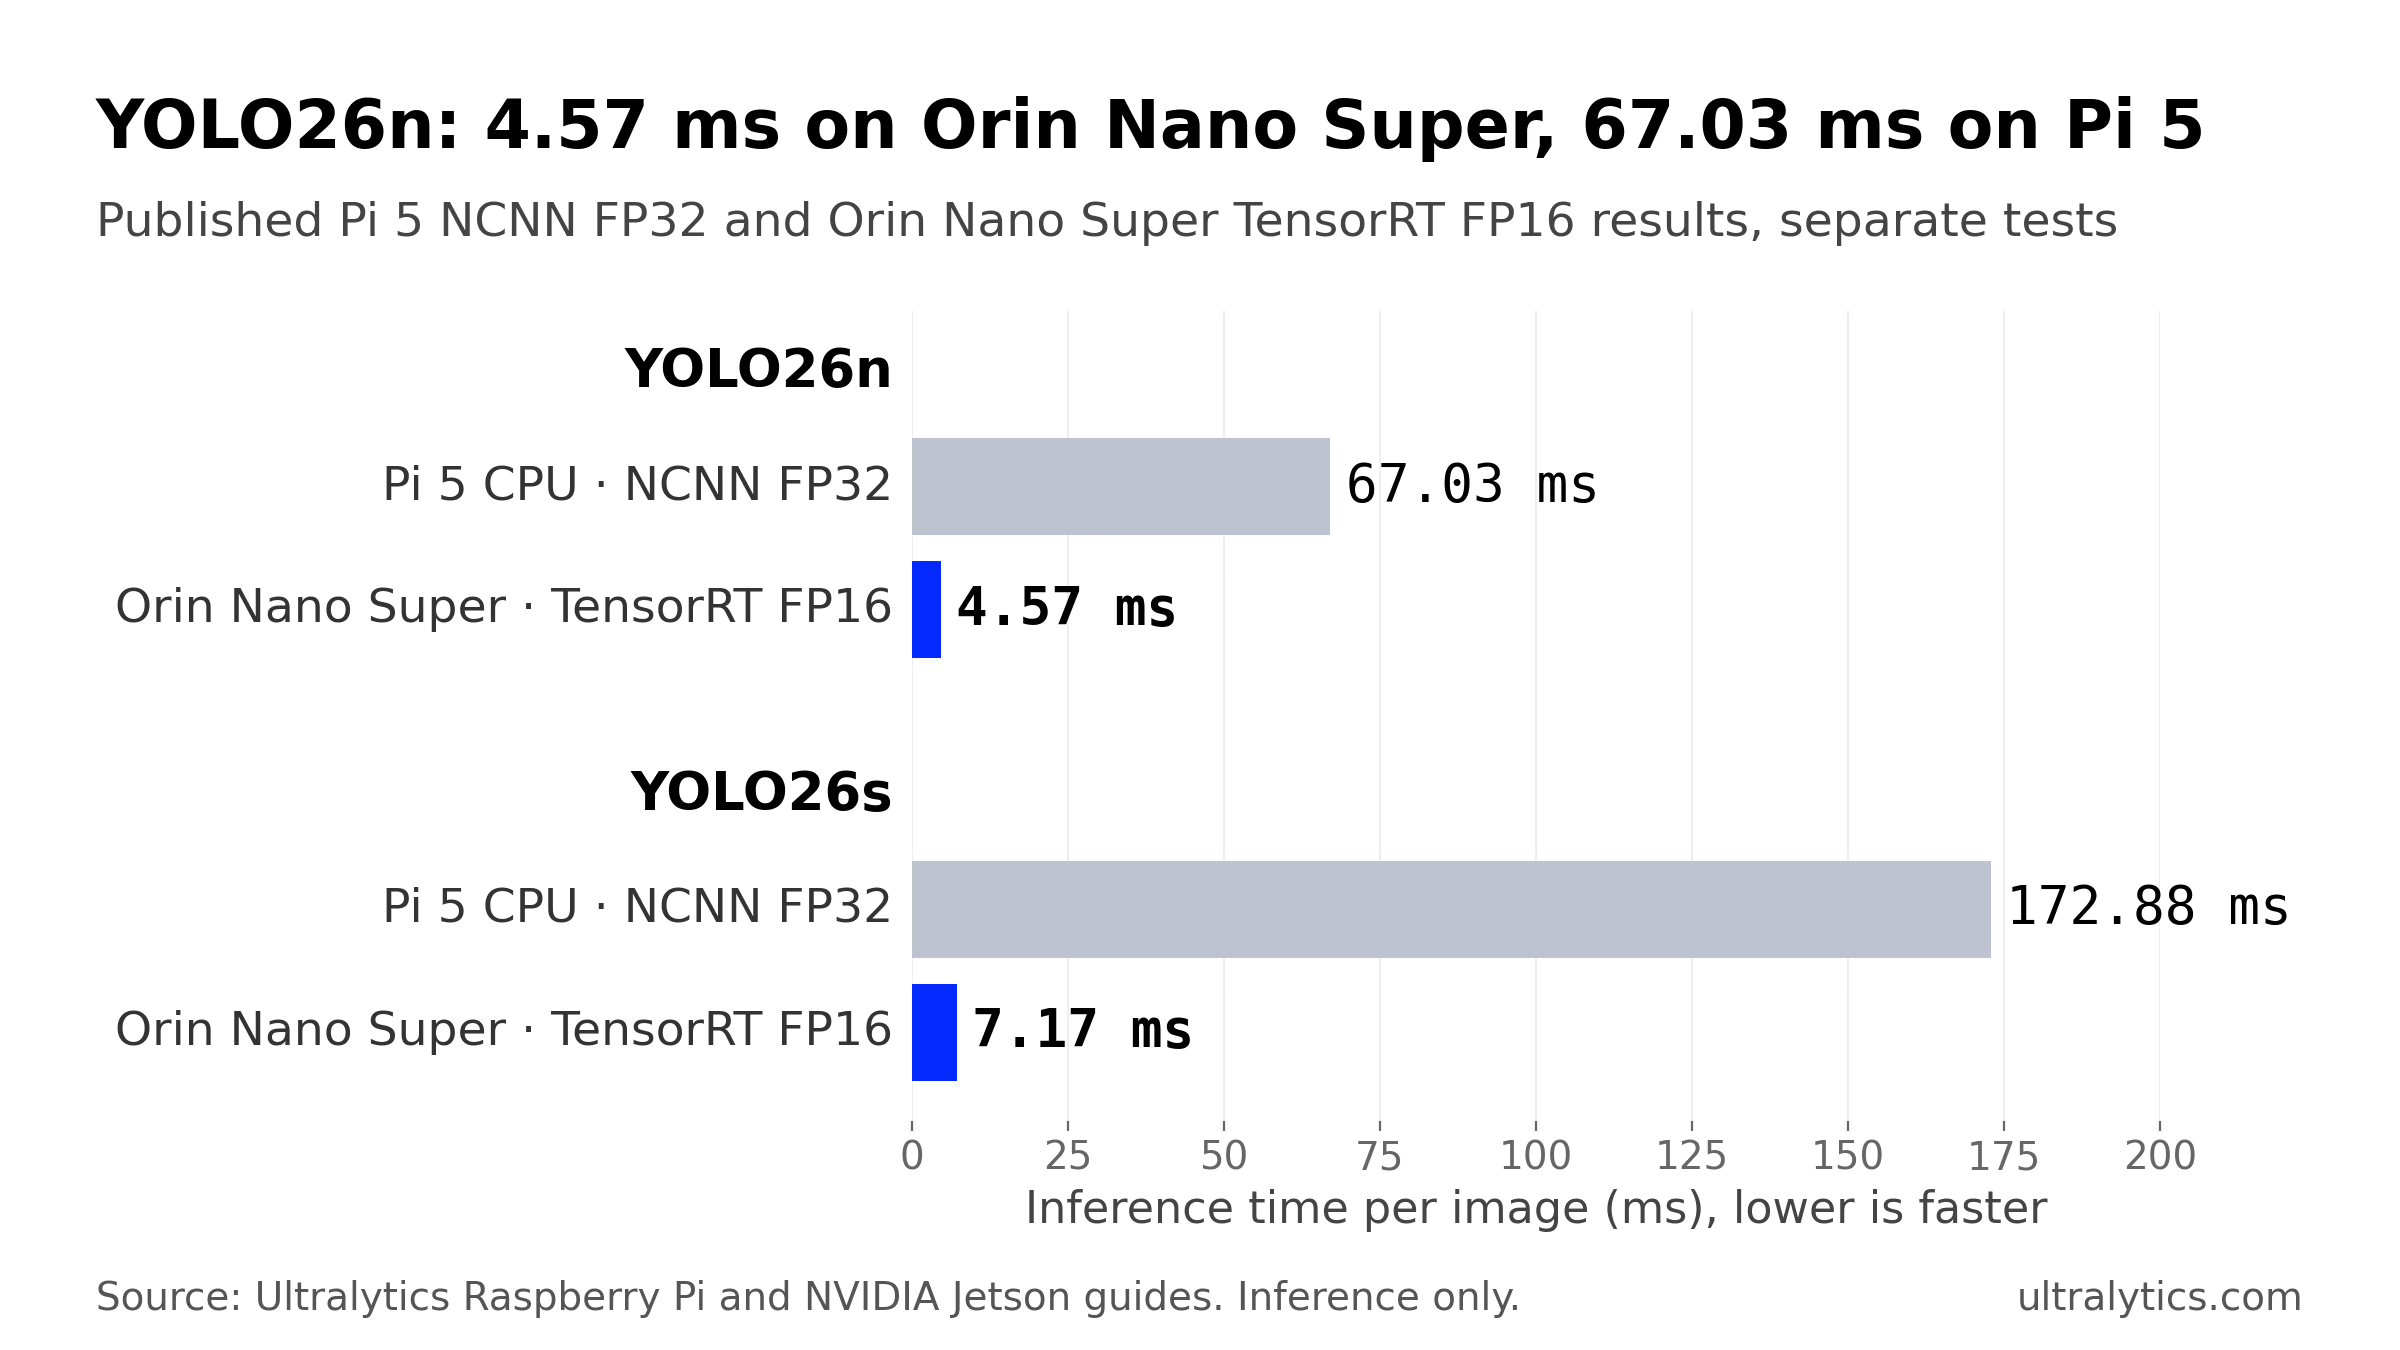
Kết quả NCNN FP32 và TensorRT FP16 đã công bố từ các bài kiểm tra riêng biệt: Raspberry Pi 5 chạy Ultralytics 8.4.108, Orin Nano Super Developer Kit chạy Ultralytics 8.4.33. Chỉ tính inference, không bao gồm tiền xử lý và hậu xử lý. Nguồn: hướng dẫn Raspberry Pi và NVIDIA Jetson của Ultralytics.
Với YOLO26n, thời gian inference giảm khoảng 93% so với CPU Pi 5. Một phần chênh lệch đến từ độ chính xác số học, vì vậy hãy so sánh cả các bản export FP32: TensorRT engine FP32 của Orin Nano Super mất 7,53 ms, vẫn nhanh hơn gần chín lần so với bản export NCNN FP32 của Pi, dù runtime và phiên bản kiểm thử khác nhau. Điểm đáng chú ý hơn là YOLO26m: đạt 0,6225 mAP50-95 ở 13,59 ms, trong khi CPU Pi 5 chạy model này ở khoảng một FPS trong bài kiểm tra ONNX cũ hơn.
INT8 giúp giảm thêm một chút thời gian. YOLO26n giảm còn 3,80 ms dưới dạng INT8 engine, nhưng mAP50-95 giảm từ 0,4800 xuống 0,4490 trên COCO128. Vì vậy, hãy bắt đầu với FP16 và chỉ chuyển sang lượng tử hóa INT8 nếu FP16 không đáp ứng ngân sách hiệu năng của bạn và bạn có thể hiệu chỉnh bằng ảnh từ camera của chính mình. Bài học tối ưu hóa với TensorRT của Academy hướng dẫn cách đưa ra quyết định này.
FPS giảm khi thêm camera vì mọi luồng đều dùng chung một ngân sách tài nguyên#
Một tình huống phổ biến khi mở rộng: một camera chạy ổn định, nhưng FPS xử lý giảm khi thêm camera thứ ba hoặc thứ tư. Mỗi khung hình cần giải mã, tiền xử lý, inference và hậu xử lý; mọi camera đều sử dụng chung tài nguyên tính toán. Trên Pi 5, cùng bốn lõi CPU vừa giải mã video vừa chạy model, nên mỗi luồng mới đều tiêu tốn thời gian của cả hai tác vụ.
Ultralytics xử lý các bước kỹ thuật cần thiết. Liệt kê mỗi nguồn trên một dòng trong tệp .streams rồi truyền tệp đó vào chế độ Predict: mỗi luồng có một reader thread riêng, còn data loader gom khung hình mới nhất từ mọi camera thành một batch, nên một nguồn chậm hoặc bị ngắt có thể làm chậm cả batch. Các backend hỗ trợ batch xử lý batch trong một lượt forward; NCNN xử lý từng khung hình một, còn TensorRT engine có shape cố định sẽ chia hoặc đệm batch để khớp kích thước export. Theo mặc định (stream_buffer=False), model chậm sẽ bỏ qua khung hình cũ thay vì đưa chúng vào hàng đợi, giúp hạn chế backlog trong ứng dụng, dù bộ đệm ở camera, bộ giải mã hoặc mạng vẫn có thể gây thêm độ trễ.
Độ trễ của một ảnh là điểm khởi đầu, không phải căn cứ để xác định số camera. Batching làm thay đổi throughput, còn giải mã, tracking và vẽ cũng tiêu tốn tài nguyên. Bài học inference đa luồng trong Ultralytics Academy đưa ra quy tắc ước tính: số luồng trên mỗi thiết bị xấp xỉ throughput duy trì được ở batch size thực tế chia cho FPS mỗi luồng cần, với 20 đến 30% dư địa cho các đỉnh tải. Hãy đo throughput đó trên bo mạch khi đã kết nối camera, như hướng dẫn thực hành bên dưới. Với pipeline nhiều camera trên Jetson, DeepStream xử lý nhiều nguồn thông qua một TensorRT engine trong một ứng dụng dạng lưới.
Lựa chọn dựa trên FPS đo được cho mỗi camera, kích thước model và độ chính xác#
Hãy bắt đầu với bo mạch có chi phí thấp nhất nhưng có khả năng đáp ứng, đo hiệu năng bằng camera của chính bạn và chỉ nâng cấp khi hiệu năng chưa đủ:
| Nếu kết quả đo cho thấy… | Bắt đầu với |
|---|---|
| YOLO26n đạt mục tiêu độ chính xác và FPS cho mỗi camera | CPU Pi 5 với NCNN. Tác vụ FPS thấp có thể xử lý được nhiều hơn một camera. |
| Pi không đủ FPS nhưng bạn vẫn muốn tiếp tục sử dụng Pi | Pi 5 với bộ tăng tốc như Hailo-8 AI HAT+ hoặc DEEPX DX-M1. Cả hai đều chạy model đã lượng tử hóa và cần thêm bước biên dịch, vì vậy hãy kiểm tra độ chính xác sau khi export. |
| Bạn cần model lớn hơn ở FPS cao hơn, nhiều luồng hơn khả năng duy trì của Pi hoặc dành thời gian CPU cho phần mềm khác | Jetson Orin Nano Super với TensorRT; nâng cấp lên Orin NX hoặc AGX Orin khi throughput đo được không đủ. |
FPS là yêu cầu nghiệp vụ trước khi là một con số benchmark. Hướng dẫn của chúng tôi về FPS trong thị giác máy tính giải thích cách xác định FPS dựa trên tốc độ của đối tượng được theo dõi, còn bài viết về lựa chọn thiết bị biên phù hợp giới thiệu thêm các bo mạch ngoài hai lựa chọn này.
Đo hiệu năng trên cả hai bo mạch bằng camera của chính bạn#
Các số liệu trên được đo trong điều kiện cố định; kết quả của bạn sẽ khác tùy theo khả năng tản nhiệt, chế độ nguồn, image hệ điều hành, phiên bản phần mềm và model của bạn. Package Ultralytics dùng cùng một API trên cả hai bo mạch, vì vậy bạn có thể thực hiện cùng phép đo trên mỗi bo mạch. Các lệnh bên dưới đã được kiểm tra với Ultralytics 8.4.215.
Bước 1: Benchmark các định dạng export trên từng bo mạch#
Chạy yolo benchmark model=yolo26n.pt data=coco128.yaml imgsz=640 trên bo mạch. Chế độ Benchmark báo cáo kích thước, mAP50-95 và thời gian inference cho từng định dạng export mà bo mạch hỗ trợ; thêm quantize=16 hoặc quantize=8 để đo FP16 hoặc INT8 nếu định dạng đó hỗ trợ. Trên Orin Nano Super Developer Kit đã flash cấu hình bật Super, trước tiên hãy chọn chế độ nguồn MAXN SUPER; trong bài viết về Super Mode của NVIDIA dành cho JetPack 6.2 trên Orin Nano, lệnh này là sudo nvpmodel -m 2. Sau đó chạy sudo jetson_clocks. Theo dõi nhiệt độ trong các lần chạy kéo dài.
Bước 2: Export sang định dạng nhanh nhất trên từng bo mạch#
Trên Raspberry Pi 5, export sang NCNN theo hướng dẫn trong bài hướng dẫn Raspberry Pi 5 của chúng tôi. Trên Jetson, hãy tạo engine ngay trên thiết bị vì TensorRT engine phụ thuộc vào GPU và phiên bản TensorRT dùng để tạo engine. Engine được export mà không có dynamic sẽ có input shape cố định. Một lựa chọn là đặt batch bằng số lượng camera rồi export lại với imgsz nhỏ hơn nếu cần tốc độ cao hơn:
from ultralytics import YOLO

# Chỉ dành cho Jetson: cần có GPU NVIDIA. TensorRT engine FP16, 640 pixel, batch gồm bốn camera
YOLO("yolo26n.pt").export(format="engine", quantize=16, imgsz=640, batch=4)  # ghi yolo26n.engine
Bước 3: Đo FPS đã xử lý cho mỗi camera#
Đặt mỗi URL RTSP trên một dòng trong cams.streams, chạy model của bo mạch trên tệp đó trong khoảng một phút, rồi so sánh FPS đã xử lý của từng camera với tốc độ khung hình đầu vào. Bộ đếm thời gian bắt đầu sau batch đầy đủ đầu tiên, khi các luồng đã kết nối và model đã khởi động ổn định, rồi dừng sau một batch hoàn chỉnh:
import time
from collections import Counter

from ultralytics import YOLO

model = YOLO("yolo26n.engine")  # on the Pi 5: YOLO("yolo26n_ncnn_model")
cameras = open("cams.streams").read().split()
n_streams = len(cameras)

frames, start = Counter(), None
for i, result in enumerate(model("cams.streams", stream=True)):
    if i < n_streams:  # first batch: connection and warm-up
        if i == n_streams - 1:
            start = time.perf_counter()
        continue
    frames[i % n_streams] += 1  # results arrive in stream order within each batch
    if (i + 1) % n_streams == 0 and time.perf_counter() - start > 60:
        break

elapsed = time.perf_counter() - start
for slot, count in sorted(frames.items()):
    print(f"{cameras[slot]}: {count / elapsed:.1f} processed FPS")
Phép đo này cho biết throughput của kết quả đã xử lý trong pipeline này. Nếu FPS đã xử lý của một camera thấp hơn đáng kể tốc độ khung hình đầu vào khi bạn thêm luồng, bo mạch không xử lý kịp. Hãy xác nhận bằng bộ đếm khung hình bị loại bỏ riêng cho từng luồng trong ví dụ producer-consumer ở bài học đa luồng của Academy, bổ sung tracking hoặc vẽ theo nhu cầu ứng dụng, rồi export lại với imgsz nhỏ hơn, chuyển sang model nhỏ hơn hoặc định dạng export nhanh hơn, hay nâng cấp phần cứng và chạy lại.
Nếu không muốn tự thiết lập môi trường build, thẻ Export trong Ultralytics Platform có thể tạo TensorRT engine cho các thiết bị Jetson, bao gồm Orin Nano 8GB Super. Các tùy chọn Orin được build trên AGX Orin và vẫn đang chờ xác thực trên chính Orin Nano, vì vậy hãy kiểm tra xem runtime TensorRT và CUDA trên thiết bị có tương thích với engine hay không, đồng thời xác thực từng engine trên thiết bị triển khai. Để so sánh ONNX Runtime với TensorRT trên GPU NVIDIA, xem ONNX và TensorRT.
Nên chọn bo mạch nào#
Chọn Raspberry Pi 5 khi YOLO26n đạt mục tiêu độ chính xác và FPS đã xử lý mà bạn đo được trên bo mạch đáp ứng đủ mọi camera cần thiết. Ở khoảng 15 FPS inference, đây là cấu hình đơn giản cho quầy bán lẻ, đếm sản phẩm trên băng chuyền, camera theo dõi động vật hoang dã và camera gia đình, cũng như nguyên mẫu robot ban đầu. Hãy thêm bộ tăng tốc khi cần nhiều khung hình hơn nhưng vẫn muốn dùng Pi.
Chọn Jetson Orin Nano Super khi bạn cần model lớn hơn nano ở FPS hữu dụng, nhiều luồng hơn mức Pi duy trì được hoặc còn thời gian CPU cho tracking, điều hướng và các phần khác của ứng dụng. YOLO26s đến YOLO26l mất dưới 18 ms inference mỗi ảnh trên thiết bị này; phần dư địa đó sẽ được sử dụng khi thêm camera. Hãy đo toàn bộ ứng dụng để xác nhận.
Ultralytics phù hợp ở đâu#
Ultralytics không sản xuất bo mạch nào; chúng tôi phát triển model và công cụ chạy trên cả hai. Cùng một bộ trọng số YOLO26 có thể export sang NCNN cho Pi 5, sang Hailo cho Pi dùng AI HAT+, và sang TensorRT cho Jetson, nên bạn có thể tạo nguyên mẫu trên Pi rồi chuyển sang Jetson khi workload tăng mà không cần huấn luyện lại; hãy xác thực độ chính xác sau mỗi lần export. Ultralytics Platform hỗ trợ các bước trước khi triển khai: gán nhãn dataset, huấn luyện trên cloud khi dự án cần nhiều tài nguyên huấn luyện hơn khả năng cục bộ, và export cho một trong hai bo mạch.
Các giới hạn: benchmark đã công bố của chúng tôi chỉ đo inference trên thiết bị kiểm thử được nêu tên, không phải trên camera, vỏ máy hay module thương mại của bạn; hướng dẫn Jetson của chúng tôi cũng không có kết quả YOLO26 cho Jetson Nano đời đầu. Ultralytics YOLO được cung cấp theo AGPL-3.0 hoặc Ultralytics Enterprise License; xem thông tin cấp phép Ultralytics để biết giấy phép phù hợp với nhu cầu triển khai của bạn.
Câu hỏi thường gặp
Jetson nhanh hơn đáng kể cho mỗi ảnh. Trong các benchmark đã công bố từ những bài kiểm tra riêng biệt, YOLO26n mất 4,57 ms dưới dạng TensorRT FP16 engine trên Jetson Orin Nano Super Developer Kit, so với 67,03 ms với NCNN trên CPU Raspberry Pi 5 (đầu vào 640 pixel, chỉ tính inference); YOLO26m mất 13,59 ms trên Jetson. Bạn có cần mức hiệu năng đó hay không còn tùy thuộc vào model, số lượng camera và mục tiêu FPS: nếu Pi 5 đáp ứng được các yêu cầu này trong kết quả đo của chính bạn, đây là cấu hình đơn giản hơn.
Không. Jetson Nano đời đầu ra mắt năm 2019 với GPU Maxwell 128 lõi và bộ nhớ 4 GB, chỉ hỗ trợ JetPack 4. Jetson Orin Nano là module mới hơn với GPU Ampere 1024 lõi; Jetson Orin Nano Super Developer Kit mà chúng tôi benchmark có bộ nhớ 8 GB và hỗ trợ JetPack 5 đến 7. Bài viết này so sánh hiệu năng của Orin Nano Super, không phải Nano đời đầu.
Có. Jetson Nano ra mắt năm 2019 hỗ trợ JetPack 4; Ultralytics cung cấp Docker image JetPack 4, và hướng dẫn DeepStream chạy YOLO26 với TensorRT của chúng tôi đã được kiểm tra trên Jetson Nano 4GB với JetPack 4.6.4. Hướng dẫn Jetson của chúng tôi không có benchmark YOLO26 cho thiết bị này, và phần cứng của thiết bị yếu hơn nhiều so với Orin Nano Super.
Mọi luồng đều dùng chung tài nguyên tính toán của bo mạch: mỗi camera bổ sung cần giải mã, tiền xử lý, inference và hậu xử lý riêng. Với tệp
.streams, Ultralytics gom khung hình từ tất cả camera thành các batch và bỏ qua khung hình cũ khi model xử lý không kịp, nên FPS đã xử lý của mỗi camera có thể giảm khi pipeline dùng chung trở thành nút thắt. Định dạng export nhanh hơn, model nhỏ hơn,imgszhoặc phần cứng mạnh hơn sẽ giúp tăng FPS.Có. Chỉ cần huấn luyện một lần, rồi export cùng bộ trọng số bằng
format="ncnn"cho Pi 5 vàformat="engine"cho Jetson; tạo TensorRT engine ngay trên thiết bị đích hoặc cho thiết bị đích. Hãy xác thực độ chính xác trên dữ liệu của chính bạn sau mỗi lần export.
Được viết bởi
Senior Machine Learning Engineer · Ultralytics
Bình luận
Đặt câu hỏi, chia sẻ kết quả hoặc giúp đỡ người khác.









