Inspection qualité robotisée : pourquoi la couverture est le principal défi
Fonctionnement de l’inspection qualité robotisée : planification du balayage, étalonnage, synchronisation du robot et de la vision, fusion multi-vues, preuve de couverture et dossiers qualité.
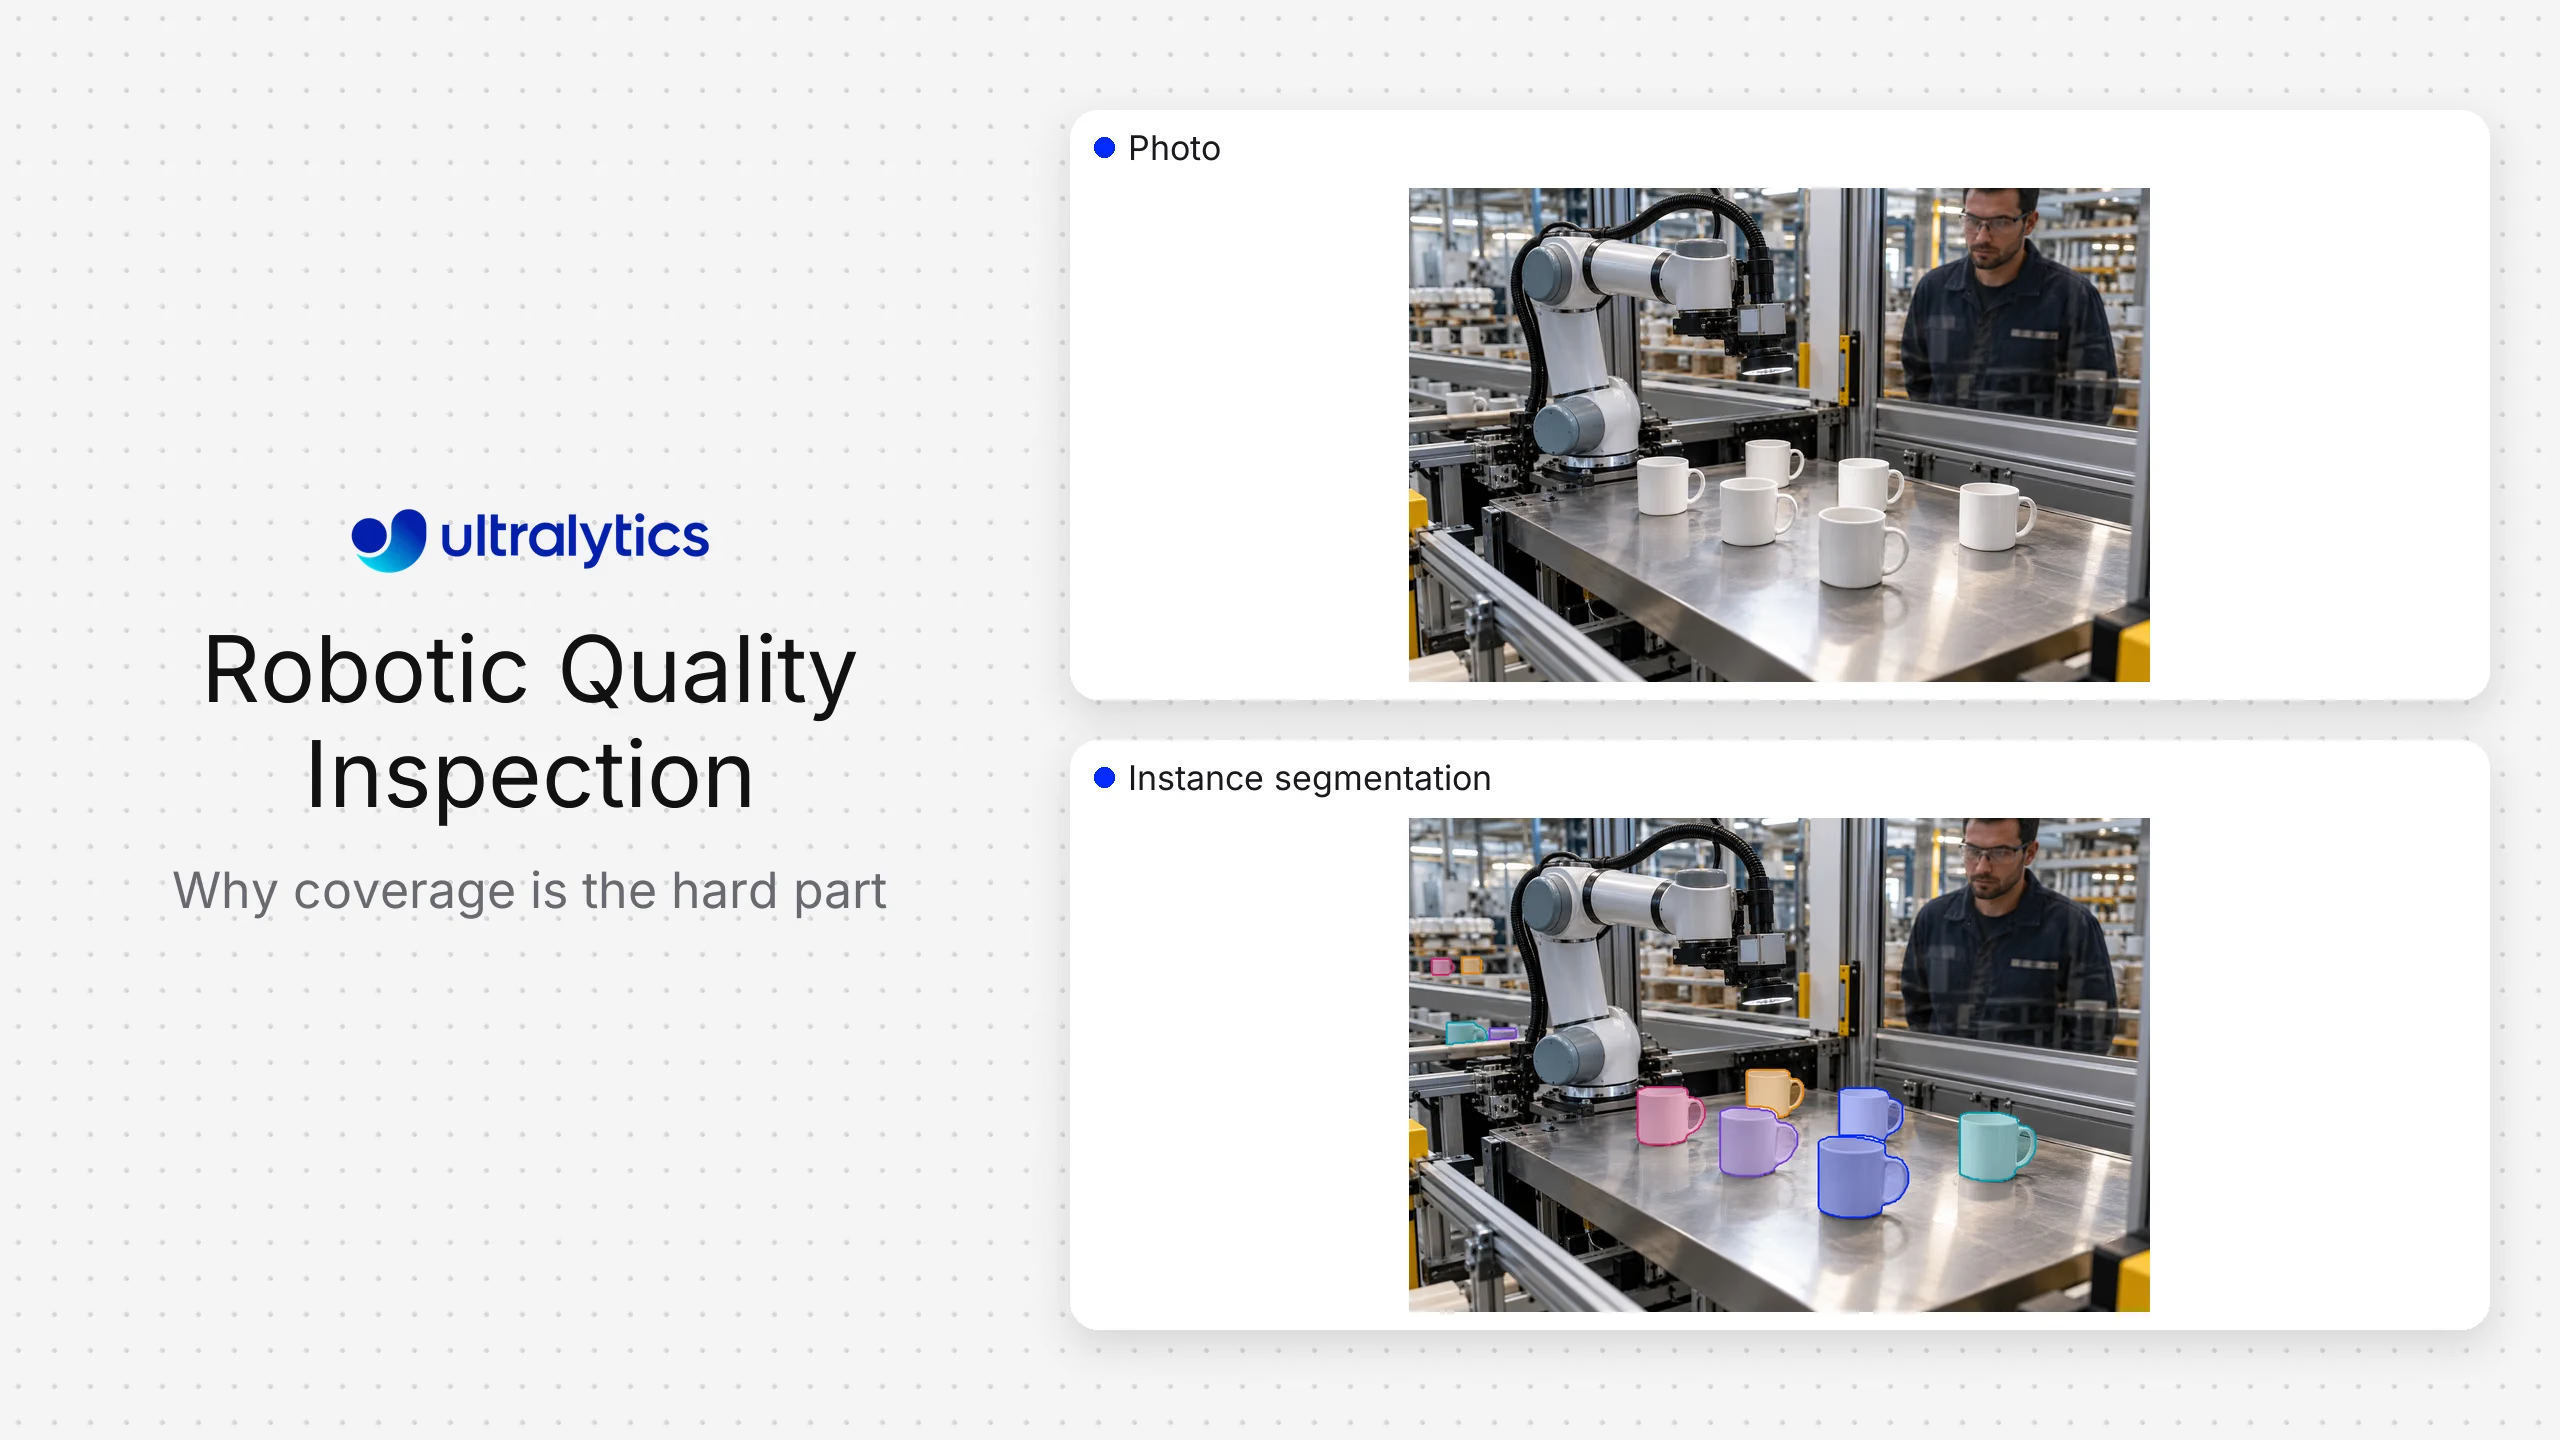
L’inspection robotisée de la qualité combine la vision par ordinateur et un robot qui déplace la caméra, la pièce ou le capteur selon un ensemble planifié de points de vue. Cette solution est utile lorsqu’une caméra fixe ne peut pas voir toutes les surfaces à inspecter, lorsque la géométrie du produit varie ou lorsque l’inspection doit couvrir plusieurs côtés sans installer une grande rangée de caméras fixes.
Ultralytics YOLO peut fournir la détection, la segmentation, la classification, l’estimation de pose ou le suivi dans une pile d’inspection personnalisée. Les suites de vision industrielle de Cognex, Keyence, MVTec, Zebra et Teledyne proposent des outils éprouvés et des écosystèmes matériels établis. Des plateformes de vision comme Landing AI et Robovision mettent l’accent sur des flux de travail configurables pour l’inspection par apprentissage. La solution la mieux adaptée dépend des besoins de l’organisation : un produit d’inspection prêt à l’emploi, un environnement de développement industriel ou une couche de modèles personnalisable.
Solutions logicielles pour l’inspection robotisée#
| Solution | Usage recommandé | Atout | Principale responsabilité liée à l’intégration |
|---|---|---|---|
| Cognex | Cellules industrielles utilisant un vaste écosystème de vision industrielle | Caméras, outils et expérience de l’intégration en usine | Conception de l’application propre à la cellule et coordination du robot |
| Keyence | Inspection industrielle contrôlée avec matériel de vision intégré | Capteurs, éclairages et outils d’inspection prêts à l’emploi | Couverture et performances sur la gamme réelle de produits |
| Landing AI ou Robovision | Équipes à la recherche de flux de travail configurables pour la vision par apprentissage | Développement de modèles et fonctionnalités de plateforme orientées inspection ; note que Landing AI s’est réorienté vers l’IA documentaire, alors vérifie sa feuille de route pour l’inspection | Intégration du robot, de l’imagerie, de la ligne et du système qualité |
| MVTec HALCON | Équipes d’ingénierie développant des applications avancées de vision industrielle | Vaste bibliothèque de vision programmable | Développement, déploiement et maintenance spécialisés |
| Ultralytics Platform et Ultralytics YOLO | Équipes créant des solutions personnalisées d’inspection par apprentissage multi-vues | Tâches de vision flexibles, flux de travail des données au modèle, options de déploiement | Trajectoire du robot, étalonnage, fusion des résultats, commandes et validation |
| Portefeuilles de vision de Zebra ou Teledyne | Imagerie industrielle et applications de vision industrielle | Écosystème matériel et logiciel | Ingénierie de solutions adaptées aux produits |
Les noms des fournisseurs indiquent des points de départ, pas des performances éprouvées. Chaque solution doit être testée avec des pièces, des défauts s, des vitesses, des surfaces et des trajectoires de robot représentatifs.
Quand un robot améliore l’inspection visuelle#
Un robot peut offrir plusieurs avantages :
- Un seul capteur peut capturer plusieurs côtés ou angles.
- Le point de vue et la distance de travail peuvent être reproduits par programmation.
- La caméra peut s’approcher de cavités ou de caractéristiques masquées depuis un poste fixe.
- Les recettes d’inspection peuvent changer selon la variante du produit.
- Une pièce peut être tournée devant un éclairage contrôlé.
- Les résultats de vision peuvent être enregistrés par rapport à la pose du robot ou aux coordonnées du produit.
Le compromis, c’est la complexité du système. Les mouvements du robot ajoutent du temps de cycle, des opérations d’étalonnage, du câblage, des risques de collision, du flou de mouvement, des contraintes de synchronisation et davantage de modes de défaillance. Si une seule vue fixe suffit à répondre à la question de qualité, le robot est inutile.
Définis les exigences d’inspection dans les coordonnées du produit#
Dresse la liste de toutes les surfaces et caractéristiques à inspecter, de la plus petite anomalie pertinente, des variations acceptables, des zones inaccessibles et des mesures à prendre. Associe chaque exigence à un point de vue planifié et à une méthode d’imagerie.
Utilise un tableau de couverture :
| Caractéristique | Point de vue requis | Condition d’imagerie | Résultat de vision | Mesure à prendre |
|---|---|---|---|---|
| Surface A | Vue oblique 1 | Éclairage diffus | Masque de segmentation | Examen requis si la règle de surface approuvée est dépassée |
| Connecteur B | Vue frontale 2 | Éclairage coaxial | Présence et position | Rejeter si l’élément est absent ou mal positionné |
| Bord C | Vue de profil 3 | Rétroéclairage | Mesure du contour | Comparer selon la logique de tolérance |
Cela rend visibles les angles morts. Cela distingue aussi l’observation du modèle de la règle de qualité appliquée en aval.
Planifier ensemble les vues et les mouvements#
La planification du parcours d’inspection doit trouver un équilibre entre la couverture, la qualité d’image, la portée du robot, les distances de sécurité en cas de collision, les limites des câbles et le temps de cycle. Pour chaque vue, enregistre la pose de la caméra, la mise au point, l’exposition, l’état de l’éclairage, la vitesse du robot et le déclencheur de capture.
Capture les images lorsque le mouvement est suffisamment maîtrisé pour la méthode d’imagerie. Un parcours avec arrêt avant chaque capture est simple, mais peut allonger le cycle. Le déclenchement en mouvement peut améliorer le débit, mais nécessite un éclairage et une exposition qui évitent le flou, ainsi qu’une synchronisation précise entre l’image et la pose du robot.
Valide la répétabilité après la période de chauffe, les changements d’outil, la maintenance et les vibrations prévisibles. Si la caméra est montée sur le robot, de légers déplacements mécaniques peuvent modifier la région observée, même si le modèle reste disponible.
Étalonner la caméra, le robot et le produit#
Le système peut nécessiter trois relations :
- Les paramètres intrinsèques de la caméra et le comportement de l’objectif.
- La transformation caméra-robot ou caméra-outil.
- La pose du produit dans le repère du montage ou du robot.
L’étalonnage permet de signaler un défaut détecté dans une image sur la bonne surface ou région physique du produit. Définis un test d’acceptation, stocke les versions d’étalonnage et précise les événements qui déclenchent un nouvel étalonnage.
Avec un montage flexible, une étape de recalage peut d’abord localiser le produit ou les éléments de référence. Ne suppose pas que la seule pose commandée du robot prouve où la surface inspectée apparaît dans l’image.
Choisir la tâche de vision par ordinateur#
Utilise la classification pour une vue étroitement contrôlée comprenant un petit nombre d’états globaux. Utilise la détection lorsque les défauts ou les composants doivent être localisés par des boîtes. Utilise la segmentation lorsque la forme ou la superficie du défaut est importante, ou lorsque ses contours sont irréguliers. Utilise l’estimation de pose ou les points clés pour les éléments géométriques et le recalage. Les outils de mesure traditionnels peuvent rester préférables pour les contours nets et déterministes et les dimensions étalonnées.
Un système hybride peut utiliser la vision classique pour la géométrie et un modèle entraîné pour les apparences variables. L’objectif est de réaliser une inspection vérifiable, et non d’utiliser au maximum l’apprentissage automatique.
La plateforme Ultralytics prend en charge l’annotation des jeux de données, l’entraînement, la comparaison de modèles et le déploiement pour les workflows Ultralytics YOLO. Organise le jeu de données par produit, surface, vue, éclairage, parcours du robot et type de défaut afin que l’évaluation reflète l’ensemble de la recette.
Fusionner les résultats de plusieurs vues#
Chaque image capturée doit être associée à un identifiant d’unité, une recette, un identifiant de vue, une pose du robot, un horodatage, une version du modèle et une version d’étalonnage. L’application regroupe les observations de chaque vue pour obtenir un résultat par unité.
Gère explicitement les observations en double. Une rayure visible sous deux angles ne doit pas automatiquement être comptée comme deux défauts. À l’inverse, un désaccord entre les vues peut indiquer un reflet, une occultation, une erreur d’étalonnage ou une anomalie difficile qui devrait être examinée.
Prévois au moins trois états : conforme, non conforme et à examiner/indisponible. Forcer un résultat conforme ou non conforme lorsqu’une vue manque ou que la qualité d’image est mauvaise crée un risque latent.
Valider la couverture, la détection et la décision#
Distingue trois questions :
- Couverture : la recette a-t-elle acquis une image acceptable de chaque région requise ?
- Détection : la méthode de vision a-t-elle identifié la condition visible pertinente ?
- Décision : la règle et le workflow ont-ils permis de prendre la bonne décision pour l’unité ?
Teste le système avec des défauts représentatifs répartis sur différentes surfaces et aux limites de couverture. Inclus des produits conformes présentant des variations cosmétiques normales, des contaminations, des reflets, des changements de montage et des caractéristiques réparées. Sépare les données d’évaluation par lot de production ou par période afin d’éviter que des captures quasi identiques se retrouvent à la fois dans les jeux d’entraînement et de test.
Les mesures opérationnelles comprennent les défauts manqués, les rejets erronés, le taux d’examen, les vues indisponibles, le temps de cycle, les interventions manuelles, les échecs d’étalonnage et le temps nécessaire pour diagnostiquer un événement. Présente les résultats par produit, surface, défaut et vue, plutôt que sous la forme d’un seul indicateur global.
Intégrer le système qualité#
Le résultat de l’inspection doit correspondre à une décision contrôlée, par exemple conforme, à examiner, à retoucher ou à rejeter. Consigne le motif et la version de la recette. Intègre le résultat à l’identifiant de l’unité et au système qualité ou de fabrication afin qu’il soit associé au bon produit.
Limite la conservation des images en fonction de leur usage et de la politique applicable. Certaines organisations ne conservent que les unités non conformes ou échantillonnées ; d’autres ont besoin d’une traçabilité plus étendue. Définis la règle avant la mise en production, notamment pour l’accès et la suppression.
Sécurité et reprise#
Les mouvements du robot doivent rester sous le contrôle du système de sécurité validé du robot et de la cellule. Ne présente pas la vision par apprentissage comme une commande de protection, sauf si elle fait partie d’une fonction de sécurité conçue et évaluée de manière appropriée.
Prévois la reprise après des images manquantes, des déclenchements ratés, des caméras indisponibles, des vues inaccessibles, des erreurs d’étalonnage, des délais d’attente du modèle et des défaillances du robot. Après la reprise, assure-toi que le système sait quelles vues restent valides et lesquelles doivent être acquises à nouveau.
Foire aux questions
Le robot modifie le point de vue du capteur ou du produit, ce qui permet de couvrir plusieurs surfaces et d’utiliser des recettes flexibles. Cela ajoute des tâches de planification des mouvements, d’étalonnage, de synchronisation et de reprise.
Parfois, mais les différences d’apparence selon la vue peuvent justifier des modèles distincts ou un conditionnement explicite par vue. Compare les deux approches sur des jeux d’évaluation fixes et segmentés, et tiens compte de la complexité de maintenance.
Utilise la détection lorsque l’emplacement et la catégorie suffisent. Utilise la segmentation lorsque la forme, le contour ou la superficie influe sur la décision. Une mesure classique peut être préférable pour des tolérances géométriques étalonnées.
Associe chaque exigence à une ou plusieurs vues validées, surveille la qualité d’image et la pose de chaque capture, et considère toute vue manquante ou inacceptable comme indisponible plutôt que conforme.
Ultralytics fournit la couche de perception entraînable ainsi que des workflows pour les données, les modèles et le déploiement. La cellule complète nécessite aussi l’imagerie, la commande du robot, l’étalonnage, la logique des recettes, la fusion des résultats, l’intégration qualité, la sécurité et le support.









