فحص الجودة الروبوتي: لماذا تمثل التغطية التحدي الأكبر
كيفية إجراء فحص الجودة الروبوتي: تخطيط المسح والمعايرة ومزامنة الروبوت والرؤية ودمج المشاهد المتعددة وإثبات التغطية وسجلات الجودة.
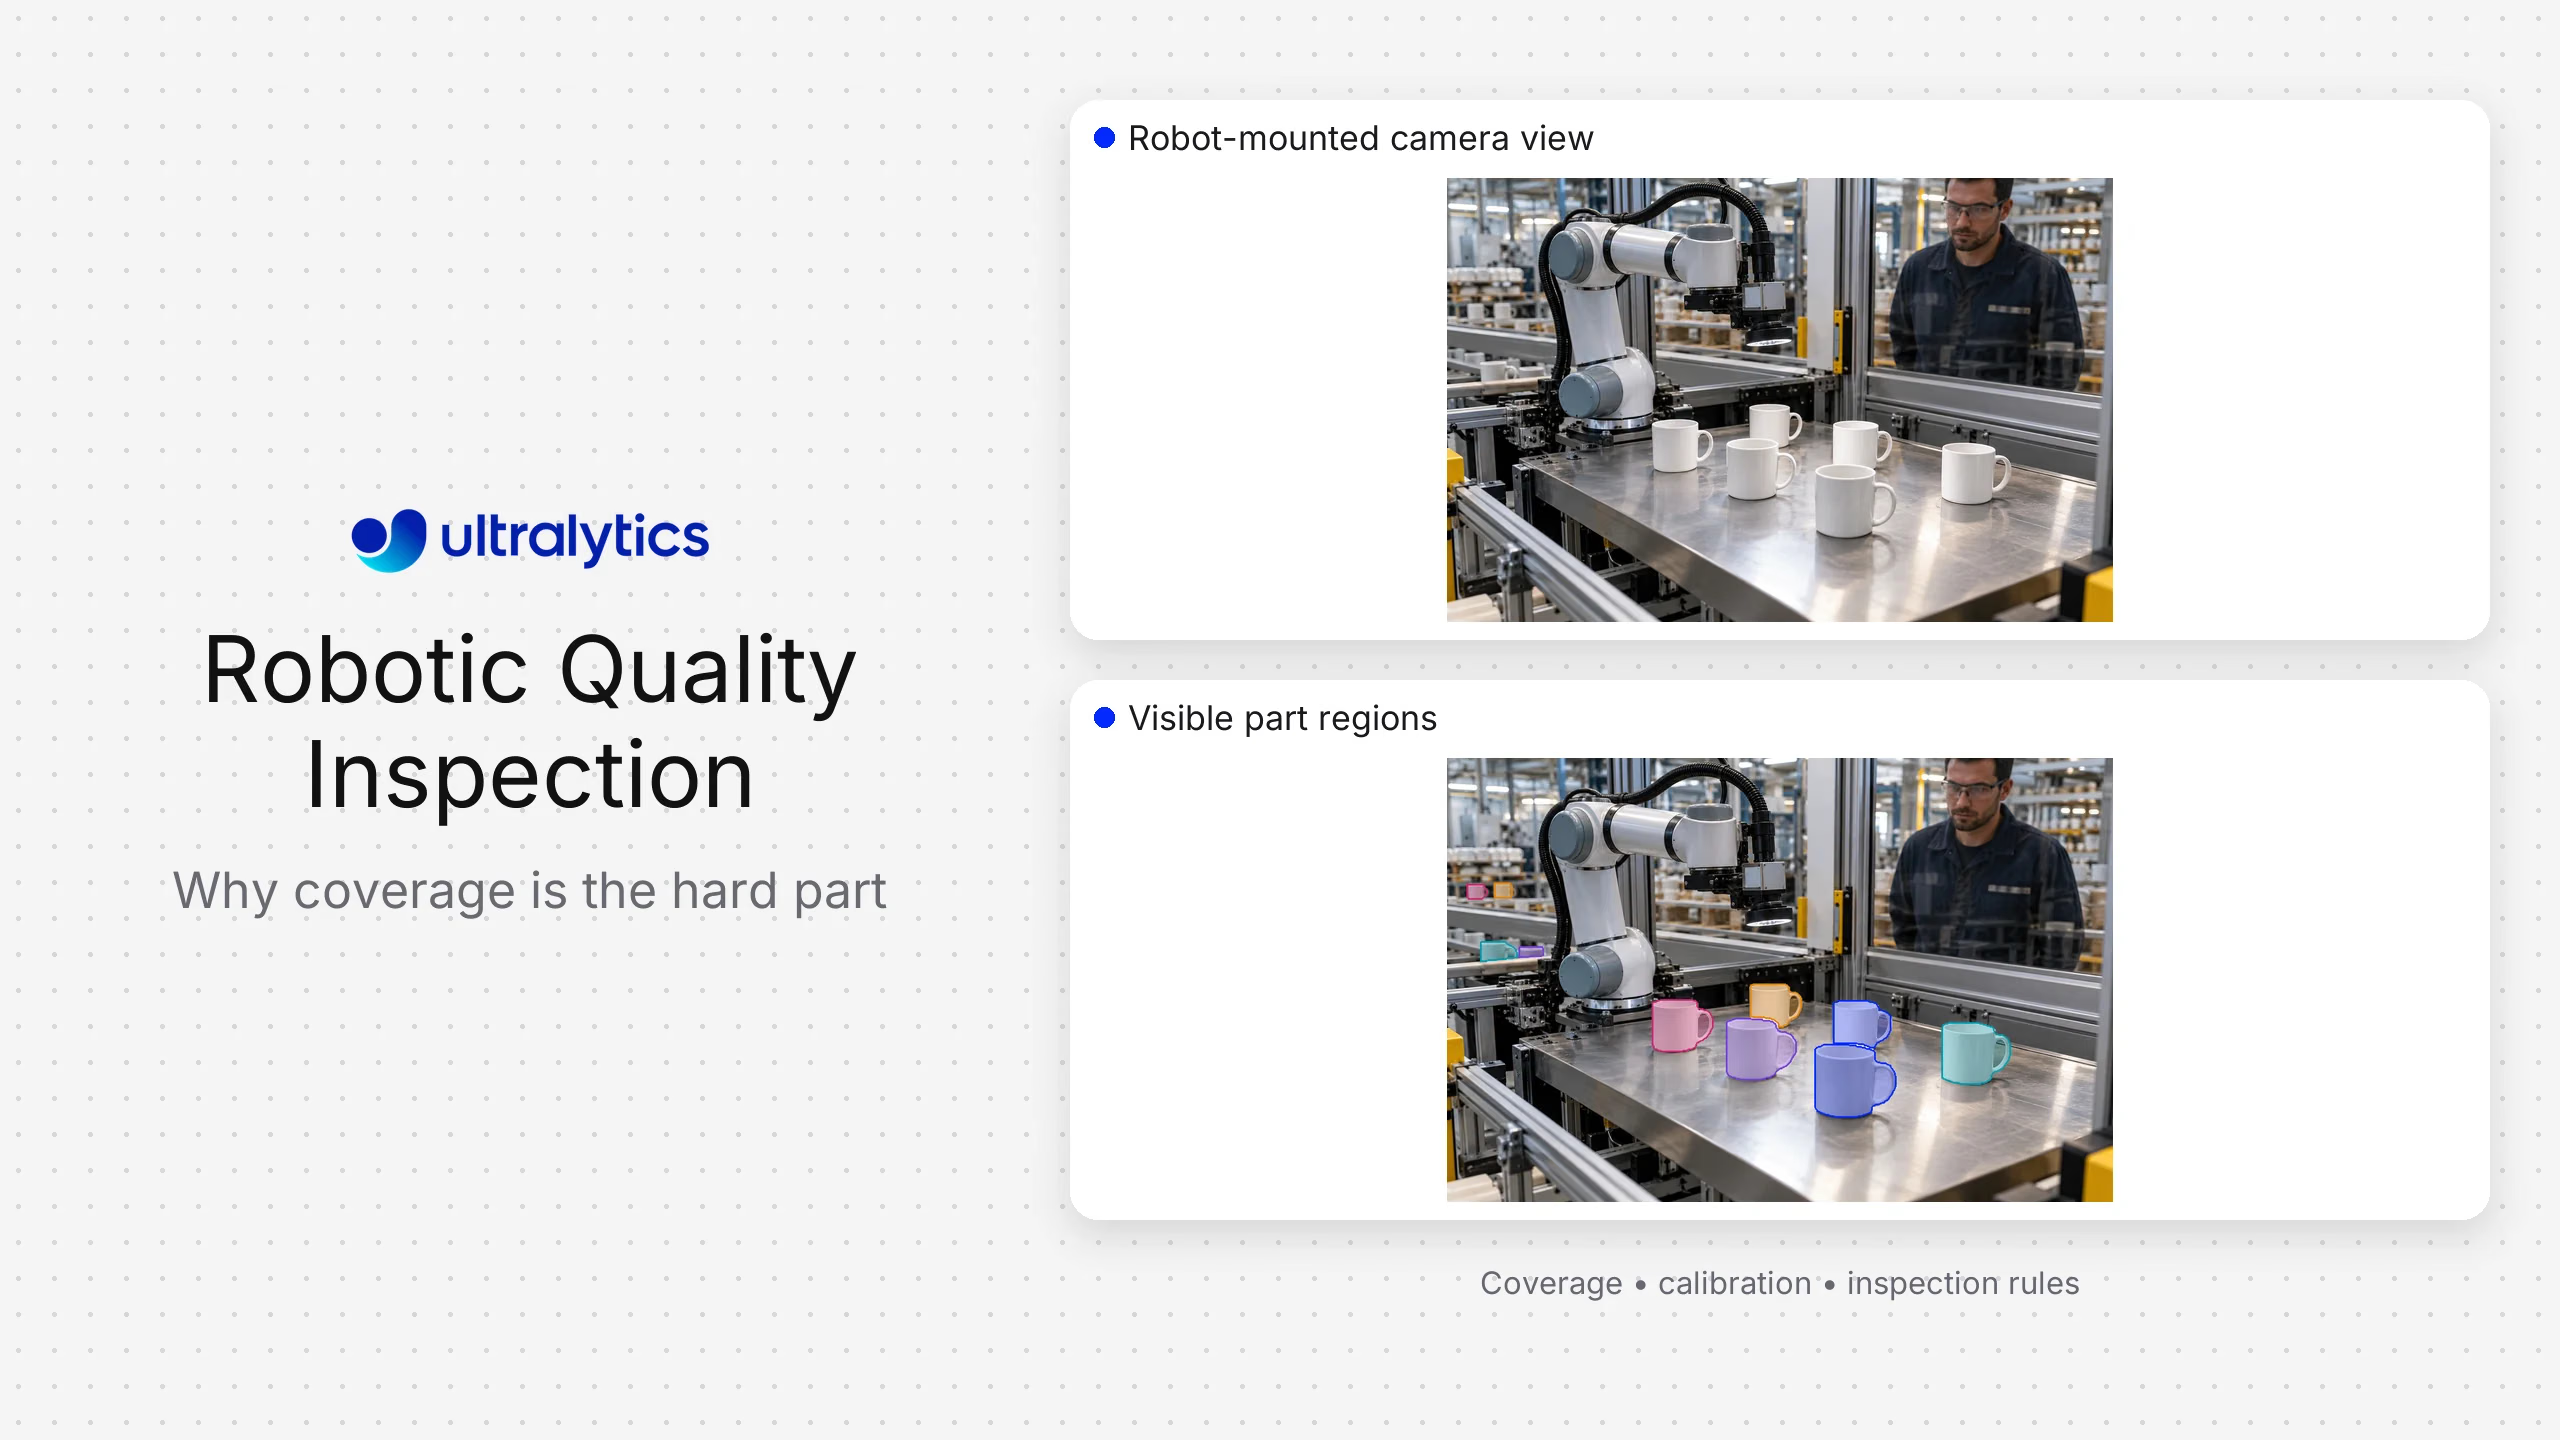
يجمع فحص الجودة الروبوتي بين الرؤية الحاسوبية وروبوت يحرك الكاميرا أو الجزء أو المستشعر عبر مجموعة مخططة من زوايا الرؤية. ويفيد ذلك عندما لا تستطيع كاميرا ثابتة رؤية كل سطح مطلوب، أو عندما تختلف هندسة المنتجات، أو عندما يتطلب الفحص الوصول إلى عدة جوانب من دون تركيب عدد كبير من الكاميرات الثابتة.
يمكن أن توفر Ultralytics YOLO الكشف والتجزئة والتصنيف والوضعية أو التتبع ضمن حزمة فحص مخصصة. وتقدم مجموعات الرؤية الصناعية من Cognex وKeyence وMVTec وZebra وTeledyne أدوات راسخة ومنظومات متكاملة للأجهزة. أما منصات الرؤية مثل Landing AI وRobovision فتركز على سير عمل قابل للتهيئة للفحص المعتمد على التعلّم. ويتوقف الخيار الأنسب على ما إذا كانت المؤسسة تحتاج إلى منتج فحص جاهز، أو بيئة تطوير صناعية، أو طبقة نماذج قابلة للتخصيص.
خيارات برمجيات الفحص الروبوتي#
| الخيار | الأنسب لـ | نقطة القوة | المسؤولية الرئيسية عن التكامل |
|---|---|---|---|
| Cognex | الخلايا الصناعية التي تستخدم منظومة واسعة للرؤية الآلية | الكاميرات والأدوات وخبرة التكامل مع المصانع | تصميم التطبيق الخاص بالخلية وتنسيق عمل الروبوت |
| Keyence | الفحص الصناعي المضبوط باستخدام أجهزة رؤية متكاملة | مستشعرات وإضاءة وأدوات فحص جاهزة | التغطية والأداء على مجموعة المنتجات الفعلية |
| Landing AI أو Robovision | الفرق التي تبحث عن سير عمل قابل للتهيئة للرؤية المعتمدة على التعلّم | تطوير النماذج وميزات المنصة المخصصة للفحص؛ لاحظ أن Landing AI أعادت توجيه تركيزها نحو الذكاء الاصطناعي للمستندات، لذا تحقّق من خارطة طريق الفحص لديها | تكامل الروبوتات والتصوير وخط الإنتاج وأنظمة الجودة |
| MVTec HALCON | فرق الهندسة التي تطور تطبيقات متقدمة للرؤية الآلية | مكتبة رؤية قابلة للبرمجة وشاملة | التطوير والنشر والصيانة المتخصصة |
| Ultralytics Platform وUltralytics YOLO | الفرق التي تبني أنظمة فحص مخصصة معتمدة على التعلّم ومن زوايا متعددة | مهام رؤية مرنة، وسير عمل من البيانات إلى النموذج، وخيارات للنشر | مسار الروبوت والمعايرة ودمج النتائج وأدوات التحكم والتحقق |
| حزم الرؤية من Zebra أو Teledyne | التصوير الصناعي وتطبيقات الرؤية الآلية | منظومة متكاملة للأجهزة والبرمجيات | هندسة حلول خاصة بالمنتج |
تصف أسماء المورّدين نقاط بداية، لا أداءً مثبتاً. ويتطلب كل خيار تجربة باستخدام أجزاء ممثلة وعيوب وسرعات وأسطح ومسارات روبوتية ممثلة.
متى يحسّن الروبوت الفحص البصري#
يمكن للروبوت توفير عدة مزايا:
- يمكن لمستشعر واحد التقاط صور لجوانب أو زوايا متعددة.
- يمكن تكرار زاوية الرؤية ومسافة العمل برمجياً.
- يمكن للكاميرا الاقتراب من التجاويف أو السمات التي لا تراها محطة ثابتة.
- يمكن تغيير وصفات الفحص حسب طراز المنتج.
- يمكن تدوير الجزء أمام إضاءة مضبوطة.
- يمكن ربط نتائج الرؤية بوضعية الروبوت أو بإحداثيات المنتج.
المقابل هو تعقيد النظام. إذ تضيف حركة الروبوت زمناً لدورة التشغيل، ومعايرة، وتوجيه الكابلات، وخطر الاصطدام، وضبابية الحركة، ومشكلات المزامنة، والمزيد من أسباب الأعطال. وإذا كانت زاوية رؤية ثابتة واحدة تجيب عن سؤال الجودة، فلا حاجة إلى روبوت.
حدّد متطلبات الفحص بإحداثيات المنتج#
أدرج كل سطح وسمة يجب فحصهما، وأصغر شذوذ ذي صلة، والتفاوت المقبول، والمناطق التي يتعذر الوصول إليها، والإجراء المطلوب. واربط كل متطلب بزاوية رؤية مخططة وطريقة تصوير.
استخدم جدول تغطية:
| السمة | زاوية الرؤية المطلوبة | ظروف التصوير | مخرجات الرؤية | الإجراء |
|---|---|---|---|---|
| السطح A | زاوية مائلة 1 | إضاءة منتشرة | قناع التجزئة | مراجعة إذا تجاوزت المساحة القاعدة المعتمدة |
| الموصل B | منظر أمامي 2 | ضوء محوري | الوجود والموضع | ارفض المنتج إذا كان العنصر مفقودًا أو في غير موضعه |
| الحافة C | منظر جانبي 3 | إضاءة خلفية | قياس المحيط | قارن باستخدام منطق حدود التفاوت |
وهذا يجعل المناطق غير المرئية واضحة. كما يفصل بين ما رصده النموذج وقاعدة الجودة المطبقة في المراحل اللاحقة.
خطط للمناظير والحركة معًا#
يجب أن يوازن تخطيط مسار الفحص بين التغطية وجودة الصورة ومدى وصول الروبوت والخلوص من العوائق وحدود الكابلات وزمن الدورة. سجّل وضع الكاميرا والتركيز والتعريض وحالة الإضاءة وسرعة الروبوت ومشغّل الالتقاط لكل منظر.
التقط الصور عندما تكون الحركة مضبوطة بما يكفي لطريقة التصوير. مسار التوقف ثم الالتقاط بسيط، لكنه قد يطيل زمن الدورة. قد يؤدي تشغيل الالتقاط أثناء الحركة إلى زيادة الإنتاجية، لكنه يتطلب إضاءة وتعريضًا يمنعان الضبابية، فضلًا عن مزامنة دقيقة بين الصورة ووضع الروبوت.
تحقّق من قابلية التكرار بعد الإحماء وتغيير الأدوات والصيانة والاهتزاز المتوقع. إذا كانت الكاميرا مثبتة على الروبوت، فقد تؤدي التحولات الميكانيكية الطفيفة إلى تغيير المنطقة المرصودة حتى مع استمرار إتاحة النموذج.
عاير الكاميرا والروبوت والمنتج#
قد يحتاج النظام إلى تحديد ثلاث علاقات:
- المعايير الداخلية للكاميرا وسلوك العدسة.
- تحويل الإحداثيات بين الكاميرا والروبوت أو الأداة.
- وضع المنتج في إطار الإحداثيات الخاص بالتجهيزة أو الروبوت.
تتيح المعايرة الإبلاغ عن عيب موجود في صورة على سطح المنتج أو منطقته المادية الصحيحة. حدّد اختبار قبول، وخزّن إصدارات المعايرة، وعيّن الأحداث التي تستدعي إعادة المعايرة.
في التجهيزات المرنة، قد تحدد خطوة التسجيل موضع المنتج أو المعالم المرجعية أولًا. لا تفترض أن الوضع الذي أُمر الروبوت باتخاذه وحده يثبت مكان ظهور السطح الخاضع للفحص في الصورة.
اختر مهمة الرؤية الحاسوبية#
استخدم التصنيف لمنظر مضبوط بدقة مع مجموعة صغيرة من الحالات العامة. استخدم الكشف عندما يلزم تحديد مواقع العيوب أو المكونات على هيئة مربعات. استخدم التجزئة عندما يكون شكل العيب ومساحته مهمين أو عندما تكون الحدود غير منتظمة. استخدم تقدير الوضع أو النقاط المفتاحية للمعالم الهندسية والتسجيل. وقد تظل أدوات القياس التقليدية أفضل للحواف الواضحة والحتمية والأبعاد المعايرة.
يمكن لنظام هجين استخدام الرؤية الحاسوبية التقليدية للهندسة ونموذج متعلّم للمظهر المتغير. الهدف هو فحص يمكن التحقق من صحته، لا تعظيم استخدام التعلم الآلي.
تدعم منصة Ultralytics إضافة التعليقات التوضيحية إلى مجموعات البيانات وتدريب نماذج Ultralytics YOLO ومقارنتها ونشرها. نظّم مجموعة البيانات حسب المنتج والسطح والمنظر والإضاءة ومسار الروبوت ونوع العيب، بحيث يعكس التقييم الوصفة التشغيلية الكاملة.
ادمج النتائج عبر المناظير#
ينبغي أن تتضمن كل صورة ملتقطة معرّف الوحدة والوصفة ومعرّف المنظر ووضع الروبوت والطابع الزمني وإصدار النموذج وإصدار المعايرة. ويجمع التطبيق الملاحظات على مستوى المنظر لإنتاج نتيجة على مستوى الوحدة.
تعامل صراحةً مع الملاحظات المكررة. ينبغي ألا يتحول خدش ظاهر من زاويتين تلقائيًا إلى عيبين. وعلى العكس، قد يشير الاختلاف بين المناظير إلى انعكاس أو حجب أو خطأ في المعايرة أو حالة شاذة صعبة تستدعي المراجعة.
احتفظ بثلاث حالات على الأقل: اجتياز، وإخفاق، ومراجعة/تعذّر التوفر. إن فرض قرار بالاجتياز أو الإخفاق عند غياب منظر أو تدني جودة الصورة ينشئ مخاطر غير ظاهرة.
تحقّق من التغطية والكشف والتصرف#
افصل بين ثلاثة أسئلة:
- التغطية: هل التقطت الوصفة صورة مقبولة لكل منطقة مطلوبة؟
- الكشف: هل حدّدت طريقة الرؤية الحالة الظاهرة ذات الصلة؟
- التصرف: هل اتخذت القاعدة وسير العمل القرار الصحيح على مستوى الوحدة؟
اختبر باستخدام عيوب ممثلة موزعة على الأسطح وعند حدود التغطية. أدرج منتجات سليمة ذات تفاوتات تجميلية طبيعية، وتلوثًا، وانعكاسات، وتغييرات في التجهيزات، وسمات أُصلحت. قسّم بيانات التقييم حسب دفعة الإنتاج أو الزمن، كي لا تتسرب اللقطات المتشابهة جدًا بين مجموعتي التدريب والاختبار.
تشمل مقاييس التشغيل العيوب التي لم تُكتشف، والرفض الخاطئ، ومعدل المراجعة، والمناظير غير المتاحة، وزمن الدورة، والتدخلات اليدوية، وإخفاقات المعايرة، والوقت اللازم لتشخيص الحدث. اعرض النتائج حسب المنتج والسطح والعيب والمنظر، لا كمحصلة إجمالية واحدة فحسب.
ادمج النظام مع نظام الجودة#
ينبغي ربط نتيجة الفحص بتصرف مضبوط، مثل الاجتياز أو المراجعة أو إعادة العمل أو الرفض. سجّل السبب وإصدار الوصفة. ادمج النظام مع هوية الوحدة ونظام الجودة أو التصنيع لضمان ارتباط النتيجة بالمنتج الصحيح.
حدّد مدة الاحتفاظ بالصور وفقًا للغرض والسياسة. لا تحتفظ بعض المؤسسات إلا بصور الوحدات المرفوضة أو العينات؛ بينما تحتاج مؤسسات أخرى إلى إمكانية تتبع أوسع. حدّد القاعدة قبل الإنتاج، بما يشمل الوصول والحذف.
السلامة والتعافي#
يجب أن تظل حركة الروبوت خاضعة لنظام السلامة المعتمد للروبوت والخلية. ولا ينبغي تقديم الرؤية المتعلّمة على أنها وسيلة تحكم وقائية، إلا إذا كانت جزءًا من وظيفة سلامة مصممة ومقيّمة على نحو مناسب.
صمّم آليات التعافي عند فقدان الصور، أو إخفاق المشغّلات، أو تعذّر إتاحة الكاميرات، أو تعذّر الوصول إلى المناظير، أو أخطاء المعايرة، أو انتهاء مهلة النموذج، أو أعطال الروبوت. بعد التعافي، تأكد من أن النظام يعرف المناظير التي لا تزال صالحة وتلك التي يجب إعادة التقاطها.
الأسئلة الشائعة
يغيّر الروبوت زاوية رؤية المستشعر أو المنتج، ما يتيح تغطية أسطح متعددة ووصفات مرنة. ويضيف ذلك أعمال تخطيط الحركة والمعايرة والمزامنة والتعافي.
أحيانًا، لكن اختلاف المظهر باختلاف المنظر قد يبرر استخدام نماذج منفصلة أو تهيئة صريحة بحسب المنظر. قارن النهجين باستخدام مجموعات تقييم ثابتة ومقسمة، وراعِ تعقيد الصيانة.
استخدم الكشف عندما يكون الموقع والفئة كافيين. واستخدم التجزئة عندما يؤثر الشكل أو الحد أو المساحة في قرار التصرف. وقد يكون القياس التقليدي أفضل للتفاوتات الهندسية المعايرة.
اربط كل متطلب بمنظر واحد أو أكثر من المناظير التي تم التحقق من صلاحيتها، وراقب جودة الصورة والوضع لكل عملية التقاط، وتعامل مع المنظر المفقود أو غير المقبول على أنه غير متاح لا على أنه اجتياز.
توفر Ultralytics طبقة الإدراك القابلة للتدريب وسير العمل المساند للبيانات والنماذج والنشر. ومع ذلك، تحتاج الخلية الكاملة إلى التصوير والتحكم بالروبوت والمعايرة ومنطق الوصفات ودمج النتائج والتكامل مع الجودة والسلامة والدعم.









