Cómo guía la visión artificial a AMR, AGV y carretillas elevadoras autónomas
Qué aporta la visión artificial a la navegación de AMR, AGV y carretillas elevadoras autónomas, cómo se complementan las cámaras, el lidar y la profundidad, y qué papel desempeña la seguridad.
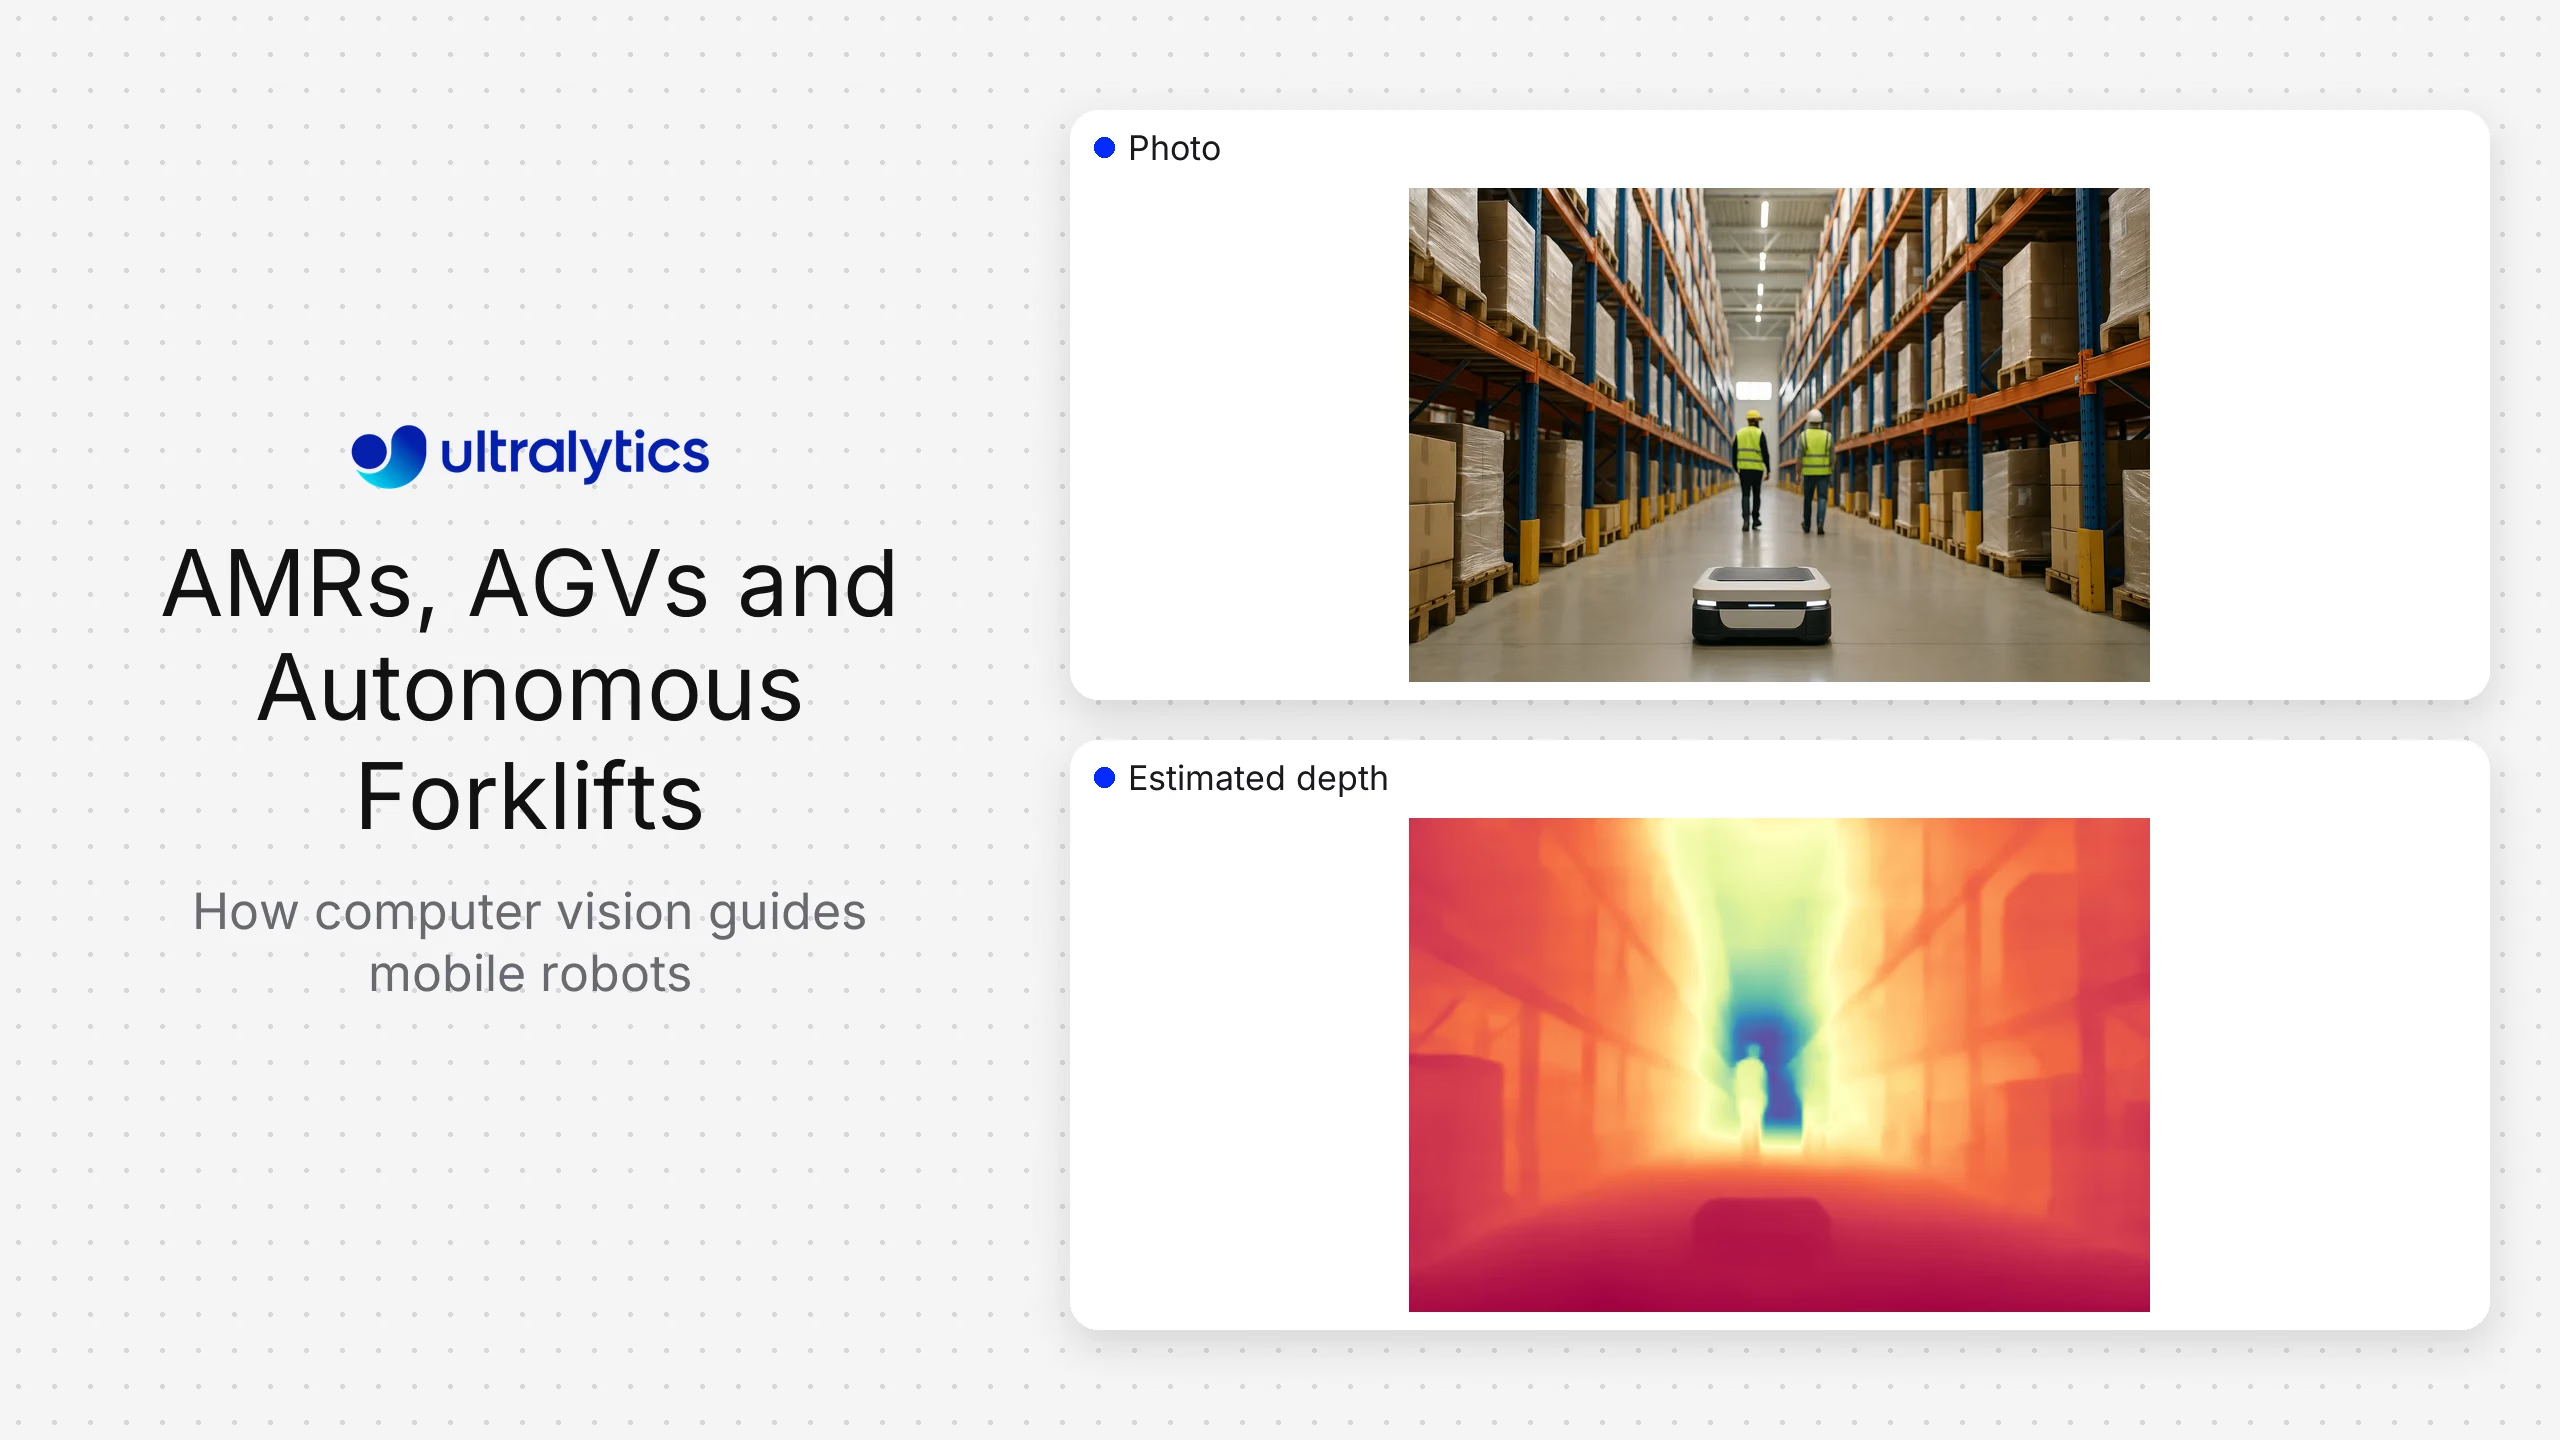
La visión artificial ayuda a los robots móviles autónomos, los vehículos de guiado automático y las carretillas elevadoras autónomas a percibir personas, palés, estanterías, cargas, señales, zonas del suelo y otros vehículos. Ultralytics YOLO puede proporcionar detecciones, observaciones de segmentación, pose y seguimiento dentro de esa pila de percepción. No sustituye a la localización, la planificación de rutas, el control del vehículo ni a un sistema de seguridad validado.
La mejor arquitectura suele ser la fusión de sensores. Las cámaras aportan comprensión semántica e información visual detallada. El lidar y los sensores de profundidad aportan geometría y distancia. Los encoders y los sensores inerciales aportan información sobre el movimiento. El sistema de navegación combina estas entradas en función del vehículo, el entorno y la evaluación de riesgos.
Los requisitos de AMR, AGV y carretillas elevadoras autónomas son distintos#
Un AGV suele seguir rutas fijas o semifijas y depende de elementos de infraestructura, como marcadores, reflectores o rutas cartografiadas. En general, un AMR planifica cómo esquivar obstáculos cambiantes en un entorno cartografiado. Una carretilla elevadora autónoma añade la manipulación de cargas, la geometría del mástil y las horquillas, las cargas elevadas y las interacciones en torno a palés y estanterías.
No uses estas etiquetas como sustituto de los requisitos. Define:
- Las zonas de operación y las rutas permitidas.
- La velocidad del vehículo, el comportamiento de frenado y el rango de carga útil.
- Las personas, los vehículos y las clases de objetos que deben percibirse.
- La iluminación interior y exterior, las condiciones meteorológicas, el polvo y el estado del suelo.
- Los requisitos de localización y el comportamiento del mapa.
- Los puntos ciegos que crean el vehículo y la carga.
- La disponibilidad de la red y los límites de computación a bordo.
- Los requisitos aplicables de seguridad de maquinaria, vehículos y lugares de trabajo.
Qué aporta la visión artificial#
| Función de percepción | Posible tarea de visión | Uso en navegación | Limitación clave |
|---|---|---|---|
| Detección de personas y vehículos | Detección y seguimiento de objetos | Conocimiento semántico y lógica de comportamiento | Por defecto, la detección no es una función de protección con nivel de seguridad certificado |
| Reconocimiento de palés y estanterías | Detección, segmentación o puntos clave | Contexto para el acoplamiento, la recogida y la colocación | La oclusión y los palés dañados alteran el aspecto |
| Estimación del espacio libre | Segmentación semántica o profundidad | Entrada para evaluar la transitabilidad | Los reflejos del suelo y la geometría no visible pueden inducir a error a un sistema que solo utiliza cámaras |
| Supervisión del estado de la carga | Detección o clasificación | Confirma la presencia de la carga y su alineación visible | Para conocer el peso oculto y la estabilidad hacen falta otros sensores |
| Reconocimiento de señales y marcadores | Detección y decodificación | Contexto de ruta o flujo de trabajo | La suciedad, el desgaste y el ángulo de visión afectan a la legibilidad |
| Localización visual | Seguimiento de características o SLAM visual | Estimación de poses | Los pasillos repetitivos y las escenas cambiantes pueden reducir la fiabilidad |
| Movimiento de objetos | Seguimiento de múltiples objetos | Predecir trayectorias próximas | El movimiento de la cámara y las oclusiones requieren una fusión cuidadosa |
La aplicación de navegación debe recibir observaciones explícitas con marcas de tiempo. Necesita conocer el fotograma de la cámara, la versión del modelo, la confianza y la antigüedad de cada resultado para poder descartar datos obsoletos o incoherentes.
La cámara, el lidar y la profundidad son complementarios#
Las cámaras monoculares ofrecen color y textura con una complejidad de hardware relativamente baja, pero no miden directamente la profundidad métrica. Las cámaras estéreo y de profundidad activa estiman la distancia dentro de su rango de funcionamiento. El lidar proporciona mediciones geométricas directas y puede seguir siendo útil cuando varía la apariencia, aunque también importan el material, las condiciones meteorológicas y la geometría.
La selección de sensores debe basarse en el análisis de fallos. Pregúntate qué peligros o características de navegación pasarían desapercibidos si un sensor quedara bloqueado, saturado, contaminado o no estuviera disponible. La redundancia solo ayuda cuando los modos de fallo son suficientemente independientes y la lógica de fusión gestiona los desacuerdos.
La colocación de la cámara debe tener en cuenta los giros, la marcha atrás, la posición de las horquillas y los cambios de carga. Valida el campo de visión con la carga máxima permitida y en todas las posiciones del mástil. Añade tareas de limpieza, inspección y comprobación de la alineación a los procedimientos de mantenimiento.
Construye el conjunto de datos de percepción a partir de rutas, no de imágenes aisladas#
Recopila condiciones completas de las rutas en distintos centros, turnos, tipos de pasillo, intersecciones, zonas de carga, tráfico de personas y vehículos, estados de carga y condiciones de mantenimiento. Incluye ejemplos negativos difíciles, como carteles, reflejos, maniquíes, materiales apilados y vistas parciales que se parezcan a las clases objetivo.
Divide los datos de evaluación por ruta, hora o centro para evitar que haya fotogramas de vídeo casi duplicados en el entrenamiento y las pruebas. Informa del rendimiento por distancia, oclusión, iluminación, movimiento y tipo de objeto. Una única media puede ocultar los casos más importantes cerca de las intersecciones o las zonas de carga.
Ultralytics Platform puede facilitar la anotación, el entrenamiento y la gestión de versiones de modelos personalizados de percepción Ultralytics YOLO. Los modelos exportados pueden ejecutarse en los entornos de ejecución integrados o periféricos compatibles que se elijan según las limitaciones de capacidad de cálculo y latencia del vehículo.
Integra la percepción con ROS 2 u otra pila de robótica#
Una integración robótica suele publicar detecciones o máscaras con marcas de tiempo e información sobre el sistema de coordenadas. Una capa de transformación relaciona las coordenadas de la cámara con las del vehículo. La capa de navegación o comportamiento utiliza las observaciones junto con los mapas, los sensores de distancia, la odometría y el estado de la tarea.
Diseña teniendo en cuenta lo siguiente:
- Sincronización temporal entre sensores.
- Latencia acotada y rechazo de mensajes obsoletos.
- Estados de salud de la cámara y del modelo.
- Comportamiento explícito cuando los sensores discrepan.
- Datos registrados suficientes para reproducir un evento.
- Esquemas de mensajes y salidas del modelo con control de versiones.
- Contención de recursos entre percepción, localización y planificación.
Evita acoplar directamente la navegación a salidas del modelo que no estén documentadas. Una interfaz estable permite que la percepción evolucione sin cambiar silenciosamente el comportamiento del vehículo.
Límite de seguridad#
La visión artificial de propósito general puede ayudar a mejorar la percepción del entorno y las decisiones operativas, pero no debe describirse como un dispositivo de protección certificado. La parada del vehículo, los campos de protección, las funciones de emergencia y la validación de seguridad corresponden a la arquitectura de seguridad aplicable y a un proceso de ingeniería competente.
Documenta qué ocurre cuando fallan el modelo, la cámara, el sistema de cálculo o la red. Según el diseño del sistema, un estado seguro puede requerir reducir la velocidad, detenerse de forma controlada, restringir la ruta o cambiar a otro modo de funcionamiento. Valida estos comportamientos en el vehículo completo.
Plan de evaluación#
Prueba la percepción, la navegación y las operaciones por separado y en conjunto.
Pruebas de percepción#
- Detección y localización según la distancia, la dirección, la iluminación y la oclusión.
- Continuidad del seguimiento al cruzarse con otros objetos y durante obstrucciones temporales.
- Falsos positivos causados por objetos del fondo y reflejos.
- Rendimiento con cámaras sucias, desalineadas, desenfocadas o parcialmente bloqueadas.
- Latencia integral y uso de recursos en el sistema de cálculo de destino.
Pruebas de navegación#
- Intersecciones, pasillos estrechos, incorporaciones, adelantamientos, marcha atrás y carga.
- Obstáculos estáticos y en movimiento a velocidades representativas.
- Cambios en los mapas, barreras temporales y cierres de rutas.
- Desacuerdo entre sensores, retrasos en los mensajes y ausencia de datos de entrada.
- Recuperación ante la pérdida de localización o la indisponibilidad de un componente de percepción.
Pruebas operativas#
- Recogida, transporte y colocación de cargas con distintas variantes de palés.
- Comportamiento con cargas elevadas o que bloquean la vista.
- Cambios de turno, carga, puesta en marcha, apagado y mantenimiento.
- Reconstrucción de incidentes y reversión del modelo.
Mide la finalización de misiones, las intervenciones, los retrasos en las rutas, el tiempo de indisponibilidad, los errores de percepción y el comportamiento de recuperación. No deduzcas que la navegación es segura basándote únicamente en la precisión del modelo.
Opciones de despliegue#
La inferencia a bordo reduce la dependencia de la conectividad de red y permite mantener en el vehículo los datos de sensores de alta frecuencia. Requiere actualizaciones de software controladas, supervisión de recursos, gestión del almacenamiento y compatibilidad de hardware en toda la flota.
Los servicios centralizados pueden simplificar la gestión de modelos y agregar datos para su revisión, pero el comportamiento del vehículo en tiempo real debe tener en cuenta la latencia y las interrupciones de la red. Un diseño híbrido puede ejecutar la percepción inmediata a bordo y gestionar de forma centralizada los artefactos de modelo aprobados, los metadatos y una selección de ejemplos para revisión.
Usa despliegues por fases. Empieza con la reproducción de datos registrados y continúa con una zona de pruebas, observaciones en modo sombra, operaciones restringidas y un subconjunto controlado de la flota antes de ampliar el despliegue. Conserva un modelo y una configuración que sepas que funcionan para poder revertir los cambios.
Preguntas frecuentes
La localización y mapeo simultáneos visuales estiman el movimiento de la cámara mientras crean o utilizan un mapa a partir de características visuales. Es un método de localización que puede combinarse con mediciones inerciales, de ruedas, lidar u otras.
La inferencia a bordo es adecuada cuando importan la baja latencia, la localización de los datos o el funcionamiento durante una pérdida de conexión de red. Confirma que el sistema de cálculo de destino puede mantener toda la carga de trabajo y que la flota puede recibir actualizaciones y supervisarse adecuadamente.
Detecta entradas ausentes, obsoletas, desenfocadas, bloqueadas, desalineadas o inverosímiles, e incorpora ese estado al comportamiento definido del vehículo. La respuesta debe diseñarse y validarse como parte del sistema completo.









