Detección de objetos en Raspberry Pi: YOLO26 en la CPU de una Pi 5, sin acelerador
YOLO26n tarda 67,03 ms por imagen con NCNN en la CPU de una Raspberry Pi 5, mientras que el entorno de ejecución de código abierto de Arm tarda 36,60 ms en su propia prueba. Aquí te explicamos cómo ejecutar ambos.
 Onuralp Sezer14 min de lectura
¿Puede una Raspberry Pi 5 detectar objetos usando únicamente su CPU, sin un AI HAT ni un acelerador USB? Sí. En nuestro propio benchmark, Ultralytics YOLO26n exportado a NCNN tarda 67,03 ms de inferencia por imagen en los cuatro núcleos Arm Cortex-A76 de la Pi 5, unos 15 fotogramas de inferencia por segundo. Arm también ha publicado un entorno de ejecución de código abierto diseñado para este modelo y esta placa, que, según sus mediciones, tarda 36,60 ms por imagen en su propia prueba, unos 27 FPS de inferencia.
Este artículo separa las condiciones de cada cifra y explica qué indica cada una. A continuación, te guía paso a paso para ejecutar YOLO26n en la CPU de una Raspberry Pi 5, desde la instalación hasta la cámara en directo; muestra cómo ejecutar el entorno de Arm en la misma placa y explica cuándo sigue mereciendo la pena añadir un acelerador.
Si acabas de empezar con la tarea en sí, empieza por qué es la detección de objetos. Esta página trata de ponerla en marcha en una Pi.
El entorno de ejecución de Arm ejecuta YOLO26n en la CPU de una Raspberry Pi 5 en 36,60 ms por imagen#
El repositorio Optimized-Runtimes de Arm reúne entornos de ejecución de inferencia optimizados para Arm para modelos y plataformas específicos. El entorno de ejecución que aparece actualmente es para la detección de objetos YOLO26n en una Raspberry Pi 5. Cada entorno está en su propio directorio, con su compilación, conversión, ejemplos, benchmarks, pruebas y documentación de la versión.
La guía de aprendizaje de Arm compara su entorno de ejecución con NCNN en una prueba: 36,60 ms por imagen para el entorno de Arm frente a 67,20 ms para NCNN, ambos con YOLO26n a 640 x 640, lote 1 y el conjunto de datos coco-128-by-sa de Arm, de 128 imágenes. La precisión fue similar: 0,4863 mAP50-95 para el entorno de Arm y 0,4902 para NCNN. Esos tiempos equivalen a unos 27 FPS de inferencia frente a unos 15, aproximadamente un 84 % más de rendimiento para el entorno de Arm en esa prueba. Arm señala que su modelo NCNN usó pesos FP32 con la aritmética FP16 activada.
Para un equipo que trabaja con una placa limitada en coste y consumo, reducir casi a la mitad el tiempo de inferencia deja más margen de cada fotograma para la captura, el seguimiento y el resto de la aplicación. Estos tiempos corresponden solo a la inferencia; la captura, el preprocesamiento, el dibujo y la visualización añaden tiempo a cada fotograma, así que mide toda la canalización de la cámara en el dispositivo. El entorno de ejecución también prolonga una colaboración que cubrimos desde Arm Create 2026, donde Ultralytics YOLO se incorporó al Arm AI Portal como modelo preoptimizado en su lanzamiento.
Nuestro benchmark de NCNN sitúa YOLO26n en 67,03 ms por imagen en una Raspberry Pi 5#
El equipo de Ultralytics evaluó YOLO26 en una Raspberry Pi 5 con ocho formatos de exportación para la guía de Raspberry Pi. Las condiciones: modelos exportados con precisión FP32, entrada predeterminada de 640 píxeles, Ultralytics 8.4.108, precisión medida en COCO128 y solo el tiempo de inferencia, sin incluir el preprocesamiento ni el postprocesamiento. Nuestro benchmark usó una exportación FP32. La prueba independiente de NCNN de Arm activó la aritmética FP16. Los dos tiempos de NCNN, 67,03 ms y 67,20 ms, no son directamente comparables.
NCNN fue el formato de exportación de Ultralytics más rápido, con diferencia:
| Formato de YOLO26n | Tiempo de inferencia (ms/imagen) | mAP50-95(B), COCO128 |
|---|---|---|
| PyTorch | 299.09 | 0.4760 |
| ONNX | 125.99 | 0.4734 |
| LiteRT | 123.30 | 0.4730 |
| OpenVINO | 104.55 | 0.4734 |
| MNN | 91.87 | 0.4749 |
| NCNN | 67.03 | 0.4784 |
NCNN es unas 4,5 veces más rápido que los pesos de PyTorch (67,03 ms frente a 299,09 ms) y obtuvo 0,4784 mAP50-95 en COCO128, frente a 0,4760 de PyTorch. El modelo más grande YOLO26s tarda 172,88 ms con NCNN, así que, si buscas la mayor frecuencia de fotogramas en una CPU Pi, empieza por el modelo nano.
YOLO26 también supera a su predecesor en esta placa. En un benchmark independiente con ONNX a 640 píxeles, YOLO26n alcanza 7,79 FPS frente a los 6,79 FPS de YOLO11n, alrededor de un 15 % más, y obtiene un 40,1 % mAP50-95 en la validación COCO frente al 39,5 % (Ultralytics 8.4.14). YOLO26 también puede ejecutarse sin supresión no máxima si se exporta con nms=False a formatos compatibles, como ONNX y OpenVINO; NCNN recurre a la cabeza estándar con NMS, tal y como explica la guía de detección de extremo a extremo.
Compara las cifras de Raspberry Pi solo en condiciones equivalentes#
La prueba de Arm es útil porque mantiene constantes el modelo, el tamaño de entrada, el lote y el conjunto de datos en todos los entornos de ejecución. La mayoría de los benchmarks de Pi que encontrarás en Internet no lo hacen. Hay tres ajustes que influyen más que ningún otro en los resultados: la precisión (FP32, FP16 o INT8), el tamaño de entrada y qué incluye la medición: solo la pasada hacia delante del modelo o todo el recorrido desde la imagen hasta las cajas finales.
La precisión requiere el mismo cuidado. Nuestro mAP procede de COCO128, una muestra de 128 imágenes, así que comprueba la precisión con tus propias imágenes de validación antes de desplegar cualquier modelo, especialmente uno cuantizado.
Ejecuta YOLO26n en la CPU de una Raspberry Pi 5 en cinco pasos#
Esta es la forma más rápida compatible con el paquete Python de Ultralytics. Se presupone que tienes una Raspberry Pi 5 con Raspberry Pi OS de 64 bits; la guía de Raspberry Pi explica cómo grabar el sistema operativo y configurar Docker.
- Instala Ultralytics en un entorno virtual. Las versiones actuales de Raspberry Pi OS bloquean las instalaciones de
pipen el Python del sistema, así que crea un entorno que también pueda acceder a la biblioteca de la cámara del sistema:
sudo apt update
sudo apt install -y python3-venv python3-picamera2 rpicam-apps
python3 -m venv --system-site-packages ~/yolo
source ~/yolo/bin/activate
pip install ultralytics- Exporta YOLO26n a NCNN y pruébalo. El modo de exportación genera una carpeta
yolo26n_ncnn_modelque se carga como cualquier otro modelo:
from ultralytics import YOLO

# # Exporta una vez en la Pi; crea la carpeta 'yolo26n_ncnn_model'
model = YOLO("yolo26n.pt")
model.export(format="ncnn")

# # Carga el modelo NCNN y ejecútalo en la CPU
ncnn_model = YOLO("yolo26n_ncnn_model")
results = ncnn_model("https://ultralytics.com/images/bus.jpg")
print(results[0].speed)  # # tiempos de preprocesamiento, inferencia y postprocesamiento en ms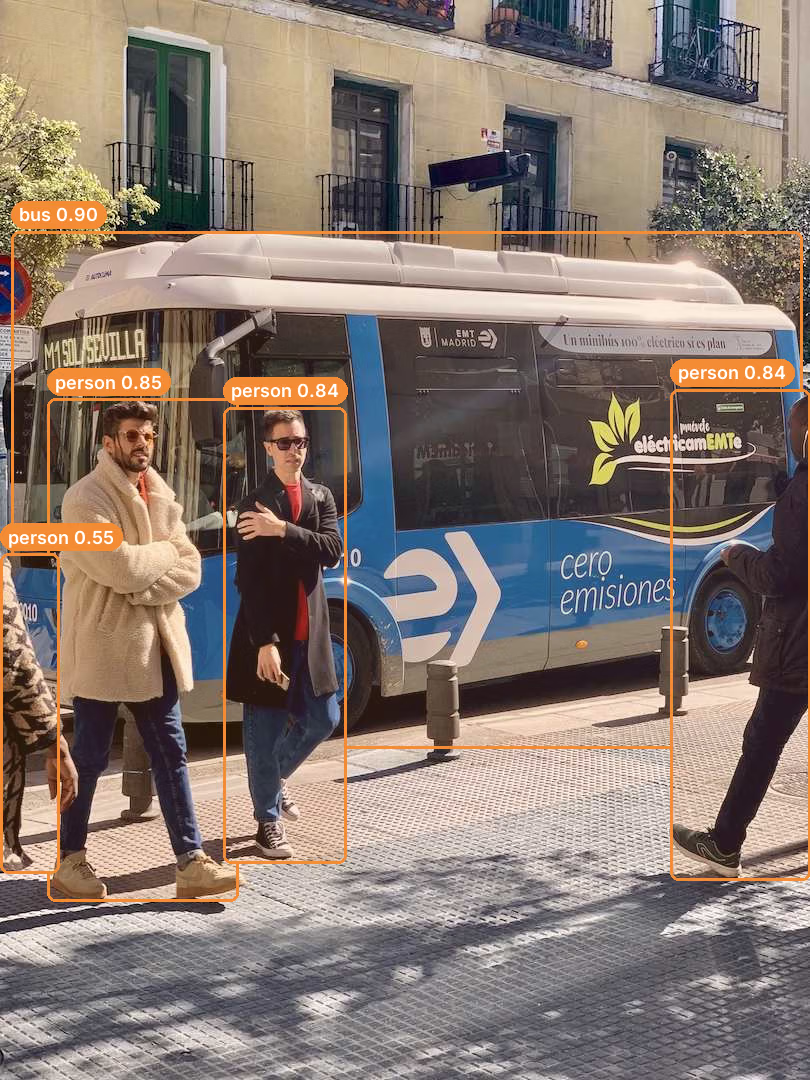
YOLO26n exportado a NCNN y ejecutado con la imagen de prueba bus.jpg del paso 2: se ha detectado un autobús y cuatro personas. Medido en una CPU de escritorio; las cajas y puntuaciones pueden variar ligeramente en una Pi.
- Conecta una cámara. Comprueba la imagen con
rpicam-hello. La Pi 5 tiene dos conectores de cámara/pantalla de 22 pines, así que los módulos de cámara de 15 pines necesitan un cable adaptador. - Ejecuta la detección en directo.
picamera2pasa los fotogramas directamente al modelo. La ventanacv2.imshownecesita una sesión de escritorio; en una Pi sin pantalla, elimina las líneas de visualización y usa los resultados en el código:
import cv2
from picamera2 import Picamera2

from ultralytics import YOLO

picam2 = Picamera2()
picam2.preview_configuration.main.size = (1280, 720)
picam2.preview_configuration.main.format = "RGB888"
picam2.preview_configuration.align()
picam2.configure("preview")
picam2.start()

model = YOLO("yolo26n_ncnn_model")

while True:
    frame = picam2.capture_array()
    results = model(frame)
    cv2.imshow("Camera", results[0].plot())
    if cv2.waitKey(1) == ord("q"):
        break

cv2.destroyAllWindows()- Haz un benchmark en tu placa.
yolo benchmark model=yolo26n.pt data=coco128.yaml imgsz=640prueba cada formato de exportación en tu propia Pi para que veas qué rendimiento ofrecen tu refrigeración, la imagen del sistema operativo y la fuente de alimentación. Algunos formatos no se pueden exportar en la propia Pi: LiteRT, por ejemplo, solo se exporta en Linux x86_64 o macOS, así que expórtalo allí, copia el archivo a la Pi y valídalo por separado. Para obtener cifras de precisión más estables, usa un conjunto de validación más grande, comodata=coco.yaml.
Ejecuta el entorno de Arm junto a NCNN en la misma Pi#
El entorno de Arm es un proyecto independiente, no un formato de exportación de Ultralytics, y sus pasos de configuración están pensados para Raspberry Pi OS Trixie de 64 bits con Python 3.13. Para probarlo y compararlo con NCNN:
- Clona arm/Optimized-Runtimes, abre el directorio
yolo26-raspberry-pi-5, sigue sus requisitos previos y compila el entorno de ejecución conmake runtime. - Ejecuta
make example-videopara ver detecciones en un vídeo de muestra. - Ejecuta
make ultralytics-benchmarkpara evaluar el entorno de Arm en tu placa. - Exporta YOLO26n a NCNN como en el paso 2 anterior y, después, valídalo con el mismo conjunto de datos generado
coco-128-by-sa. Usa el entorno, el punto de control y los comandos de la página comparativa de Arm para que ambos entornos procesen las mismas imágenes con el mismo tamaño de entrada. - Para tu propio modelo, convierte un punto de control YOLO26n compatible y ajustado mediante fine-tuning con
make model CHECKPOINT=/path/to/checkpoint.pt, tal y como describe la ficha del modelo del entorno de ejecución, y compara tanto la precisión en tu propio conjunto de validación como la velocidad.
En la comparación de Arm, su entorno de ejecución fue la opción más rápida en CPU para la detección con YOLO26n. La exportación de Ultralytics a NCNN cubre el resto: otros tamaños y tareas de YOLO26, como la segmentación y la estimación de pose, con las mismas dos líneas de código y dentro de los límites indicados en la guía de NCNN.
La refrigeración, el overclocking y un sistema operativo más ligero permiten ganar fotogramas#
Una vez que el modelo está en marcha, la placa marca el límite. Las prácticas recomendadas de la guía de Raspberry Pi indican qué puede ayudar:
- Refrigera la placa. La inferencia sostenida calienta la CPU y la limitación térmica reduce la velocidad de reloj que daba por supuesta tu benchmark. Un disipador y un ventilador mantienen estables los tiempos por fotograma.
- Haz overclocking si puedes refrigerarla. Algunas placas Pi 5 funcionan con la CPU a 3,0 GHz en lugar de su frecuencia base de 2,4 GHz usando
arm_freq=3000yforce_turbo=1en/boot/firmware/config.txt, y después reiniciando. La estabilidad varía según la placa; si el sistema se vuelve inestable, baja la frecuencia en 100 MHz. - Prescinde del escritorio. Raspberry Pi OS Lite deja más RAM disponible para tareas de visión artificial.
- Usa un SSD para ejecuciones 24/7. Una tarjeta SD puede desgastarse con escrituras continuas; el conector PCIe de la Pi 5 admite un adaptador NVMe.
- Reduce el tamaño de entrada si los objetos son grandes. Un
imgszmás pequeño implica menos píxeles por fotograma. Mide los cambios de velocidad y precisión con tus propias grabaciones, ya que los objetos pequeños o lejanos son los primeros en verse afectados. Nuestra guía sobre FPS en visión artificial explica cómo establecer un presupuesto de frecuencia de fotogramas.
Añade un acelerador cuando la CPU de una Pi no sea suficiente#
Una Pi 5 sin acelerador es adecuada para una cámara con una frecuencia de fotogramas moderada. Si tienes varias transmisiones, modelos más grandes o necesitas reservar capacidad para otro software, un acelerador libera la CPU del modelo. Estos son nuestros tiempos medidos de inferencia de YOLO26n en una Raspberry Pi 5 (solo inferencia, COCO128), obtenidos en pruebas independientes con modelos cuantizados y distintas versiones de Ultralytics:
- Hailo-8 en el AI HAT+: 21,7 ms con 0,455 mAP50-95, Ultralytics 8.4.174.
- Módulo DEEPX DX-M1 M.2: 34,6 ms con 0,4660 mAP50-95, Ultralytics 8.4.48.
- Coral Edge TPU: una opción USB con su propia vía de exportación; los tiempos de esa guía se midieron con modelos YOLOv8.
Cada uno añade hardware, consumo y un paso de compilación del modelo; además, los modelos acelerados se ejecutan cuantizados, así que comprueba la precisión después de exportarlos. Para tener una visión más amplia, consulta cómo elegir el dispositivo de borde adecuado y la guía de NVIDIA Jetson si necesitas más capacidad de cálculo de la que ofrece una Pi.
Entrena un detector personalizado y, después, despliégalo de la misma manera#
Las 80 clases de COCO son un punto de partida. La mayoría de los proyectos con Pi necesitan detectar sus propios objetos: una pieza en una línea de producción, un producto en una estantería o una plaga en una hoja. Ultralytics Platform se encarga de todo el proceso: sube y anota un conjunto de datos, entrena en la nube a partir del punto de control YOLO26n y, después, expórtalo a NCNN y copia la carpeta a la Pi.
Empieza por el modelo nano; después, valida la precisión y mide la velocidad con tu modelo personalizado en grabaciones representativas de la cámara que vayas a desplegar. Nuestros consejos para entrenar modelos y la lección de la Academy sobre cómo elegir un destino de despliegue cubren el resto.
Quién debería ejecutar YOLO26 en la CPU de una Raspberry Pi 5#
Ejecuta YOLO26n en la CPU de la Pi 5 si tienes una cámara, puedes trabajar con la frecuencia de fotogramas que midas de extremo a extremo en el dispositivo y quieres simplificar al máximo la lista de materiales: una Raspberry Pi, una cámara, un ventilador y una fuente de alimentación. Es una opción adecuada para cajas de venta al por menor, cámaras domésticas y de fauna, recuento en cintas transportadoras y prototipos de robótica.
Usa el entorno de Arm si la detección con YOLO26n es toda tu carga de trabajo y cada milisegundo cuenta. Añade un acelerador si necesitas varias cámaras, modelos más grandes o dejar tiempo de CPU para el resto de la aplicación.
Ultralytics YOLO está disponible bajo AGPL-3.0 o una licencia empresarial de Ultralytics. Consulta las opciones de licencia de Ultralytics para saber cuál necesitas para tu despliegue.
Preguntas frecuentes
Sí, para tareas con una sola cámara y una frecuencia de fotogramas moderada. En el benchmark de Ultralytics, YOLO26n exportado a NCNN tarda 67,03 ms de inferencia por imagen en la CPU de una Raspberry Pi 5 (exportación FP32, entrada de 640 píxeles), unos 15 FPS de inferencia. Por separado, Arm midió 36,60 ms para YOLO26n con su entorno de ejecución de código abierto en una comparación propia; se trata de otra prueba, no de una mejora de velocidad respecto a nuestro resultado de 67,03 ms. La captura de la cámara y el dibujo añaden tiempo, así que mide toda la canalización.
En la prueba comparativa de Arm, su entorno de ejecución YOLO26n de Optimized-Runtimes fue el más rápido, con 36,60 ms por imagen frente a 67,20 ms para NCNN. En nuestro benchmark independiente de formatos de exportación de Ultralytics, NCNN fue el más rápido, con 67,03 ms, por delante de MNN, con 91,87 ms, y OpenVINO, con 104,55 ms. Son benchmarks independientes con distintos conjuntos de datos, COCO128 y coco-128-by-sa de Arm, por lo que los tiempos no permiten establecer una mejora de velocidad entre las pruebas.
Sí. En un benchmark independiente con ONNX a 640 píxeles en una Raspberry Pi 5, YOLO26n alcanza 7,79 FPS frente a los 6,79 FPS de YOLO11n, alrededor de un 15 % más, y obtiene un 40,1 % mAP50-95 en la validación COCO frente al 39,5 %.
No, si tienes una cámara y una frecuencia de fotogramas moderada. Un acelerador resulta útil con varias transmisiones o modelos más grandes: en nuestras pruebas, YOLO26n cuantizado en un Hailo-8 AI HAT+ tardó 21,7 ms de inferencia por imagen, frente a los 67,03 ms de la exportación FP32 a NCNN en la CPU. Estos resultados proceden de pruebas independientes con versiones y precisiones distintas.
Sí. Entrena tu modelo en Python o en Ultralytics Platform, expórtalo con
format="ncnn", copia la carpeta_ncnn_modela la Pi y cárgalo conYOLO("your_model_ncnn_model"). Actualiza la ruta del modelo en el código de la cámara y evalúalo con tu propio YAML de conjunto de datos y tus clases. El entorno de Arm también convierte puntos de control YOLO26n compatibles y ajustados mediante fine-tuning.
Escrito por
Ingeniero sénior de aprendizaje automático · Ultralytics
Comentarios
Haz una pregunta, comparte tus resultados o ayuda a otra persona.









