Orientation EXIF dans Ultralytics YOLO : pourquoi les photos de travers perturbent les jeux de données
Les valeurs d’orientation EXIF de 5 à 8 inversent la largeur et la hauteur d’une image. Découvre comment une balise ignorée désaligne les annotations et comment Ultralytics lit désormais les images balisées à l’endroit.
 Sergiu Waxmann16 min de lecture
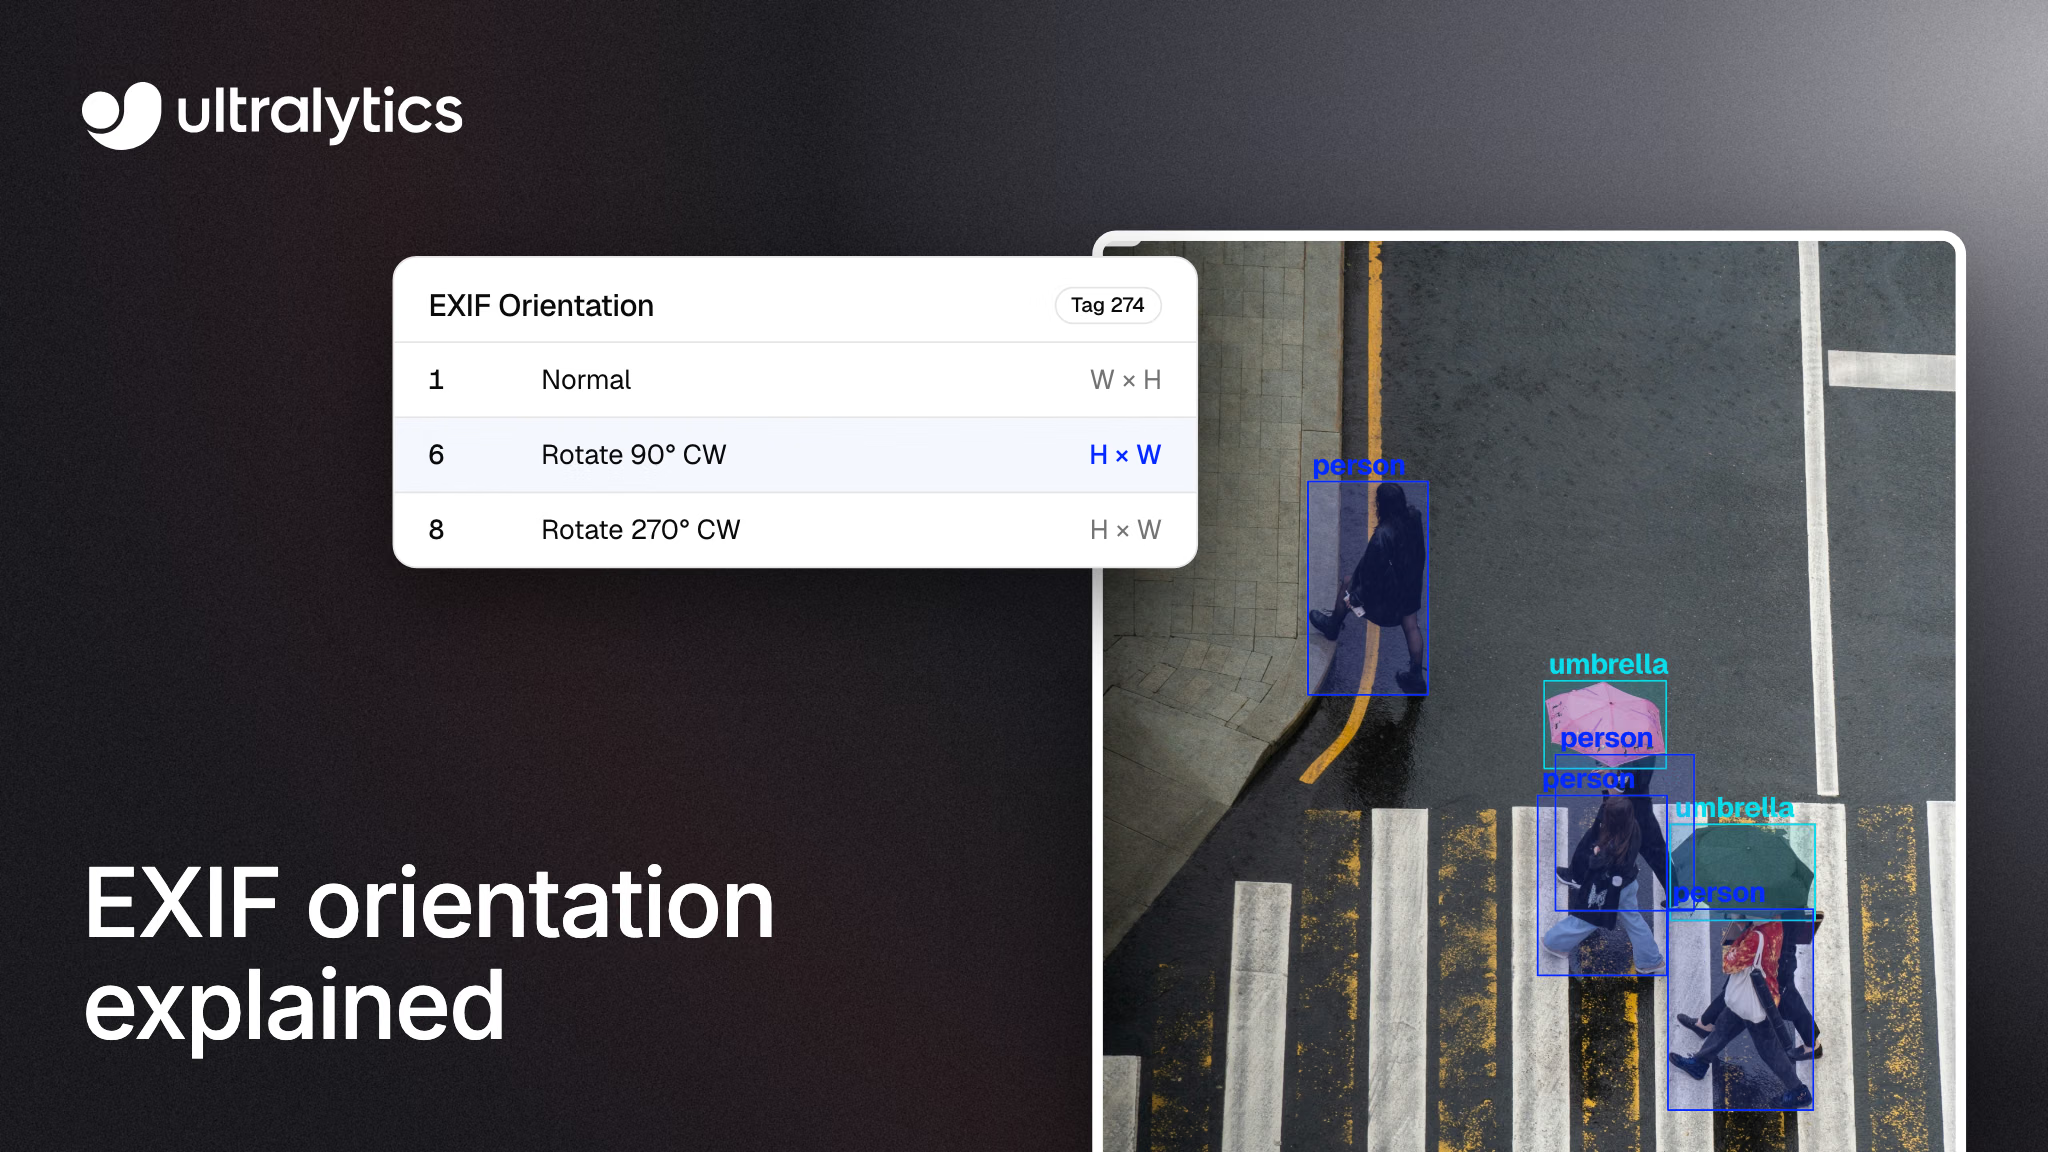
Une photo semble à l’endroit dans ta galerie, dans le navigateur et dans ton outil d’annotation. Puis un script d’entraînement la lit de travers, et les boîtes que tu as dessinées peuvent se retrouver sur la mauvaise partie de l’image. Rien ne plante. Le modèle apprend simplement à partir d’annotations qui ne correspondent plus aux pixels.
Les annotations et les pixels se désalignent dès que deux outils utilisent des repères différents pour un même fichier, et l’orientation EXIF est l’une des causes possibles : une petite balise de métadonnées indique au logiciel comment faire pivoter une image à l’affichage, tandis que les pixels restent tels que l’appareil photo les a enregistrés. Certains lecteurs appliquent la balise, d’autres non. Ce guide explique cette balise, comment elle perturbe l’annotation des données et l’entraînement, et comment vérifier la présence de ce problème dans un jeu de données. Il présente aussi deux nouveautés que nous venons de livrer : Ultralytics 8.4.214 applique désormais systématiquement l’orientation EXIF à la lecture des images, et Ultralytics Platform peut désormais faire pivoter une image et ses annotations ensemble lorsque les pixels des fichiers sont simplement de travers.
L’orientation EXIF est une instruction d’affichage, pas une rotation#
Un appareil photo peut enregistrer les pixels tels que son capteur les a lus et écrire une valeur d’orientation dans les métadonnées EXIF du fichier (balise 274, ou 0x0112), au lieu de faire pivoter la grille de pixels elle-même. Un visualiseur qui tient compte de la balise fait pivoter l’image avant de l’afficher ; un visualiseur qui l’ignore montre la grille brute. D’autres appareils font pivoter les données de pixels avant l’enregistrement : la présence d’une balise dans une photo dépend donc de l’appareil et des logiciels qui l’ont traitée depuis.
La balise peut prendre l’une des huit valeurs répertoriées dans la référence des balises EXIF d’ExifTool :
| Valeur | Signification | Largeur et hauteur affichées |
|---|---|---|
| 1 | Normale, aucun changement | Identique à l’image enregistrée |
| 2 | Miroir horizontal | Identique à l’image enregistrée |
| 3 | Rotation de 180° | Identique à l’image enregistrée |
| 4 | Miroir vertical | Identique à l’image enregistrée |
| 5 | Miroir horizontal et rotation de 270° dans le sens horaire | Inversées |
| 6 | Rotation de 90° dans le sens horaire | Inversées |
| 7 | Miroir horizontal et rotation de 90° dans le sens horaire | Inversées |
| 8 | Rotation de 270° dans le sens horaire | Inversées |
Deux détails sont importants en vision par ordinateur. Les valeurs de 5 à 8 inversent la largeur et la hauteur affichées : une image enregistrée en 4000 x 3000 apparaît donc en 3000 x 4000 à l’écran. Et les valeurs 2, 4, 5 et 7 incluent un effet miroir ; une image peut donc sembler globalement à l’endroit alors que son texte et sa disposition gauche-droite sont inversés. Une photo en portrait portant la valeur 6 est le cas classique d’image de travers.
Pourquoi les photos de travers perturbent discrètement les jeux de données de vision#
Les boîtes englobantes, les polygones et les points clés sont enregistrés sous forme de coordonnées relatives à une image, et dans le format Ultralytics YOLO, ces coordonnées sont normalisées par rapport à la largeur et à la hauteur de l’image. Elles n’ont de sens que si tous les outils s’accordent sur le repère auquel elles se rapportent.
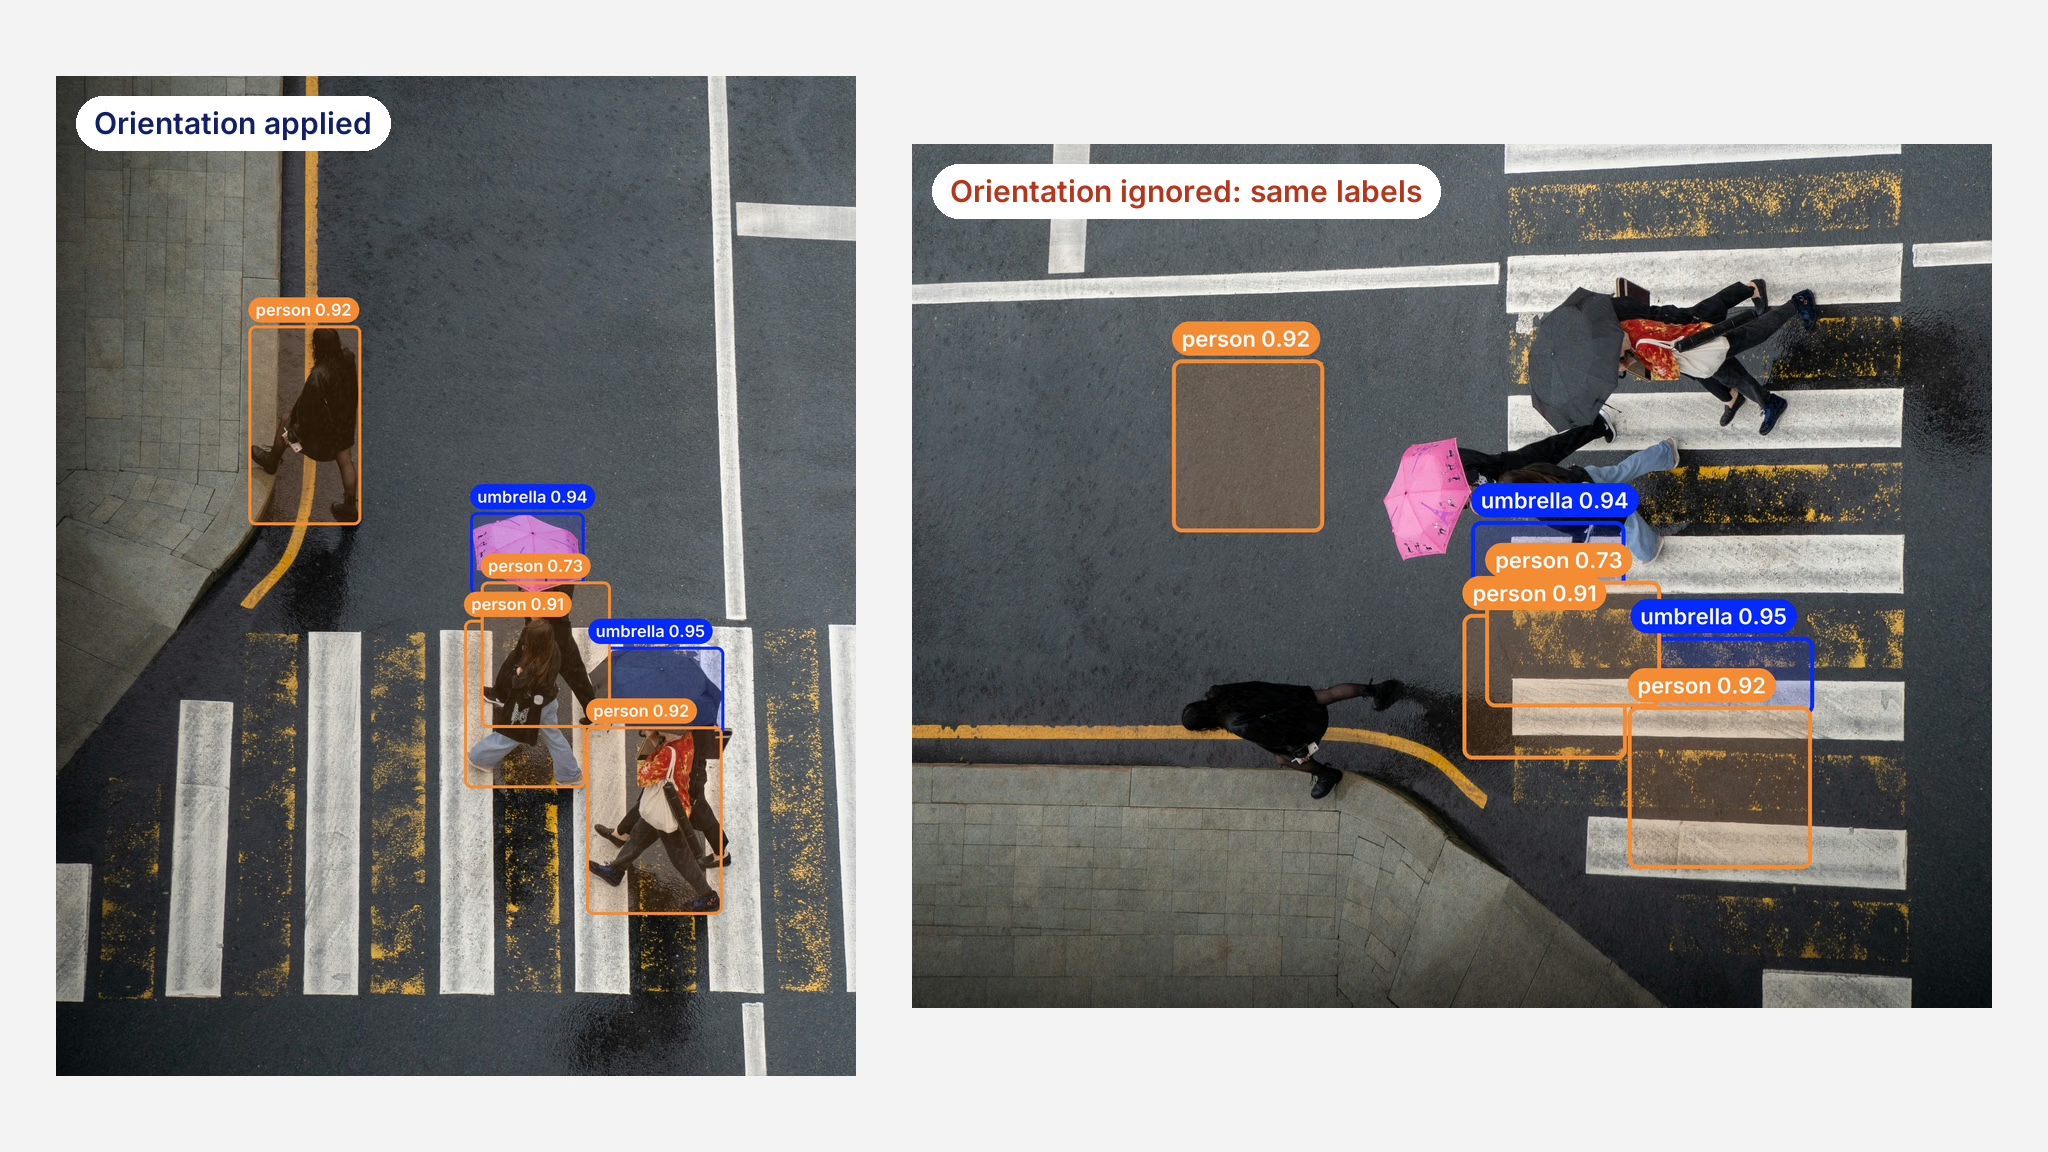
Un même JPEG avec l’orientation 6, lu de deux façons. À gauche : orientation appliquée, avec les détections YOLO26x. À droite : orientation ignorée, avec les mêmes annotations normalisées placées sur les pixels enregistrés.
Voici comment un jeu de données contenant des images balisées peut perdre sa cohérence :
- Un annotateur étiquette la vue à l’endroit. Si le navigateur ou l’outil d’annotation applique la balise, la boîte autour d’une personne se trouve à l’endroit où celle-ci apparaît à l’écran.
- Un chargeur d’entraînement lit la grille enregistrée. Si son décodeur ignore la balise, la même boîte normalisée est placée sur des pixels tournés de 90 degrés, où elle peut couvrir le mauvais objet ou rien du tout.
- L’entraînement se poursuit malgré tout. Les coordonnées restent comprises entre 0 et 1, donc aucune vérification du format ne signale d’erreur. Le modèle apprend à partir de paires incohérentes, ce qui peut nuire à ses prédictions sur des images réelles. Si l’ensemble de validation présente le même décalage, sa précision moyenne peut t’induire en erreur au lieu de signaler le problème.
Les orientations avec effet miroir sont plus difficiles à repérer, car une image retournée peut passer une vérification visuelle rapide. Elles inversent le texte et, pour l’estimation de pose, déplacent les repères corporels de gauche et de droite par rapport à leurs annotations.
Le problème passe aussi facilement inaperçu. Un jeu de données constitué de photos envoyées depuis des téléphones, issues d’inspections sur le terrain ou provenant de sources participatives peut mélanger des fichiers balisés et non balisés ; seules les images lues dans un repère différent de celui de leurs annotations sont désalignées. Le problème ressemble alors à des annotations bruitées plutôt qu’à un bogue dans le pipeline.
OpenCV peut lire un même fichier de deux façons#
Si tu lis des images avec OpenCV, l’application de la balise dépend de la façon dont tu l’appelles. La documentation OpenCV sur imread indique que l’orientation EXIF est appliquée sauf si IMREAD_IGNORE_ORIENTATION ou IMREAD_UNCHANGED est transmis. On a vite fait d’utiliser ce deuxième indicateur : c’est ainsi qu’on conserve un canal alpha ou des bandes supplémentaires.
Lors de l’audit du paquet Ultralytics, nous avons constaté que son parcours de lecture dépendait de l’indicateur, du format et de la version d’OpenCV. Avant PR #27168, notre imread se comportait ainsi pour les orientations de 2 à 8 :
| Lecture | Résultat avant la version 8.4.214 |
|---|---|
JPEG, PNG ou WebP lus avec IMREAD_UNCHANGED (jeux de données et modèles avec channels différent de 1 ou 3) | Tel qu’enregistré, quelle que soit la version d’OpenCV |
| WebP avec n’importe quel indicateur, OpenCV antérieur à la version 5.0 | Tel qu’enregistré |
predict("a.webp") vs predict(Image.open("a.webp")), OpenCV antérieur à la version 5.0 | Deux repères différents |
| JPEG et PNG, en couleur ou en niveaux de gris | À l’endroit |
Les lectures de JPEG et PNG en couleur et en niveaux de gris étaient déjà à l’endroit. Le risque concernait les jeux de données avec channels différent de 1 ou 3, les fichiers WebP sous OpenCV 4.x et les comparaisons entre des prédictions sur un chemin WebP et sur une image PIL. Avec channels: 4, par exemple, la forme de l’image mise en cache était déjà celle de l’image à l’endroit, alors que les pixels ne l’étaient pas ; les tuiles, les lots rectangulaires et le redimensionnement des masques utilisaient donc une forme transposée.
Ultralytics 8.4.214 applique systématiquement l’orientation EXIF#
Depuis la version 8.4.214, publiée le 15 novembre 2026, imread applique l’orientation EXIF aux lectures en couleur, en niveaux de gris et sans modification, dans tous les formats pris en charge et toutes les versions d’OpenCV, hormis les quelques cas particuliers indiqués ci-dessous. La référence imread énonce l’objectif : les annotations et les prédictions utilisent le même repère que celui affiché par les visualiseurs. La documentation sur les jeux de données de détection précise désormais la même chose concernant les coordonnées des annotations, afin que cette convention soit consignée là où les auteurs de jeux de données peuvent la consulter.
En bref, voici comment cela fonctionne :
- Lectures cohérentes dans tous les parcours. Le chargement des images des jeux de données et les prédictions sur un seul chemin d’image passent par
imreaddansultralytics/utils/patches.py, et les jeux de données de classification ainsi que le découpage DOTA l’utilisent désormais aussi. Les chemins d’images transmis àpredictsous forme de liste sont ouverts avec Pillow et transposés selon EXIF ; les images PIL sont également transposées selon EXIF. En dehors des cas particuliers ci-dessous, elles produisent donc toutes le même repère à l’endroit. - Application des balises ignorées par OpenCV. Pour les lectures sans modification et toutes les lectures WebP, l’image est décodée avec
IMREAD_IGNORE_ORIENTATION, puis la balise est appliquée au tableau ; le résultat ne dépend donc pas de la version d’OpenCV. - L’étape EXIF vérifie le contenu du fichier. La balise est appliquée aux données JPEG, WebP et PNG contenant un bloc eXIf, même si l’extension ne correspond pas, par exemple pour un fichier JPEG nommé
.webp. Les données TIFF sont laissées au décodeur TIFF d’OpenCV, qui les oriente lui-même, et les fichiers AVIF et HEIC passent parexif_transposede Pillow. - Pillow uniquement en cas de besoin. Les blocs PNG sont d’abord analysés ; Pillow n’est donc sollicité que si un bloc eXIf existe.
Nous avons validé ce changement avec OpenCV 5.0.0, 4.12.0 et 4.7.0, ainsi qu’avec Pillow 13.0.0, en comparant les pixels à ceux de exif_transpose de Pillow. Les huit orientations sont lues à l’endroit pour les JPEG, PNG (RGB et RGBA) et WebP (RGB et RGBA), en couleur, en niveaux de gris et sans modification, soit 45 combinaisons au total. Les images non balisées sont décodées dans les mêmes tableaux qu’auparavant.
Quelques cas particuliers conservent l’orientation enregistrée : un JPEG enregistré avec l’extension .tif ou .tiff (sauf pour les lectures en niveaux de gris), les lectures JPEG et PNG pour lesquelles tu transmets délibérément IMREAD_IGNORE_ORIENTATION (les fichiers WebP sont tout de même remis à l’endroit), ainsi que, avec la limite de pixels par défaut de Pillow, les lectures sans modification de JPEG ou PNG et les lectures WebP d’images de plus d’environ 179 mégapixels. Pour ces cas, intègre l’orientation aux pixels avant l’entraînement (voir les étapes d’audit ci-dessous).
La version du cache du jeu de données est passée à 1.0.13 ; les caches d’annotations contenant les anciennes formes seront donc reconstruits une fois lors de la prochaine exécution. Exception : pour un PNG dont le bloc eXIf vient après les données de l’image, les pixels sont lus à l’endroit, mais la forme mise en cache peut rester celle de l’image enregistrée. Intègre l’orientation à ces PNG et reconstruis le cache.
Faire pivoter une image et ses annotations dans Ultralytics Platform#
Un meilleur lecteur gère les fichiers balisés. Il ne peut rien faire si les pixels eux-mêmes sont mal orientés : un scan envoyé de travers, une photo exportée à l’envers ou une balise supprimée en amont, qui ne laisse que la grille enregistrée. Les métadonnées ne peuvent pas indiquer dans quel sens ces images devraient être orientées. Il faut les faire réellement pivoter, ainsi que leurs annotations.
Ultralytics Platform propose désormais cette fonctionnalité dans la visionneuse plein écran de la galerie de jeux de données. Avec un accès en modification, appuie sur R ou sur le bouton de rotation pour faire pivoter l’image et ses annotations de 90 degrés dans le sens horaire. Les boîtes, les polygones et les points clés suivent les pixels, afin que les annotations restent sur les objets qu’elles décrivent.
Voici comment tes données sont traitées :
- Aucune dégradation cumulative. Platform conserve l’image telle qu’elle a été enregistrée initialement et génère chaque rotation à partir de cet original. Les rotations répétées ne la dégradent donc pas, et le retour à l’orientation initiale restaure l’original.
- Les pixels pivotés sont ceux que tu récupères. Platform fait pivoter les pixels enregistrés au lieu d’écrire un indicateur de rotation ; les jeux de données exportés ne contiennent donc aucun nouveau champ, et Télécharger enregistre l’image en pleine résolution telle qu’elle est affichée après rotation.
La rotation n’est pas disponible pour les jeux de données de profondeur, les jeux de données multispectraux, les images enregistrées au format TIFF, ni les jeux de données stockés dans le cloud ou sur site.
La normalisation des fichiers téléversés par Platform applique l’orientation EXIF. Lorsque la balise décrit correctement le fichier, l’image est importée à l’endroit, et les valeurs de 5 à 8 inversent sa largeur et sa hauteur en conséquence. Utilise la rotation si l’image est toujours dans le mauvais sens.
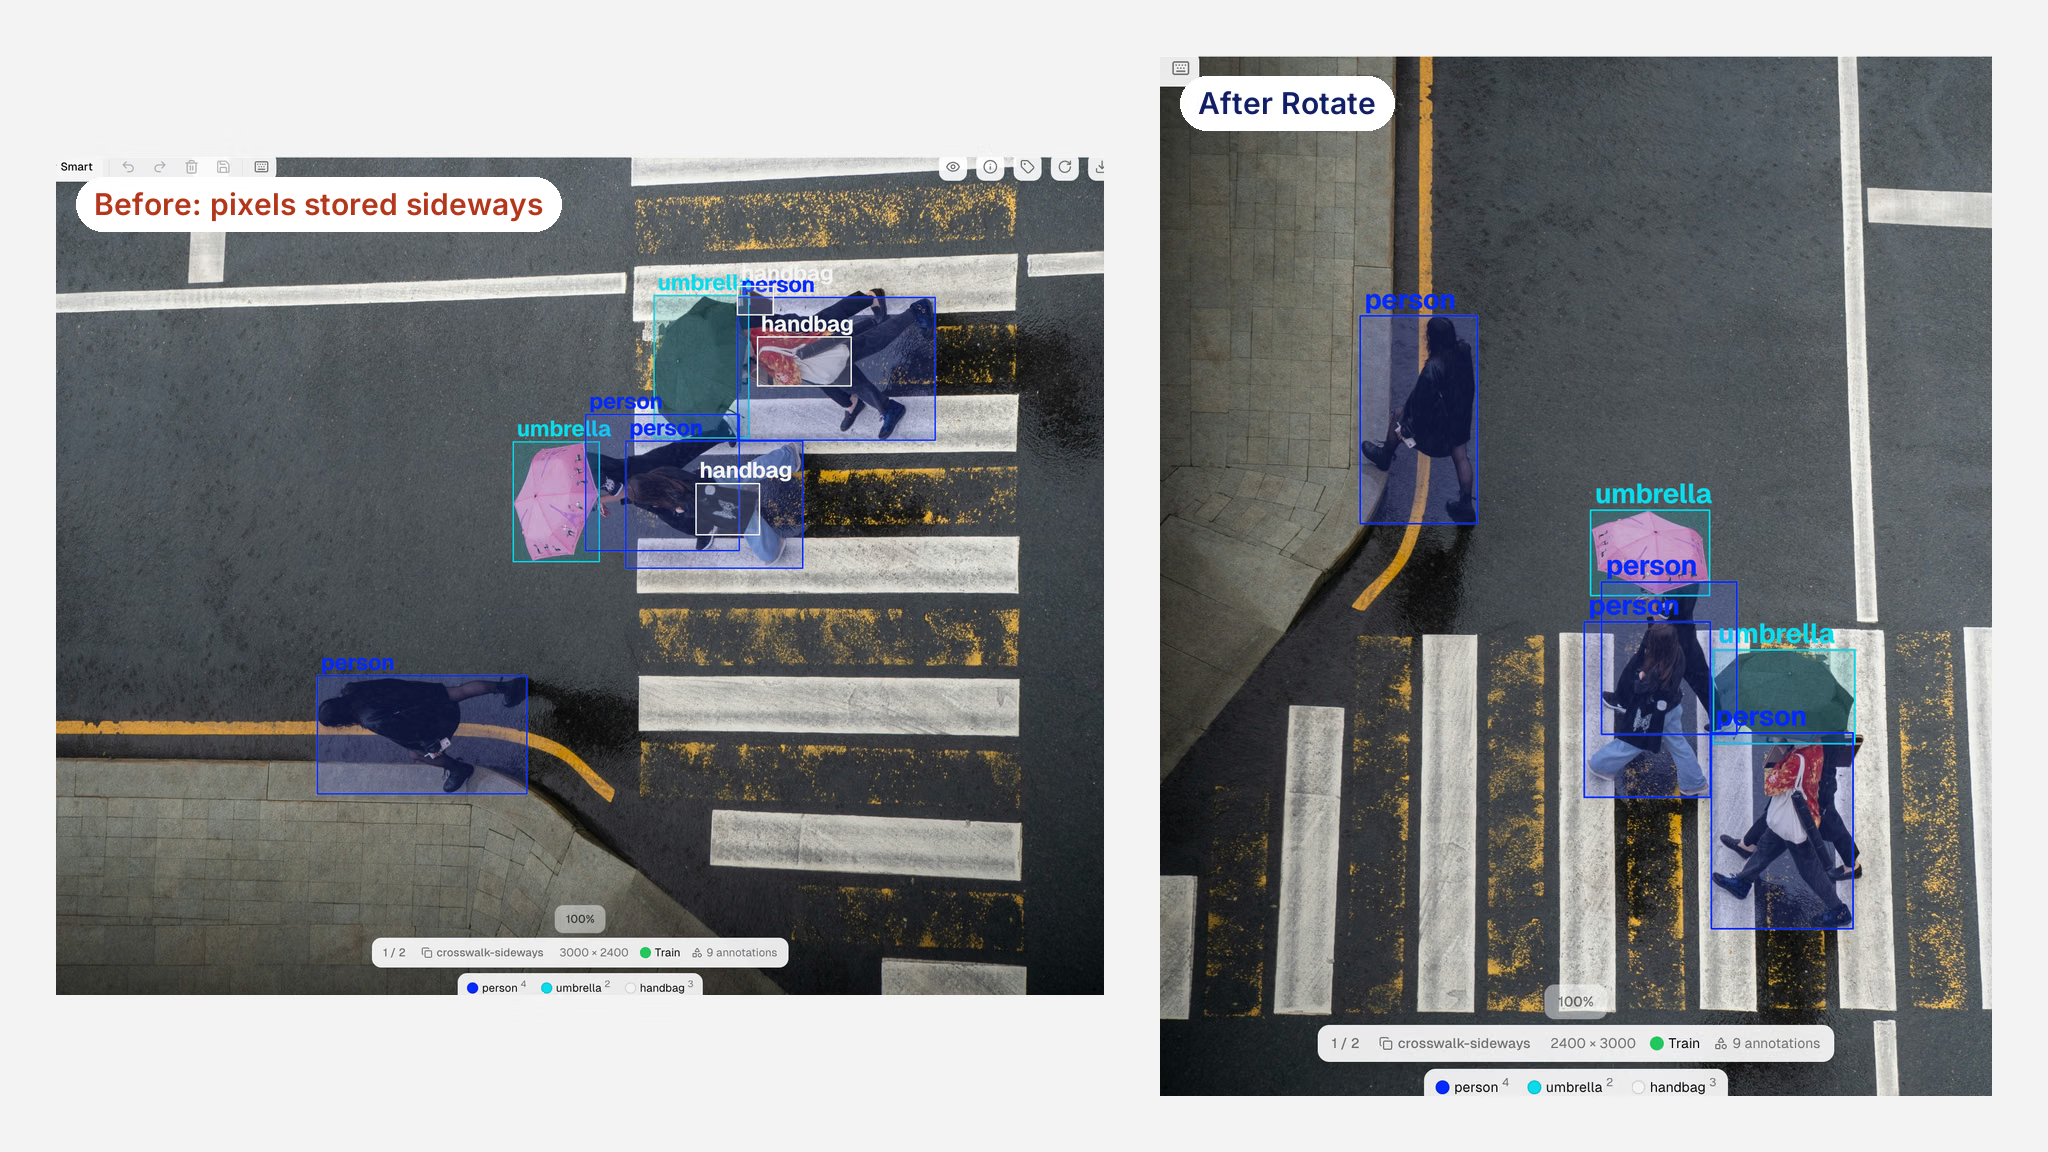
Image de travers dans la visionneuse plein écran d’Ultralytics Platform, avant et après rotation. L’image passe de 3000 x 2400 à 2400 x 3000, et chaque annotation pivote avec elle.
Comment vérifier et corriger l’orientation EXIF dans ton jeu de données#
Commence par rechercher les balises. Ce script signale les fichiers JPEG, PNG et WebP d’un dossier dont la balise Orientation a une valeur autre que 1 :
from pathlib import Path

from PIL import Image

for path in Path("datasets/my_data/images").rglob("*"):
    if path.suffix.lower() in {".jpg", ".jpeg", ".png", ".webp"}:
        with Image.open(path) as im:
            orientation = im.getexif().get(274, 1)  # 274 est la balise d’orientation EXIF
        if orientation != 1:
            print(path, orientation)
Un résultat sans erreur signifie qu’aucun de ces fichiers n’a de valeur Orientation différente de 1. Cette vérification ne détecte pas les fichiers dont l’extension est trompeuse, les images dont les pixels enregistrés sont de travers, ni les annotations dessinées dans un autre repère. Vérifie ensuite ce qu’Ultralytics verra ; à partir de la version 8.4.214, imread renvoie le repère affiché, hormis les cas particuliers ci-dessus :
import cv2

from ultralytics.utils.patches import imread

img = imread("datasets/my_data/images/train/photo.jpg", cv2.IMREAD_UNCHANGED)
print(img.shape)  # (hauteur, largeur, canaux) comme les visualiseurs l’affichent
Ensuite, la correction dépend de la façon dont les annotations ont été créées :
- Mets à niveau. Exécute
pip install -U ultralyticspour obtenir la version 8.4.214 ou ultérieure, afin que l’entraînement, la validation et la prédiction lisent les fichiers image balisés et les images PIL dans le repère affiché, sous réserve des cas particuliers ci-dessus. Les tableaux NumPy et les tenseurs ne contiennent aucune balise EXIF ; assure-toi donc qu’ils sont correctement orientés avant de les transmettre àpredict. - Supprime les anciens caches d’images. Si des exécutions précédentes ont créé des caches d’images
.npyà côté de tes images, supprime ces fichiers générés par Ultralytics avant de vérifier les données ou de relancer l’entraînement, même si ta prochaine exécution utilisecache=False, car le chargeur peut encore récupérer les caches existants. Ne touche pas aux fichiers NumPy sans rapport ; les caches d’annotations se reconstruisent automatiquement. - Vérifie quelques images balisées par rapport à leurs annotations. Affiche les annotations sur l’image à l’endroit. Si les annotateurs ont utilisé un outil qui tient compte de la balise, les boîtes seront bien placées.
- Si les annotations ont été dessinées sur la grille enregistrée, ce qui peut arriver avec des scripts ou des outils qui ignorent la balise, annote à nouveau ces images ou transforme les annotations pour les adapter à la vue à l’endroit. Faire pivoter uniquement les pixels ne fait que déplacer le décalage.
- Corrige les images dont les pixels sont mal orientés avec la fonction de rotation de Platform, qui fait aussi pivoter les annotations, puis relance l’entraînement.
Pour que les fichiers s’affichent de la même façon dans tous les outils et pour prendre en charge la plupart des cas particuliers ci-dessus, intègre l’orientation aux pixels avec ImageOps.exif_transpose de Pillow et enregistre une copie. Fais-le avant l’annotation ou transforme aussi les annotations. Pillow émet un avertissement au-delà de sa limite de pixels par défaut et refuse les images dépassant le double de cette limite, soit environ 179 mégapixels. Pour les images volumineuses auxquelles tu fais confiance, augmente Image.MAX_IMAGE_PIXELS avant de les ouvrir.
Pour une liste de vérifications plus complète avant l’entraînement, les cours de l’Academy sur le contrôle qualité des jeux de données et la qualité des annotations présentent les autres contrôles à effectuer en complément.
L’augmentation par rotation ne corrige pas un décalage d’orientation#
On pourrait croire que les rotations aléatoires pendant l’entraînement rendent l’orientation sans importance. Les augmentations de données, comme le paramètre degrees dans l’augmentation YOLO, font pivoter ensemble l’image et ses annotations, ce qui les maintient alignées tout en apprenant au modèle à gérer les objets inclinés. Une lecture EXIF incorrecte sépare l’image et les annotations avant même le lancement des augmentations ; les faire pivoter ensemble ensuite ne fait que les maintenir séparées.
La même logique s’applique aux tâches utilisant une direction de référence fixe. Si ton modèle lit du texte, comme dans notre guide sur la ROC en Python avec Ultralytics YOLO26, ou distingue la gauche de la droite, une orientation avec effet miroir change le sens de l’image, pas seulement son angle.
Qui devrait vérifier l’orientation EXIF#
Effectue cette vérification si l’un de ces cas correspond à tes données :
- Photos prises avec un téléphone ou une tablette, dans le cadre d’inspections sur le terrain, d’audits en magasin, de déclarations de sinistre ou de collectes participatives.
- Sources mixtes regroupées dans un même jeu de données, où certains fichiers peuvent contenir des balises et d’autres non.
- Jeux de données WebP ou jeux de données avec
channelsdifférent de 1 ou 3, entraînés avec des versions d’Ultralytics antérieures à 8.4.214. - Documents numérisés, dont les pages peuvent être enregistrées de travers et nécessiter une rotation réelle.
Une fois les données nettoyées, tu peux annoter et entraîner un modèle Ultralytics YOLO26 dans le même espace de travail, chaque annotation restant sur les pixels qu’elle décrit. Pour en savoir plus sur le maintien d’un jeu de données en bon état dans Platform, consulte la gestion intelligente des jeux de données avec Ultralytics Platform.
Foire aux questions
L’orientation EXIF est une valeur de métadonnées comprise entre 1 et 8, enregistrée dans la balise 274 d’un fichier image, qui indique au logiciel comment faire pivoter ou retourner les pixels enregistrés pour les afficher. La valeur 1 signifie qu’aucun changement n’est nécessaire ; la valeur 6 signifie une rotation de 90 degrés dans le sens horaire. Les pixels eux-mêmes ne sont pas pivotés : les outils qui ignorent la balise affichent donc l’image telle qu’elle a été enregistrée, souvent de travers.
Souvent, le fichier contient une balise Orientation que l’outil destinataire n’applique pas. Ton téléphone et ton navigateur tiennent compte de la balise, si bien que la photo y apparaît à l’endroit, tandis qu’un décodeur qui l’ignore affiche la grille enregistrée. Si les pixels enregistrés sont de travers et qu’aucune balise ne les corrige, fais pivoter l’image elle-même.
En général, oui.
imreadd’OpenCV applique la balise, sauf si tu transmetsIMREAD_IGNORE_ORIENTATIONouIMREAD_UNCHANGED, et les versions antérieures à 5.0 laissaient aussi les fichiers WebP tels qu’enregistrés. Depuis la version 8.4.214, la fonctionimreadd’Ultralytics applique la balise pour les lectures en couleur, en niveaux de gris et sans modification, sur toutes les versions d’OpenCV que nous avons testées.Oui. À partir d’Ultralytics 8.4.214, les fichiers image et les images PIL sont lus avec leur orientation EXIF appliquée, hormis quelques cas particuliers comme un JPEG enregistré avec l’extension
.tif, et les coordonnées des annotations se rapportent au même repère affiché. Les tableaux NumPy et les tenseurs ne contiennent aucune balise EXIF ; ils doivent donc être correctement orientés avant la prédiction.Ouvre l’image dans la visionneuse plein écran du jeu de données et appuie sur
Rou sur le bouton de rotation ; chaque pression fait pivoter l’image et ses annotations de 90 degrés dans le sens horaire. Tu as besoin d’un accès en modification. La rotation n’est pas disponible pour les images de profondeur, multispectrales ou TIFF, ni pour les jeux de données stockés dans le cloud ou sur site.
Écrit par
Ingénieur logiciel principal · Ultralytics
Commentaires
Pose une question, partage tes résultats ou aide quelqu’un.









