I migliori modelli di stima della profondità: come scegliere
Confronta modelli di profondità monoculare come Depth Anything, Depth Pro, Metric3D, UniDepth e Ultralytics YOLO26 per la profondità metrica, i dispositivi edge e la robotica.
La scelta di un modello di stima della profondità dipende da tre fattori: se ti servono distanze in metri o solo profondità relativa, dove verrà eseguito e se la licenza ne consente l'uso previsto. Per la profondità relativa e la ricerca, Depth Anything e Marigold sono modelli validi da valutare per primi. Per la profondità metrica con una fotocamera sconosciuta, considera Depth Pro e UniDepth; se conosci la lunghezza focale della fotocamera, puoi valutare anche Metric3D v2 e Depth Anything 3 Metric. Per l'hardware edge, seleziona Depth Anything V2 Small e i modelli MiDaS v3.1 Swin2-Tiny e LeViT, quindi misura la latenza sul tuo dispositivo. Per ottenere una profondità a bassa latenza sulle GPU NVIDIA insieme ad altre attività Ultralytics YOLO, valuta anche Ultralytics YOLO26 depth. Questa guida confronta nove modelli di profondità monoculare e fornisce un percorso decisionale per sceglierne uno.
Se non conosci ancora questa attività, inizia da cos'è la stima della profondità monoculare. Questa pagina tratta la scelta di un modello.
Profondità relativa o metrica: decidi prima questo#
- La profondità relativa indica quali pixel sono più vicini o più lontani, su una scala sconosciuta. È sufficiente per comprendere le scene, creare effetti di sfondo e ordinare gli oggetti in base alla distanza.
- La profondità metrica fornisce le distanze in metri. Ti serve per effettuare misurazioni, pianificare i movimenti di un robot o combinare la profondità con i dati di altri sensori.
I modelli metrici raggiungono la scala reale in modi diversi. Alcuni stimano autonomamente la lunghezza focale della fotocamera, altri richiedono che la inserisca tu, mentre altri ancora hanno una scala fissa da calibrare per la tua fotocamera. In pratica, il modo in cui un modello determina la scala può contare più di qualche punto di accuratezza nel benchmark. Per approfondire le due tipologie, consulta la voce del glossario sulla stima della profondità.
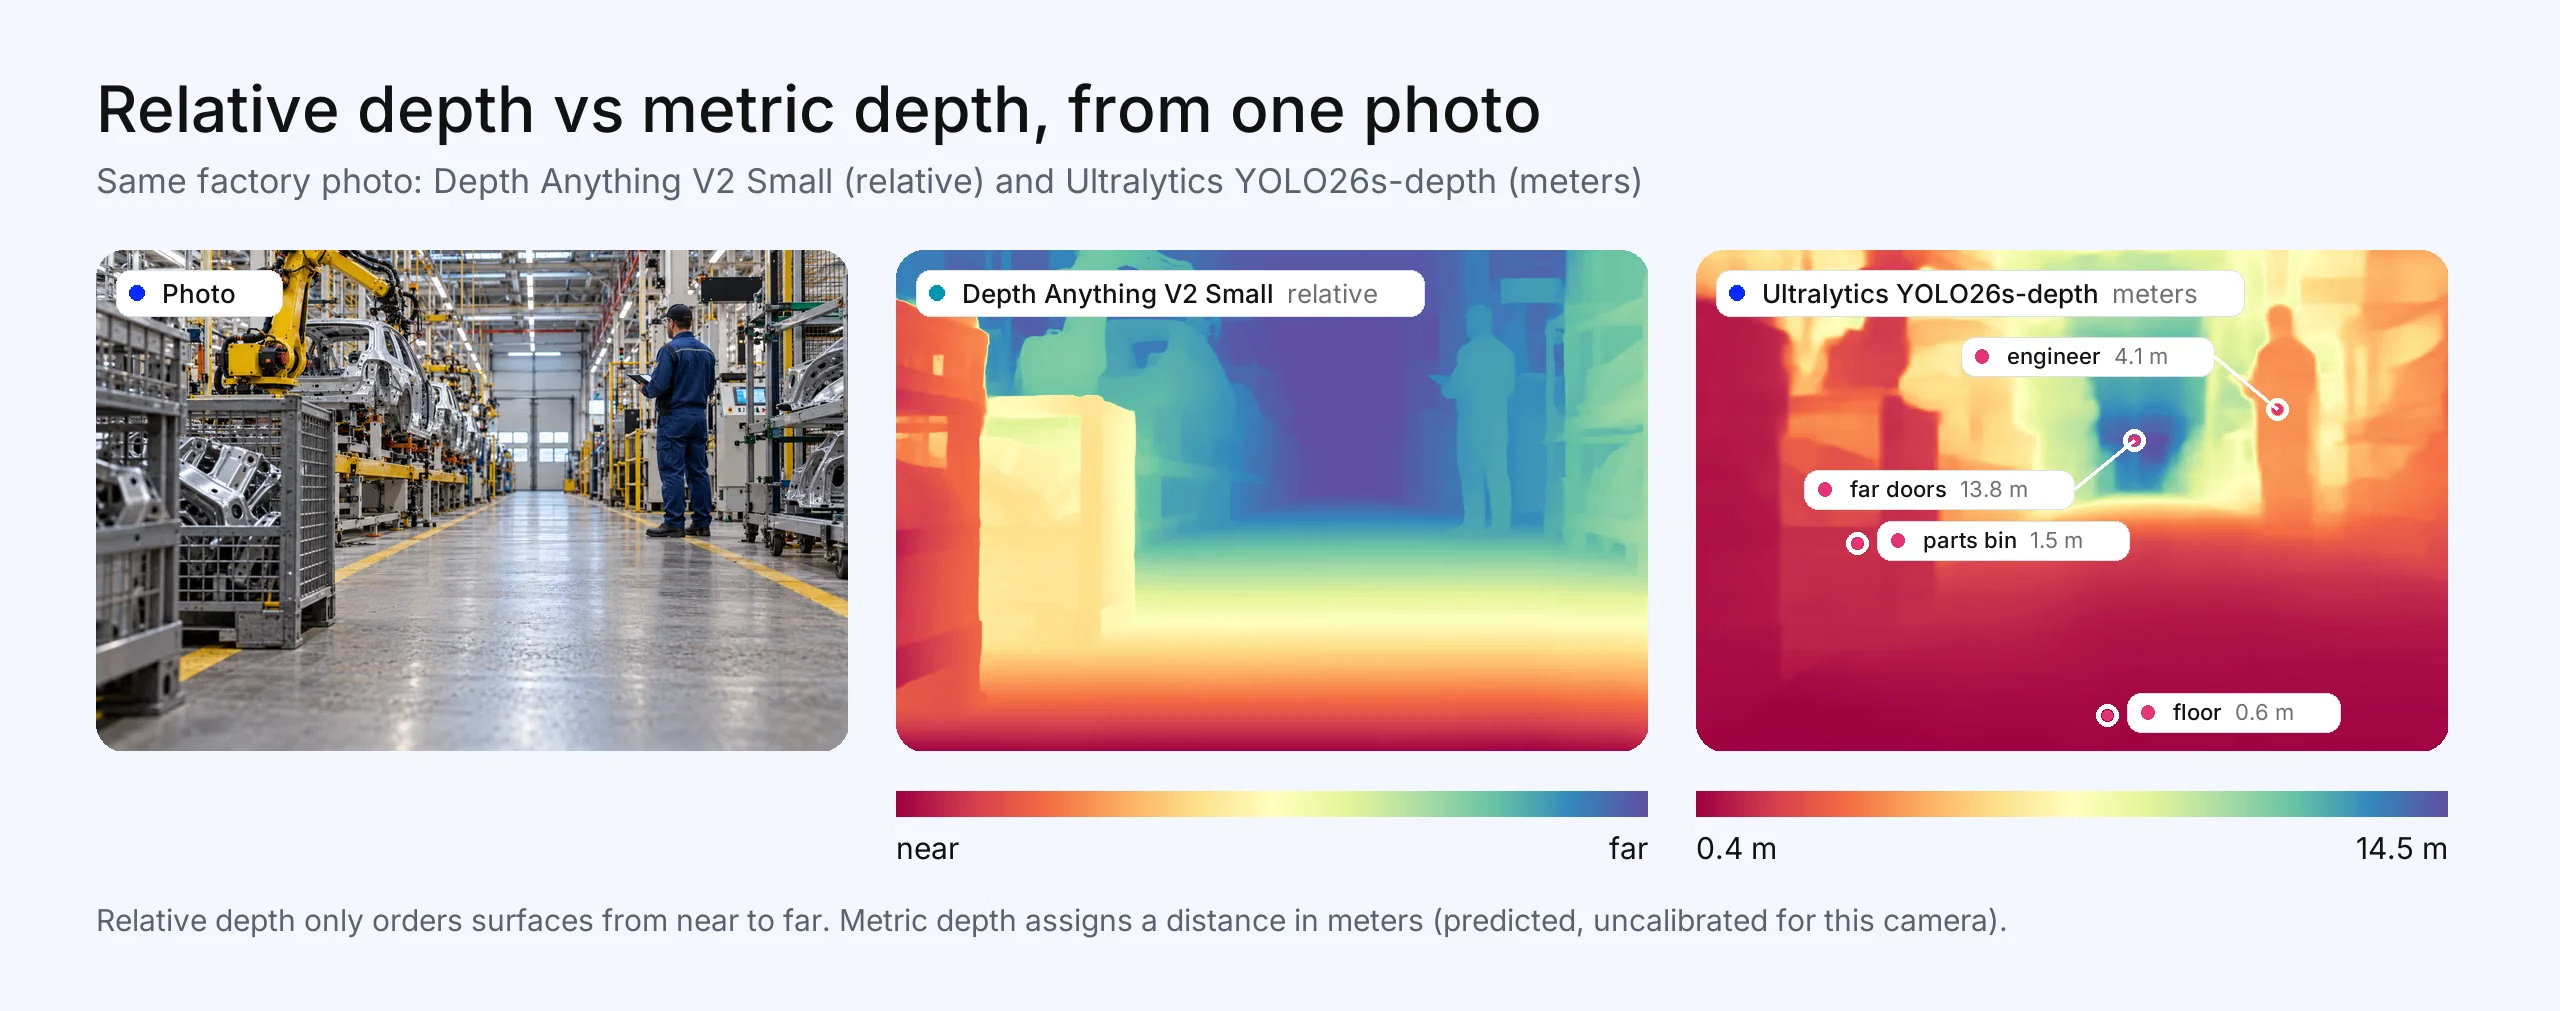
Fig. 1. La stessa foto di una fabbrica elaborata da Depth Anything V2 Small, che stima la profondità relativa (più vicino o più lontano, senza unità di misura), e da Ultralytics YOLO26s-depth, che stima le distanze in metri: circa 1,5 m dal contenitore dei componenti, 4,1 m dall'ingegnere e 13,8 m dalle porte in fondo. La foto è stata generata per questo articolo; entrambe le mappe di profondità sono risultati effettivi dei modelli. Le distanze sono stime del checkpoint distribuito, non calibrato per questa fotocamera, e non sono misurazioni.
Confronto tra modelli di stima della profondità#
I modelli sono elencati in ordine alfabetico, non in ordine di classifica. Omettiamo i valori di accuratezza tra modelli perché ogni articolo usa un protocollo di benchmark diverso e i risultati non sono direttamente confrontabili. Le licenze sono state verificate a ottobre 2026 e si applicano a ogni checkpoint.
| Modello | Output | Dimensioni | Licenza | Ideale per | Principale compromesso |
|---|---|---|---|---|---|
| Depth Anything 3 | Relativa; metrica con lunghezza focale nota (DA3Metric) | Da Small, 0.08B, a Giant, 1.15B, oltre a un modello Nested da 1.40B (secondo quanto indicato dal progetto) | Small, Base, Metric-Large e Mono-Large: Apache 2.0. Large, Giant e Nested: CC BY-NC 4.0 | Geometria multi-vista e posa della fotocamera, oltre alla profondità | I modelli più grandi non sono per uso commerciale; DA3Metric-Large richiede la lunghezza focale della fotocamera (il modello Nested, non commerciale, restituisce direttamente le distanze in metri) |
| Depth Anything V2 | Relativa; checkpoint metrici distinti per interni ed esterni | Small 24.8M, Base 97.5M, Large 335.3M | Small: Apache 2.0. Base e Large: CC-BY-NC-4.0 | Stima robusta della profondità relativa per uso generale | Solo Small è distribuito con licenza per uso commerciale; i checkpoint metrici sono limitati a 20 m (interni) o 80 m (esterni) |
| Depth Pro (Apple) | Metrica, senza parametri intrinseci della fotocamera | Un modello | Licenza proprietaria di Apple per codice e pesi | Profondità metrica precisa da foto scattate con fotocamere sconosciute | Più pesante dei modelli edge; verifica i termini di licenza in base all'uso previsto |
| Marigold | Relativa (invariante affine) | Basato su un modello di diffusione latente | Codice: Apache 2.0. Modelli: RAIL++-M | Dettagli precisi quando la velocità non è importante | Più lenti dei modelli a passaggio singolo, soprattutto con l'ensemble |
| Metric3D v2 | Profondità metrica e normali delle superfici | ViT-Small, ViT-Large, ViT-giant2 | Codice: BSD-2-Clause; controlla le condizioni della checkpoint | Profondità metrica e normali per la ricostruzione 3D | Serve una lunghezza focale corretta per ottenere la scala giusta |
| MiDaS | Relativa | v3.1, da BEiT-Large 512 fino a Swin2-Tiny 256 e LeViT 224 | MIT | Una baseline nota, con licenza permissiva e varianti per dispositivi embedded | Più datato dei foundation model più recenti; il repository è archiviato e non è più mantenuto |
| Profondità Ultralytics YOLO26 | Metrica (metri), con un'unica scala globale che puoi calibrare | da 6,3 M (n) a 57,0 M (x) | AGPL-3.0 oppure una licenza Ultralytics Enterprise | Profondità a bassa latenza su GPU NVIDIA insieme ad altre attività YOLO | La scala assoluta richiede la calibrazione della tua fotocamera; non è confrontata con altri modelli secondo un protocollo di accuratezza condiviso |
| UniDepth V2 | Profondità metrica e parametri intrinseci della fotocamera ricavati da una singola immagine | Backbone ViT-S, ViT-B e ViT-L | CC BY-NC 4.0 | Profondità metrica quando la fotocamera è sconosciuta | Licenza non commerciale |
| ZoeDepth | Metrica (con teste per interni, esterni o entrambe le condizioni), basata su pretraining per la profondità relativa | Basato su ViT | MIT | Profondità metrica con licenza permissiva per ambienti interni o esterni noti | Addestrato per specifici ambienti interni ed esterni; il repository è archiviato e non è più mantenuto |
Come scegliere un modello di stima della profondità#
Valuta queste domande nell'ordine indicato:
- Ti servono i metri? In caso contrario, inizia con Depth Anything V2 o Depth Anything 3, oppure con MiDaS se vuoi una licenza MIT.
- Conosci i parametri intrinseci della tua fotocamera? Se non li conosci, scegli un modello che li stima: Depth Pro o UniDepth. Se li conosci, Metric3D v2 e Depth Anything 3 Metric possono usarli.
- Dove verrà eseguito? Se la latenza del server non è un vincolo, i grandi foundation model sono adatti. Per una stima della profondità a bassa latenza su GPU NVIDIA insieme ad altre attività YOLO, valuta Ultralytics YOLO26 depth e misura le prestazioni sul tuo dispositivo edge, ad esempio NVIDIA Jetson. Altre opzioni sono Depth Anything V2 Small e i modelli MiDaS v3.1 Swin2-Tiny e LeViT. La latenza della CPU dipende dal processore, dal runtime, dalla risoluzione di input e dal modello. Esegui il benchmark della tua configurazione esatta; la Fig. 3 mostra un esempio per i modelli Ultralytics YOLO26 depth più piccoli. Consulta la sezione sull'edge qui sotto.
- Puoi usare la licenza? Controlla la licenza della checkpoint specifica. Diverse famiglie combinano piccoli modelli Apache 2.0 con modelli più grandi non commerciali.
- Puoi calibrare o ottimizzare con fine-tuning? Se puoi raccogliere circa 50-150 immagini etichettate dalla tua fotocamera, con alcuni punti misurati per immagine, confronta un modello calibrato o ottimizzato con fine-tuning con uno zero-shot sulle tue scene. Nei test di Ultralytics con YOLO26s-depth (150 immagini per fotocamera, 5 punti misurati per immagine), questa calibrazione ha portato la scala a uno scarto di circa l'1% rispetto a un fit completo sui dati di ground truth, contro uno scarto dal 4% al 46% prima della calibrazione. Questo valore misura quanto bene è stata recuperata la scala, non l'accuratezza complessiva della profondità.
Poi prova due o tre candidati su immagini acquisite con la tua fotocamera, alla risoluzione di distribuzione.
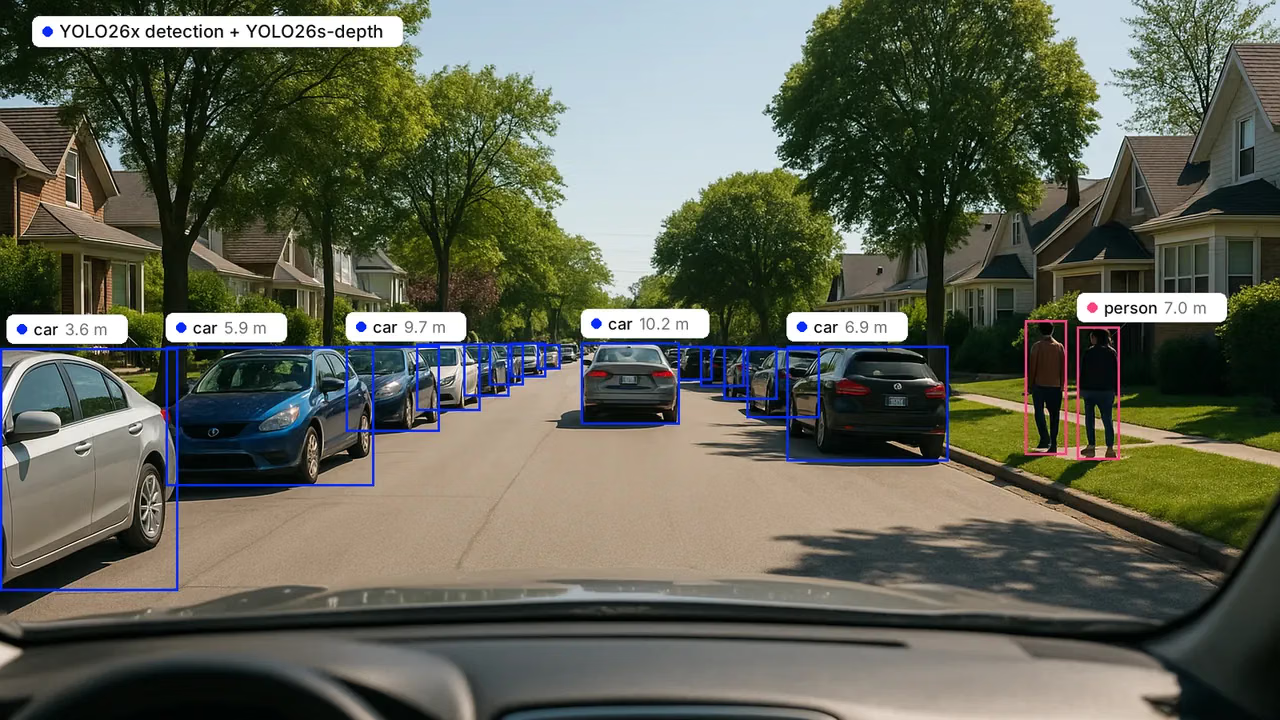
Fig. 2. Distanze previste da alcune auto e persone rilevate, combinando il rilevamento Ultralytics YOLO26x con Ultralytics YOLO26s-depth: 3,6 m dall'auto parcheggiata più vicina, 6,9 m dall'auto sulla destra e 7,0 m dalla persona contrassegnata sulla destra. La foto è stata generata per questo articolo; i riquadri e le distanze sono output reali del modello, non calibrati per questa fotocamera. Sono previsioni, non distanze misurate.
Approfondimento sui modelli#
Elencati in ordine alfabetico.
Depth Anything 3#
Depth Anything 3, di ByteDance Seed, estende Depth Anything dalle singole immagini a un numero qualsiasi di viste. I modelli principali stimano insieme profondità e posa della fotocamera, mentre varianti dedicate gestiscono la profondità relativa monoculare (DA3Mono-Large) e la profondità metrica monoculare (DA3Metric-Large). Output: profondità relativa per i modelli principali e Mono; profondità metrica con una lunghezza focale fornita per DA3Metric-Large, oppure direttamente con il modello Nested non commerciale. Dimensioni: da 0,08B (Small) a 1,15B (Giant), oltre al modello Nested da 1,40B, come indicato nelle schede dei modelli del progetto. Licenza: Small, Base, Metric-Large e Mono-Large sono Apache 2.0; Large, Giant e Nested sono CC BY-NC 4.0. Ideale per: scene multi-view e ricostruzione 3D. Compromesso: le checkpoint più performanti sono non commerciali.
Depth Anything V2#
Depth Anything V2 è un modello aperto ampiamente disponibile per la profondità relativa, con risultati solidi in ambienti interni, esterni e insoliti. Il progetto pubblica anche checkpoint metriche ottimizzate con fine-tuning per ambienti interni (fino a 20 m) ed esterni (fino a 80 m). Dimensioni: Small 24,8M, Base 97,5M, Large 335,3M. Licenza: Small è Apache 2.0; Base e Large sono CC-BY-NC-4.0. Ideale per: stima della profondità relativa per uso generale. Compromesso: se ti serve l'uso commerciale, sei limitato al modello Small e le checkpoint metriche non possono prevedere profondità oltre il loro limite massimo fisso.
Depth Pro#
Depth Pro, di Apple, stima la profondità metrica da una singola immagine senza conoscere i parametri intrinseci della fotocamera e stima autonomamente la lunghezza focale. Apple dichiara una mappa di profondità da 2,25 megapixel in 0,3 secondi su una GPU standard, con contorni nitidi attorno alle strutture sottili. Licenza: la licenza proprietaria di Apple copre il codice e i pesi. Ideale per: profondità metrica da foto scattate con fotocamere che non controlli. Compromesso: è un modello per server, non per dispositivi edge, e prima dell'uso commerciale dovresti leggere la licenza.
Marigold#
Marigold riadatta un modello di diffusione per immagini preaddestrato alla stima della profondità, con addestramento basato solo su dati sintetici. Produce una profondità relativa molto dettagliata. Licenza: codice con licenza Apache 2.0, modelli con licenza RAIL++-M. Ideale per: attività offline in cui il dettaglio conta più della velocità, come la creazione di contenuti e la generazione di dataset. Compromesso: supporta l'inferenza in un solo passaggio; l'ensemble per migliorare l'accuratezza moltiplica i costi, quindi verifica se soddisfa i tuoi requisiti di latenza.
Metric3D v2#
Metric3D v2 stima la profondità metrica e le normali delle superfici da una singola immagine, con checkpoint ViT-Small, ViT-Large e ViT-giant2, inclusi export ONNX. Licenza: il codice è BSD-2-Clause; controlla le condizioni della checkpoint che usi. Ideale per: pipeline di ricostruzione 3D e robotica che richiedono anche le normali delle superfici. Compromesso: mappa le immagini su una fotocamera canonica, quindi serve una lunghezza focale corretta per ottenere la scala giusta.
MiDaS#
MiDaS, sviluppato dall'ISL di Intel, ha reso pratica la stima robusta della profondità relativa grazie all'addestramento su un insieme di dataset. La versione 3.1 va da un modello BEiT-Large orientato alla qualità fino ai modelli Swin2-Tiny e LeViT pensati per dispositivi embedded; include anche un modello MiDaS v2.1 small legacy in formato OpenVINO per CPU Intel ed esempi per dispositivi mobili iOS e Android. Licenza: MIT. Ideale per: una baseline con licenza permissiva e ben documentata. Compromesso: precede i foundation model più recenti e Intel ha archiviato il repository, che quindi non riceve più correzioni. Confrontalo con un modello più recente sulle tue immagini.
Profondità Ultralytics YOLO26#
Ultralytics YOLO26 supporta la stima della profondità (annunciata a luglio 2026) in cinque dimensioni, da 6,3M (n) a 57,0M (x) parametri a 768 pixel. I modelli stimano la profondità in metri con una testa logaritmica che copre circa da 0,02 a 150 metri, così un unico modello può gestire ambienti interni ed esterni. I pesi rilasciati hanno una singola scala globale; per ottenere una profondità assoluta accurata con una specifica fotocamera, model.calibrate() adatta la scala usando circa 50-150 immagini etichettate, con pochi punti misurati per immagine, senza riaddestramento. Nel nostro benchmark TensorRT FP16 con batch 1 su una NVIDIA T4 e input di circa 768 pixel, la latenza della sola inferenza (esclusi pre- e post-processing) va da 2,7 ms (n) a 13,6 ms (x) e tutte e cinque le dimensioni hanno una latenza inferiore a Depth Anything V2 Small. È un confronto di latenza, non una valutazione dell'accuratezza con un protocollo condiviso. I modelli si esportano in ONNX, TensorRT, CoreML, OpenVINO e altri formati e si addestrano con la stessa API Python e CLI usate per rilevamento, segmentazione e posa. Licenza: AGPL-3.0 oppure una licenza Ultralytics Enterprise per l'uso commerciale closed source. Ideale per: stima della profondità a bassa latenza su GPU NVIDIA insieme ad altre attività YOLO; misura le prestazioni sul tuo dispositivo edge. Compromessi: la scala assoluta dipende dalla calibrazione della tua fotocamera e qui l'accuratezza non è confrontata con quella dei foundation model secondo un protocollo condiviso, quindi testalo sui tuoi dati.
UniDepth V2#
UniDepth stima la profondità metrica e i parametri intrinseci della fotocamera da una singola immagine RGB e può usare i parametri intrinseci noti, se disponibili. Licenza: CC BY-NC 4.0. Ideale per: ricerca e prototipi che richiedono profondità metrica da fotocamere sconosciute. Compromesso: la licenza esclude l'uso commerciale.
ZoeDepth#
ZoeDepth combina il pretraining sulla profondità relativa con teste metriche per scene interne (NYU) ed esterne (KITTI). Licenza: MIT. Ideale per: un modello metrico con licenza permissiva quando le tue scene somigliano agli ambienti interni o esterni usati per l'addestramento. Compromesso: è stato addestrato per specifici ambienti interni ed esterni, mentre modelli metrici più recenti come UniDepth e Metric3D v2 sono stati progettati per fotocamere diverse. Intel ha archiviato il repository, che quindi non riceve più correzioni.
Stima della profondità su dispositivi edge#
Sull'hardware edge, la domanda passa da «il più accurato» a «abbastanza accurato alla frequenza dei miei frame». Sono adatti tre gruppi di modelli:
- Versioni piccole di famiglie di grandi modelli. Depth Anything V2 Small (24,8M parametri, Apache 2.0) è un'opzione con licenza permissiva. I modelli MiDaS v3.1 Swin2-Tiny e LeViT sono progettati per dispositivi embedded.
- Modelli per attività in tempo reale. Ultralytics YOLO26 depth raggiunge una latenza della sola inferenza da 2,7 ms (n) a 13,6 ms (x) con batch 1, esclusi pre- e post-processing, su una Tesla T4 con TensorRT FP16. Si esporta in TensorRT per NVIDIA Jetson, CoreML per dispositivi Apple e OpenVINO per CPU Intel; il supporto all'export non costituisce un benchmark su dispositivi edge.
- Modelli di ricerca leggeri. FastDepth (MIT) è stato creato per sistemi embedded e dimostrato su NVIDIA Jetson TX2. Lite-Mono (MIT) ha da 2,2M a 8,7M parametri ed è stato addestrato su dati di guida di KITTI.
Misura la latenza di inferenza sul dispositivo di destinazione dopo l'export, alla risoluzione che userai in produzione. Per scegliere l'hardware, consulta la guida alla scelta del dispositivo edge giusto. Per le opzioni di export, consulta la nostra guida alle opzioni di distribuzione dei modelli.
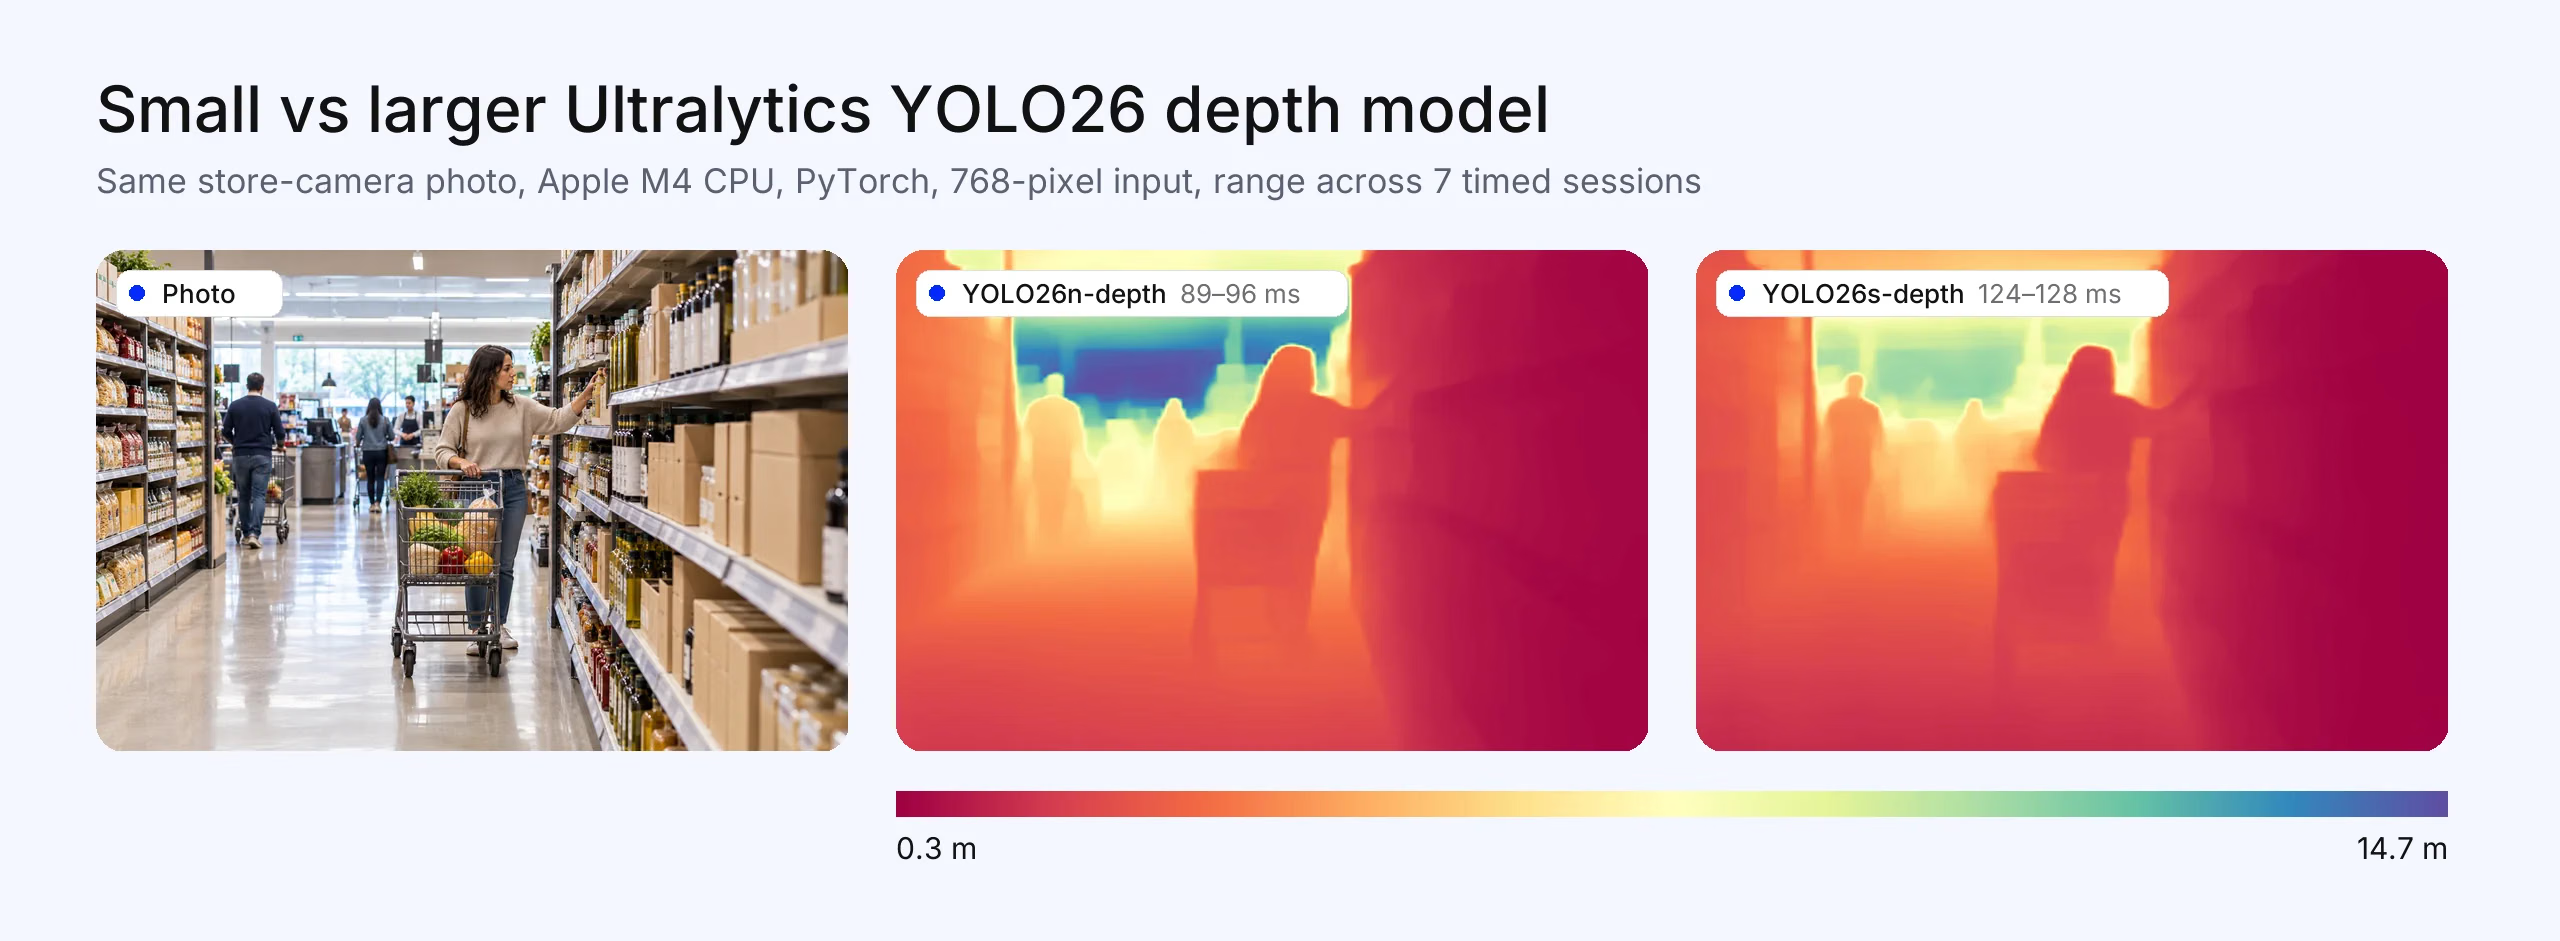
Fig. 3. Ultralytics YOLO26n-depth (89-96 ms) e YOLO26s-depth (124-128 ms) sulla stessa foto del negozio, su una CPU Apple M4 (PyTorch, input a 768 pixel, dall'immagine alla mappa di profondità completa). I tempi sui portatili variano in base al carico in background, quindi considerali come intervalli. La foto è stata generata per questo articolo; le mappe di profondità e i tempi sono reali.
Stima della profondità per la robotica#
I robot in genere richiedono profondità metrica stabile da un frame all'altro, alla frequenza di controllo del robot. Tre approcci pratici:
- Modelli metrici monoculari adatti ai robot con una singola fotocamera RGB. Usa un modello compatibile con la tua fotocamera: Metric3D v2 o Depth Anything 3 Metric se conosci i parametri intrinseci, oppure un modello Ultralytics YOLO26 depth calibrato se ti serve inferenza a bordo a bassa latenza su una GPU NVIDIA insieme ad altre attività YOLO; misura le prestazioni sul computer del tuo robot.
- I modelli stereo come FoundationStereo di NVIDIA stimano la profondità metrica da una coppia di fotocamere calibrata. La versione di ricerca è per uso non commerciale; NVIDIA offre una versione TAO per uso commerciale. Consulta la visione stereo per un confronto tra stereo e profondità monoculare.
- I sensori di profondità (fotocamere stereo di profondità, luce strutturata o LiDAR) misurano direttamente la profondità.
Quando un modello monoculare non è la scelta giusta: per decisioni critiche per la sicurezza, come evitare collisioni vicino alle persone, usa un sensore di profondità o una coppia stereo e considera la profondità monoculare un complemento, ad esempio per colmare le lacune quando il sensore non restituisce dati.
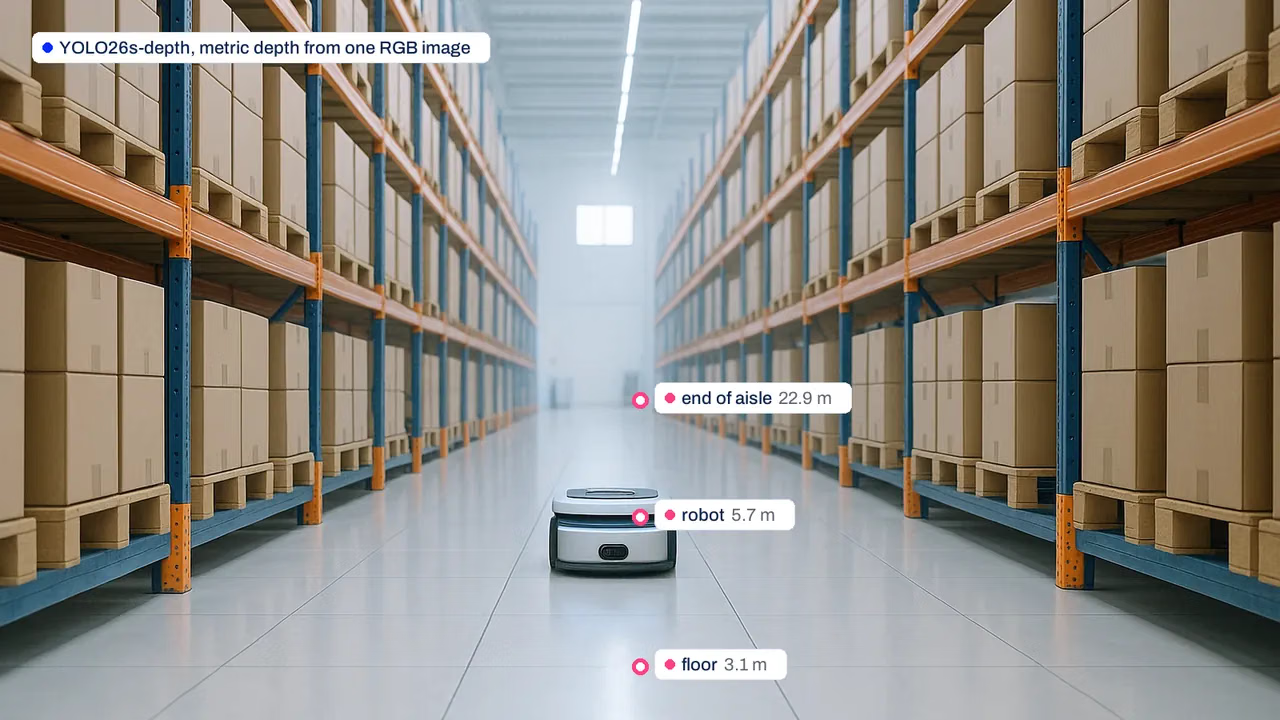
Fig. 4. Distanze stimate ricavate da una singola mappa Ultralytics YOLO26s-depth: 3,1 m da un punto sul pavimento, 5,7 m dal robot e circa 23 m dal fondo della corsia. La foto è stata generata per questo articolo; le misurazioni sono output reali del modello, non calibrati per questa fotocamera, quindi sono previsioni, non misurazioni effettive.
Come testare i modelli di stima della profondità con la tua fotocamera#
- Raccogli circa 50-150 immagini etichettate con la fotocamera di distribuzione, alla risoluzione e con le impostazioni dell'obiettivo che userai in produzione, includendo alcuni punti misurati per immagine. I benchmark pubblici come NYU Depth V2 (ambienti interni) e KITTI (guida) sono utili per un primo confronto, ma sono i risultati ottenuti con la tua fotocamera a fare la differenza.
- Un telemetro misura la distanza in linea retta, mentre la calibrazione richiede la profondità lungo l'asse della fotocamera: misura i punti vicino al centro dell'immagine, converti le letture fuori centro in profondità sull'asse della fotocamera usando i parametri intrinseci, oppure raccogli i dati di profondità con un sensore.
- Confronta i candidati rispetto a δ1 e all'errore relativo assoluto usando queste misurazioni e cronometra ciascun modello sul dispositivo di destinazione. Per i modelli metrici, valuta l'output grezzo senza riscalare ogni immagine per farla corrispondere ai dati di ground truth; l'allineamento per immagine nasconde proprio gli errori di scala che devi individuare.
- Per un modello metrico con scala fissa, calibralo su una parte dei dati e testalo sul resto. Ultralytics YOLO26 depth include questa funzionalità in
model.calibrate().
Domande frequenti
Non esiste un modello migliore per ogni situazione. Depth Anything V2 e Depth Anything 3 sono ottime opzioni da valutare per prime per la profondità relativa. Depth Pro, UniDepth e Metric3D v2 stimano la profondità metrica da una singola immagine. Per una stima della profondità a bassa latenza su GPU NVIDIA insieme ad altre attività YOLO, valuta Ultralytics YOLO26 depth e misura le prestazioni sul tuo dispositivo edge. Depth Anything V2 Small e i modelli MiDaS v3.1 Swin2-Tiny e LeViT sono altre opzioni più leggere da testare.
Seleziona i modelli piccoli e compatibili con l'export per il tuo runtime: Ultralytics YOLO26 depth (da 6,3M a 57,0M parametri, export TensorRT, CoreML e OpenVINO), Depth Anything V2 Small (24,8M parametri) e i modelli MiDaS v3.1 Swin2-Tiny o LeViT. Poi misura la latenza sul tuo dispositivo; il supporto all'export non dimostra le prestazioni sui dispositivi edge.
I robot in genere richiedono profondità metrica. Metric3D v2 e Depth Anything 3 Metric stimano i metri da una singola immagine usando parametri intrinseci noti della fotocamera; UniDepth può stimare autonomamente i parametri intrinseci. Secondo la documentazione, Ultralytics YOLO26 depth ha una latenza della sola inferenza da 2,7 a 13,6 ms con batch 1, esclusi pre- e post-processing, su una T4 con TensorRT FP16 e input di circa 768 pixel; misura le prestazioni sul computer del tuo robot. Per la navigazione critica per la sicurezza, usa una fotocamera stereo o un sensore di profondità e considera la profondità monoculare un complemento; FoundationStereo è un modello stereo da valutare.
I modelli principali di Depth Anything V2 stimano la profondità relativa. Il progetto pubblica anche checkpoint metriche ottimizzate con fine-tuning per ambienti interni fino a 20 metri ed esterni fino a 80 metri.
Controlla la licenza di ogni checkpoint. MiDaS e ZoeDepth sono MIT (entrambi i repository sono ora archiviati), il codice di Metric3D è BSD-2-Clause (controlla le condizioni della checkpoint), Depth Anything V2 Small e diversi modelli Depth Anything 3 sono Apache 2.0, mentre i modelli di Marigold usano RAIL++-M. Depth Anything V2 Base e Large, i modelli Depth Anything 3 più grandi e UniDepth sono non commerciali. Ultralytics YOLO26 depth è AGPL-3.0, con una licenza Enterprise per l'uso commerciale closed source. Depth Pro usa la licenza proprietaria di Apple, che consente l'uso e la ridistribuzione ma non concede diritti sui brevetti; esaminala prima della distribuzione.









